


DoF – Gradi di libertà
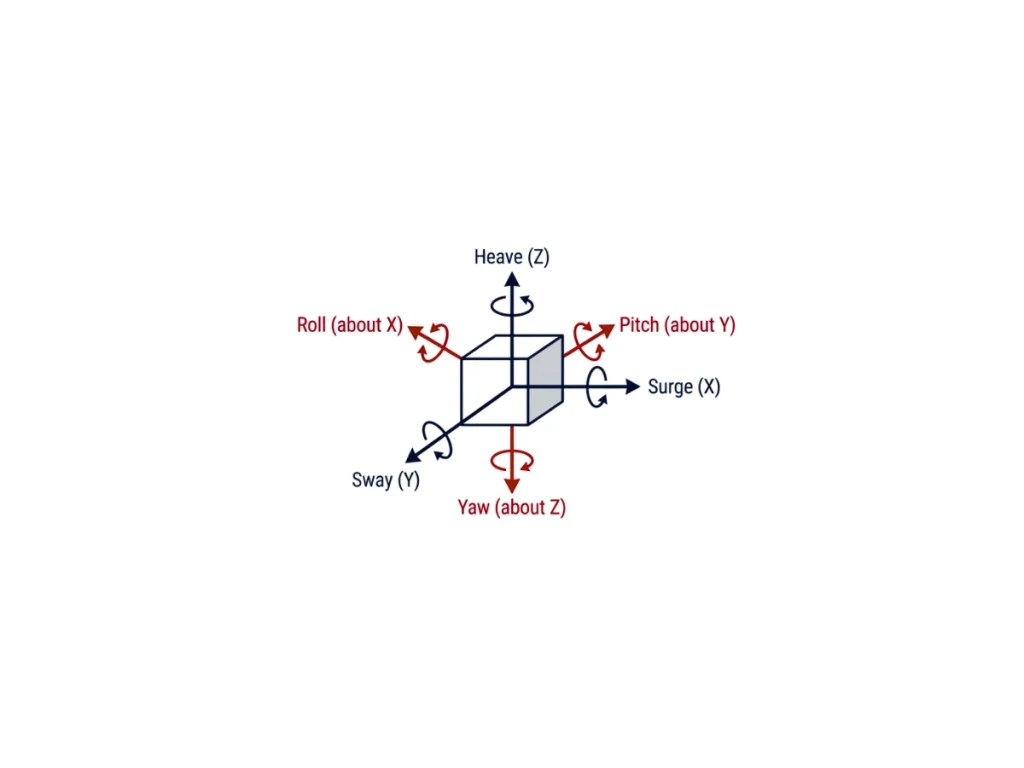
Un modello di gradi di libertà, o DoF, descrive il numero di variabili indipendenti necessarie per definire completamente il movimento di un corpo. Nella navigazione inerziale, i modelli DoF stabiliscono il quadro matematico utilizzato per rappresentare la traslazione, la rotazione e il comportamento dinamico di una piattaforma. Essi influenzano direttamente le equazioni del moto, gli algoritmi di fusione dei sensori, la stima dello stato e la precisione della navigazione.
I modelli più semplici descrivono il movimento lungo un singolo asse. Un modello a 1 DoF rappresenta un movimento di tipo traslazionale o rotazionale ed è comunemente utilizzato per l'analisi delle vibrazioni o per la stabilizzazione monoassiale. I modelli a 2 e 3 DoF estendono questo concetto introducendo più assi traslazionali o rotazionali. Un modello rotazionale a 3 DoF stima rollio, beccheggio e imbardata utilizzando giroscopi, accelerometri e, opzionalmente, magnetometri, risultando ideale per la stima dell'assetto nei sistemi AHRS.
Il modello a corpo rigido a 6 DoF è lo standard industriale per la navigazione inerziale. Combina tre movimenti traslazionali (surge, sway e heave) con tre movimenti rotazionali (rollio, beccheggio e imbardata), consentendo una rappresentazione completa del movimento tridimensionale. Le IMU moderne misurano la velocità angolare e la forza specifica lungo questi sei assi, mentre gli algoritmi INS integrano queste misurazioni per stimare posizione, velocità e assetto attraverso tecniche di fusione dei sensori come il filtro di Kalman esteso (EKF).
Le applicazioni più avanzate utilizzano modelli da 7 a 15 DoF. Questi modelli includono stati dinamici aggiuntivi o corpi articolati, rappresentando anche sistemi di sospensione, meccanismi di sterzo e corpi rigidi accoppiati. Gli ingegneri li impiegano nella robotica, nell'automotive, nel settore aerospaziale e nelle simulazioni marine. Essi migliorano il realismo dinamico ma aumentano la complessità computazionale, richiedendo inoltre algoritmi di stima più avanzati.
La selezione del modello DoF appropriato dipende dai requisiti dell'applicazione. Anche la dinamica del veicolo e i sensori disponibili influenzano tale scelta. Gli ingegneri devono bilanciare l'efficienza computazionale con la precisione di navigazione. Modelli con un numero maggiore di DoF offrono una maggiore fedeltà, tuttavia richiedono informazioni adeguate dai sensori e modelli fisici accurati.
