


DoF – stopnie swobody
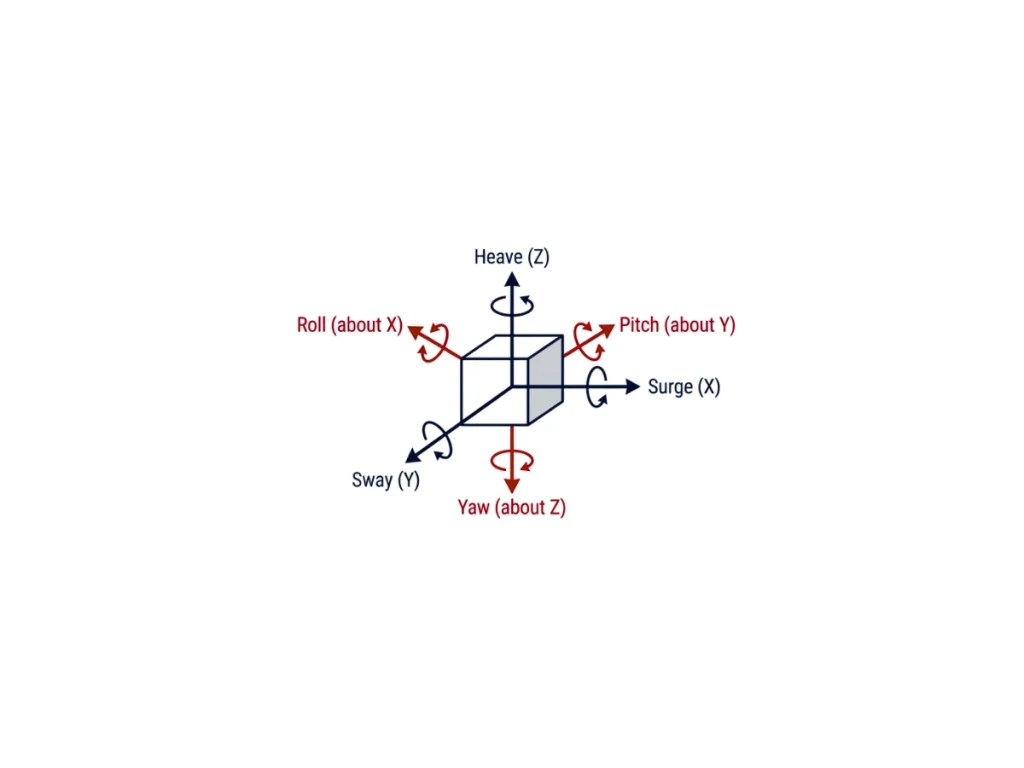
Model stopni swobody (DoF) określa liczbę niezależnych zmiennych wymaganych do całkowitego zdefiniowania ruchu ciała. W nawigacji inercyjnej modele DoF stanowią ramy matematyczne używane do reprezentowania translacji, rotacji oraz dynamicznego zachowania platformy. Mają one bezpośredni wpływ na równania ruchu, algorytmy fuzji czujników, estymację stanu oraz dokładność nawigacji.
Najprostsze modele opisują ruch wzdłuż pojedynczej osi. Model 1-DoF reprezentuje ruch postępowy lub obrotowy i jest powszechnie stosowany do analizy drgań lub stabilizacji jednoosiowej. Modele 2-DoF i 3-DoF rozszerzają tę koncepcję poprzez wprowadzenie wielu osi translacyjnych lub rotacyjnych. Trzyosiowy model rotacyjny (3-DoF) szacuje kąty pochylenia (roll, pitch i yaw) za pomocą żyroskopów, akcelerometrów i opcjonalnie magnetometrów, co czyni go odpowiednim do wyznaczania orientacji w systemach AHRS.
Model ciała sztywnego o 6 stopniach swobody (6-DoF) to standard branżowy w nawigacji inercyjnej. Łączy on trzy ruchy translacyjne (wzdłużne, boczne i pionowe) z trzema ruchami obrotowymi (przechylenie, pochylenie i odchylenie), umożliwiając pełną reprezentację ruchu trójwymiarowego. Nowoczesne IMU mierzą prędkość kątową i przyspieszenie wzdłuż tych sześciu osi, podczas gdy algorytmy INS integrują te pomiary w celu oszacowania pozycji, prędkości i orientacji za pomocą technik fuzji czujników, takich jak rozszerzony filtr Kalmana (EKF).
Bardziej zaawansowane zastosowania wykorzystują modele od 7 do 15 stopni swobody. Modele te obejmują dodatkowe stany dynamiczne lub ciała przegubowe. Reprezentują one również układy zawieszenia, mechanizmy skrętu i połączone ciała sztywne. Inżynierowie używają ich w symulacjach robotycznych, motoryzacyjnych, lotniczych i morskich. Poprawiają one realizm dynamiczny, ale zwiększają złożoność obliczeniową. Wymagają również bardziej zaawansowanych algorytmów estymacji.
Wybór odpowiedniego modelu DoF zależy od wymagań aplikacji. Dynamika pojazdu i dostępne czujniki również wpływają na ten wybór. Inżynierowie muszą zrównoważyć wydajność obliczeniową z dokładnością nawigacji. Wyższe modele DoF zapewniają większą wierność odwzorowania. Wymagają jednak wystarczających informacji z czujników oraz dokładnych modeli fizycznych.
