


DoF — ступені свободи
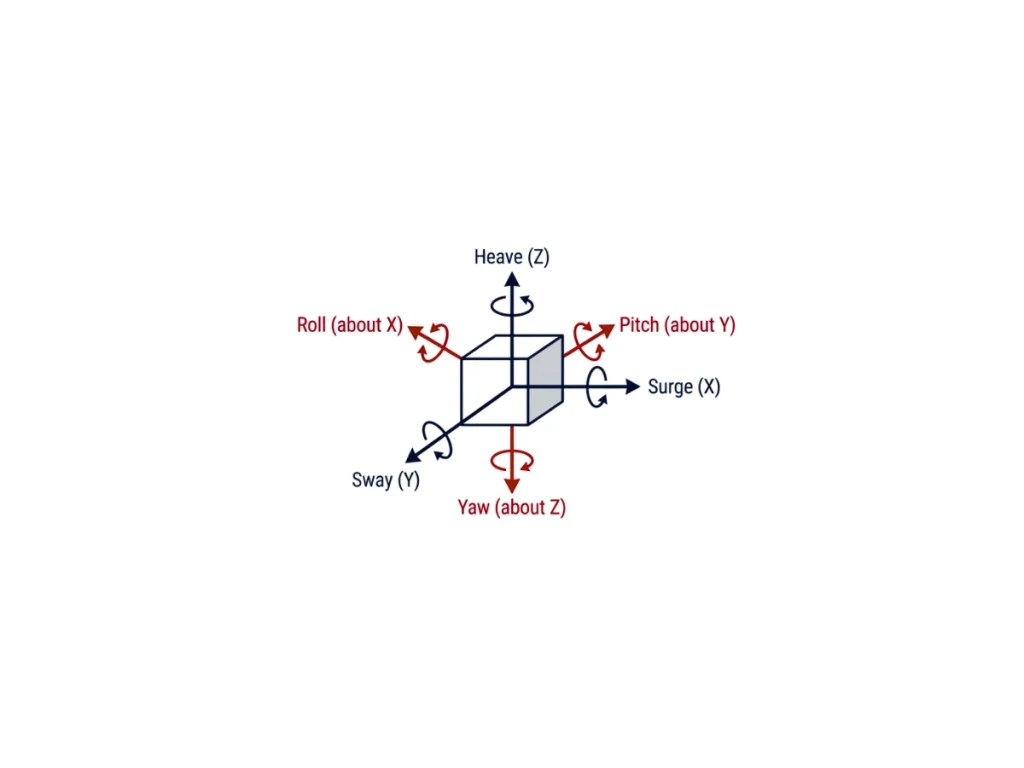
Модель ступенів свободи (DoF) описує кількість незалежних змінних, необхідних для повного визначення руху тіла. В інерціальній навігації моделі DoF встановлюють математичну основу, яка використовується для представлення трансляційного руху, обертання та динамічної поведінки платформи. Вони безпосередньо впливають на рівняння руху, алгоритми злиття датчиків, оцінювання стану та точність навігації.
Найпростіші моделі описують рух уздовж однієї осі. Модель з 1-DoF представляє або один поступальний, або один обертальний рух і зазвичай використовується для аналізу вібрацій або одноосьової стабілізації. Моделі з 2-DoF і 3-DoF розширюють цю концепцію, вводячи кілька осей трансляційного або обертального руху. 3-DoF обертальна модель оцінює roll, pitch і yaw за допомогою гіроскопів, акселерометрів і додатково магнітометрів, що робить її придатною для оцінки просторового положення в AHRS системах.
Модель жорсткого тіла з 6-DoF є галузевим стандартом для інерціальної навігації. Вона поєднує три рухи трансляції (surge, sway і heave) з трьома обертальними рухами (roll, pitch і yaw), забезпечуючи повне тривимірне представлення руху. Сучасні IMU вимірюють кутову швидкість та питому силу уздовж цих шести осей, тоді як алгоритми INS інтегрують ці вимірювання для оцінки позиції, швидкості та просторового положення за допомогою методів злиття датчиків, таких як розширений фільтр Калмана (EKF).
У більш складних застосуваннях використовуються моделі від 7 до 15 DoF. Ці моделі включають додаткові динамічні стани або шарнірні тіла. Вони також представляють системи підвіски, рульові механізми та з'єднані жорсткі тіла. Інженери використовують їх у симуляціях робототехніки, автомобілебудування, аерокосмічної та морської галузей. Вони покращують динамічний реалізм, але збільшують обчислювальну складність. Вони також вимагають більш досконалих алгоритмів оцінювання.
Вибір відповідної моделі DoF залежить від вимог застосування. Динаміка транспортного засобу та доступні датчики також впливають на вибір. Інженери повинні збалансувати обчислювальну ефективність із точністю навігації. Моделі з вищим DoF забезпечують більшу достовірність. Однак вони вимагають достатньої кількості інформації від датчиків і точних фізичних моделей.
