了解我们的定位与定向解决方案 →
 Ellipse-A
 Ellipse-D
 Quanta Extra
Ellipse-A
AHRS
0.8° 航向(磁航向)
5 厘米的起伏
0.1° 横滚角和俯仰角
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Quanta Extra
INS
内部大地测量双天线
0.03 ° 航向
0.008° 横滚角与俯仰角
探索
DoF – 自由度
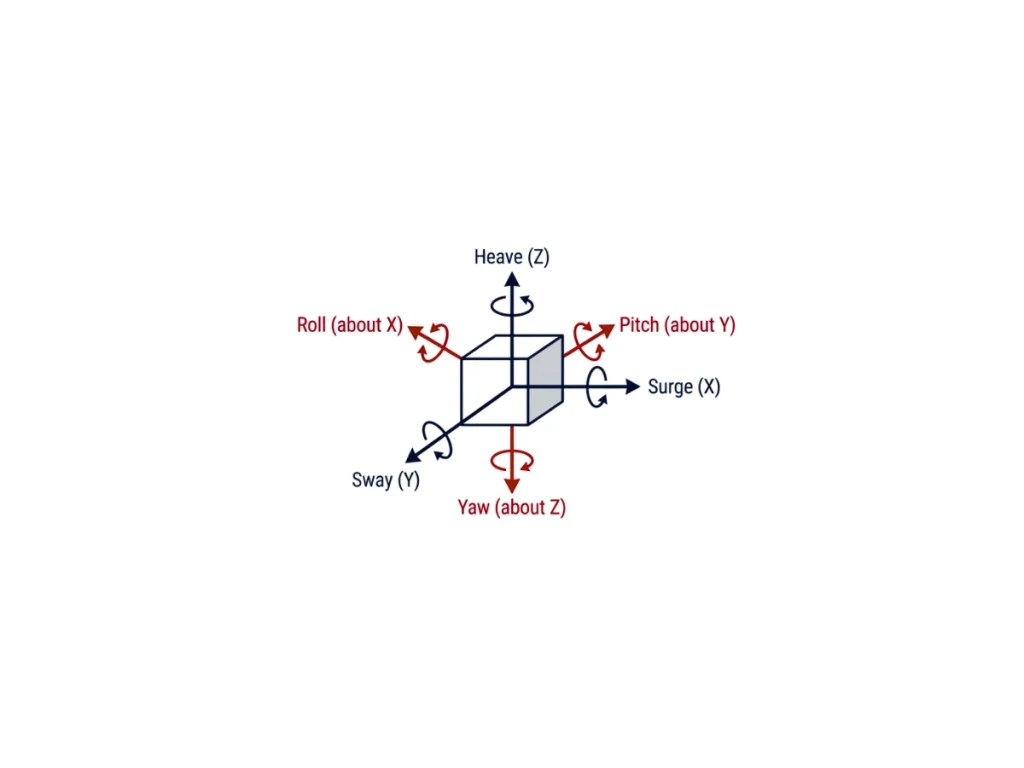
自由度(DoF)模型描述了完全定义物体运动所需的独立变量数量。在惯性导航中,自由度模型建立了用于表示平台平移、旋转和动态行为的数学框架。它们直接影响运动方程式、传感器融合算法、状态估计和导航精度。
最简单的模型描述了沿单轴的运动。1-DoF 模型表示平移或旋转运动之一,通常用于振动分析或单轴稳定。2-DoF 和 3-DoF 模型通过引入多个平移或旋转轴扩展了这一概念。3-DoF 旋转模型使用陀螺仪、加速度计和可选的磁力计来估计横滚角、俯仰角和偏航角,使其适用于AHRS 系统中的姿态估计。
6-DoF 刚体模型是惯性导航的行业标准。它将三种平移运动(纵荡、横荡和升沉)与三种旋转运动(横滚、俯仰和偏航)相结合,实现了完整的三维运动表示。现代IMU测量这六个轴上的角速度和比力,而 INS 算法通过扩展卡尔曼滤波(EKF)等传感器融合技术整合这些测量值,以估计位置、速度和姿态。
更高级的应用使用 7 到 15 自由度模型。这些模型包括额外的动态状态或关节体。它们还表示悬挂系统、转向机构和耦合刚体。工程师将其用于机器人、汽车、航空航天和海洋仿真中。它们提高了动态真实感,但增加了计算复杂度。它们还需要更高级的估计算法。
选择适当的自由度模型取决于应用需求。车辆动力学和可用传感器也会影响选择。工程师必须平衡计算效率与导航精度。更高自由度的模型可提供更高的保真度。然而,它们需要充足的传感器信息和准确的物理模型。
