


DoF – 自由度
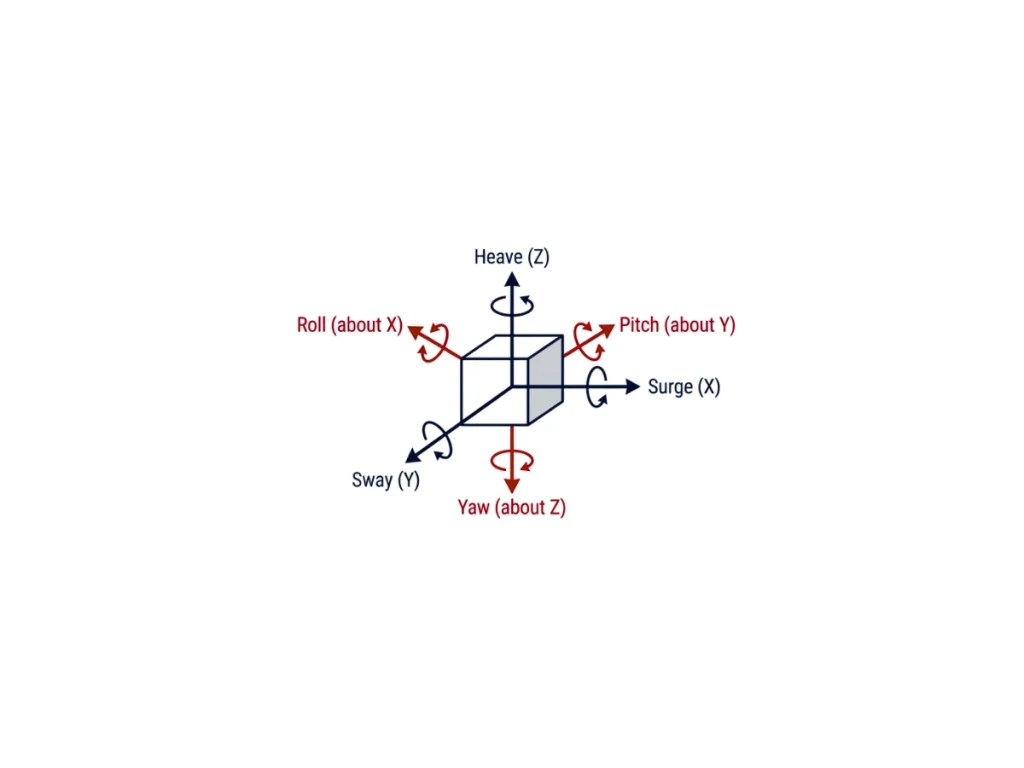
自由度(DoF)モデルは、物体の運動を完全に定義するために必要な独立変数の数を表します。慣性航法において、DoFモデルは並進運動、回転運動、およびプラットフォームの動的挙動を表すために使用される数学的フレームワークを確立します。これらは、運動方程式、センサーフュージョンアルゴリズム、状態推定、および航法精度に直接影響を与えます。
最も単純なモデルは、単一軸に沿った運動を記述します。1-DoFモデルは、1つの並進運動または1つの回転運動のいずれかを表し、振動解析や1軸安定化によく使用されます。2-DoFおよび3-DoFモデルは、複数の並進軸または回転軸を導入することでこの概念を拡張します。3-DoF回転モデルは、ジャイロスコープ、加速度計、およびオプションで磁力計を使用してロール、ピッチ、ヨーを推定し、AHRSシステムでの姿勢推定に適しています。
6-DoF剛体モデルは、慣性航法の業界標準です。これは、3つの並進運動(サージ、スウェイ、ヒーブ)と3つの回転運動(ロール、ピッチ、ヨー)を組み合わせたもので、完全な3次元運動表現を可能にします。現代のIMUは、これら6つの軸に沿った角速度と比力を測定し、一方INSアルゴリズムは、拡張カルマンフィルター(EKF)などのセンサーフュージョン技術を通じてこれらの測定値を統合して、位置、速度、および姿勢を推定します。
より高度なアプリケーションでは、7〜15-DoFモデルが使用されます。これらのモデルには、追加の状態量や多関節体が含まれます。また、サスペンションシステム、ステアリング機構、および連成剛体も表現します。これらは、ロボット工学、自動車、航空宇宙、海洋シミュレーションにおいてエンジニアによって使用されます。これらは動的なリアリティを向上させますが、計算の複雑さを増大させます。また、より高度な推定アルゴリズムも必要とします。
適切なDoFモデルの選択は、アプリケーションの要件によって異なります。車両のダイナミクスや利用可能なセンサーも選択に影響を与えます。エンジニアは、計算効率と航法の精度とのバランスを取る必要があります。より高いDoFモデルは高い忠実度を提供しますが、十分なセンサー情報と正確な物理モデルが必要です。
