Investigación sobre transbordadores autónomos en vías fluviales urbanas reales
WarnowstromerAI (un proyecto de investigación de la Universidad de Rostock) está desarrollando tecnologías de ferries autónomos para una navegación segura y eficiente en vías navegables urbanas con mucho tráfico. Mediante nuestro sistema GNSS/INS Ekinox Micro , el equipo logró un posicionamiento preciso y datos de movimiento fiables para las operaciones de embarcaciones automatizadas. En conjunto, el proyecto demuestra cómo la tecnología de navegación avanzada está perfilando discretamente el futuro del transporte fluvial interior. Apunta hacia unas vías navegables más inteligentes y seguras donde los buques autónomos puedan navegar por aguas urbanas complejas con confianza.

WarnowstromerAI es un proyecto de investigación dirigido por la Universidad de Rostock, centrado en el desarrollo de sistemas de asistencia altamente automatizados para un transbordador de pasajeros autónomo en vías navegables interiores. El proyecto utiliza el Warnowstromer, un transbordador que cruza el río Warnow a lo largo de una ruta de 500 metros en una concurrida zona urbana.
Esta ruta es frecuentada por turistas, embarcaciones comerciales y naves de recreo, lo que la convierte en un escenario ideal para probar la navegación autónoma de transbordadores, las operaciones energéticamente eficientes y el reconocimiento ambiental avanzado. Debido a esta actividad constante, el transbordador opera en un entorno dinámico donde las condiciones del tráfico pueden cambiar rápidamente. Esta ruta es especialmente valiosa para los investigadores, ya que pueden estudiar cómo reaccionan las embarcaciones automatizadas ante situaciones del mundo real en lugar de en entornos de prueba controlados.
Objetivos del cliente: Permitir una navegación autónoma fiable
El proyecto comenzó con una misión clara: desarrollar un sistema de control y retroalimentación que pudiera admitir funciones de asistencia automatizadas en transbordadores fluviales. El equipo quería crear una solución que pudiera aplicarse más allá de una sola embarcación. Para hacerlo posible, tuvieron en cuenta no solo el rendimiento técnico, sino también los aspectos económicos y regulatorios. El objetivo es construir un sistema que pueda operar de forma segura y eficiente, incluso en entornos complejos y en constante cambio.
Desde el principio, el equipo de desarrollo se dio cuenta de que unos datos de posicionamiento precisos y fiables serían clave para que la automatización funcionara. En un cruce fluvial concurrido con muchas embarcaciones, vientos cambiantes y corrientes cambiantes, los datos de navegación precisos son absolutamente esenciales.
Desafíos técnicos
Operar el transbordador de forma autónoma está lejos de ser sencillo. El Warnowstromer se desplaza entre tráfico comercial, embarcaciones deportivas, naves eléctricas de recreo e incluso nadadores. Los sedimentos, la vegetación y las estructuras cercanas pueden limitar las zonas por las que el transbordador puede maniobrar. Al mismo tiempo, el transbordador funciona con una batería limitada, por lo que debe operar de manera energéticamente eficiente.
Estas limitaciones operativas implican que los sistemas de navegación y control no solo deben ser precisos, sino también fiables durante largos periodos de funcionamiento. Cualquier inestabilidad o pérdida de información de posicionamiento podría afectar tanto a la seguridad como a la eficiencia.
Para hacer frente a estos retos, el equipo requería:
- Navegación a estima (Dead reckoning) durante un máximo de 5 minutos, lo que permite la navegación bajo puentes y en áreas sin cobertura GNSS. Rendimiento de IMU de grado táctico a un mínimo de 100 Hz.
- Brújula GPS mediante antenas duales flexibles integradas con la IMU.
- Especificaciones del giróscopo de: 0,1°/√h, estabilidad de sesgo de 2°/h, 60 µg/√Hz y ruido de aceleración de 20 µg.
Estos requisitos significaban que el equipo necesitaba un sistema de navegación que proporcionara datos precisos en tiempo real y que pudiera funcionar de manera fiable en condiciones ambientales cambiantes.
Integración de nuestra solución de navegación en el transbordador autónomo
El equipo nos descubrió a través de una búsqueda en internet y reconoció rápidamente que nuestras soluciones de navegación inercial podían satisfacer sus necesidades. La colaboración comenzó con una solicitud de presupuesto, y trabajamos en estrecha colaboración con ellos para garantizar una integración perfecta. Proporcionamos al equipo Ekinox Micro, nuestro sistema INS/GNSS de grado táctico, para cumplir con sus exigentes requisitos.
Utilizando Ekinox Micro, el equipo pudo pasar de las pruebas iniciales a las funciones totalmente automatizadas mediante un enfoque estructurado paso a paso.
Primero verificaron las operaciones básicas mediante el control por joystick mientras nuestro sistema proporcionaba datos precisos de posición y orientación. Esta fase inicial permitió al equipo validar la calidad de los datos de navegación y confirmar que podían respaldar funciones de automatización más avanzadas más adelante en el proyecto.
A continuación, añadieron el control de velocidad y posición utilizando los datos de alta frecuencia del GNSS de doble antena proporcionados por Ekinox Micro. Esto les ayudó a ajustar el rumbo del ferry y el posicionamiento automático con mayor precisión utilizando mediciones del mundo real.
Integración y pruebas
Durante la integración y las pruebas, la interfaz Ethernet rápida de nuestro sistema y su protocolo personalizado facilitaron la transmisión de datos de navegación en tiempo real a sus algoritmos de control. Ekinox Micro permitió realizar maniobras precisas incluso bajo condiciones ambientales cambiantes, lo que permitió al equipo centrarse en las funciones autónomas sin necesidad de soluciones provisionales.
Los operadores pudieron supervisar el ferry autónomo con total confianza, contando en todo momento con información de navegación precisa y de alta resolución. La disponibilidad continua de datos permitió al equipo evaluar y mejorar paso a paso las funciones autónomas, como la planificación de trayectorias y la detección de objetos.
El equipo requirió muy poco soporte técnico durante la integración. Pudieron instalar y configurar el sistema prácticamente por su cuenta utilizando nuestros recursos de documentación. Reflexionando sobre esta fluida experiencia, compartieron: “Su documentación en línea y portal de soporte ayudaron al equipo a integrar su solución rápidamente. Siempre que identificábamos un error, el equipo de soporte proporcionaba actualizaciones con prontitud para que la implementación siguiera funcionando sin contratiempos.”
Resultados y próximos pasos
Con el sistema de navegación integrado, el equipo cuenta ahora con una fuente de datos de posición y orientación estable y fiable para sus pruebas. Esto les ha ayudado a evaluar las funciones automatizadas con mayor claridad y a ajustar sus algoritmos de control utilizando datos de navegación reales durante las pruebas del ferry. También proporciona una referencia coherente para comparar diferentes escenarios de prueba y mejorar el comportamiento del sistema con el tiempo.
De cara al futuro, el proyecto seguirá evolucionando. El equipo planea combinar el sistema de navegación con sensores ópticos para mejorar la forma en que el ferry autónomo detecta y comprende su entorno. Esto respaldará funciones autónomas más avanzadas y ayudará a los investigadores a estudiar cómo los ferries o embarcaciones automatizados pueden operar de forma segura en vías navegables urbanas concurridas.
Reflexionando sobre el trabajo realizado hasta ahora, el equipo resumió su experiencia de forma sencilla: “El Ekinox Micro es el mejor equipo sensor para impulsar el transporte marítimo autónomo en zonas urbanas”.
El proyecto sigue en curso, pero los resultados obtenidos hasta la fecha muestran cómo unos datos de navegación fiables pueden respaldar el desarrollo de operaciones de ferries automatizados en condiciones del mundo real.
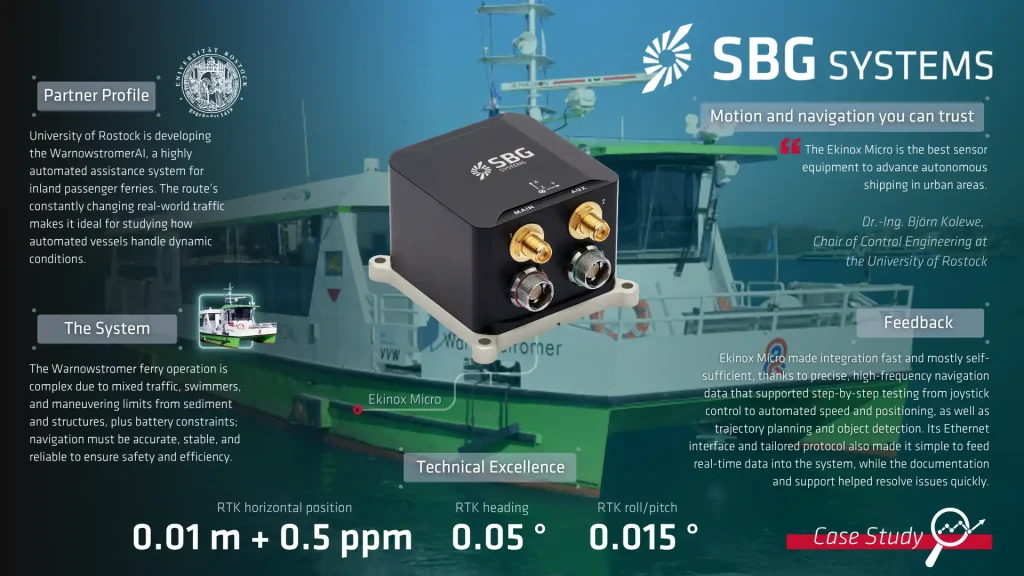
Ekinox Micro
Ekinox Micro ofrece navegación inercial asistida por GNSS de alto rendimiento para aplicaciones terrestres, marinas y aéreas. Este sensor en miniatura integra un receptor GNSS con sensores inerciales MEMS tácticos para proporcionar una precisión superior en condiciones adversas.
Ekinox Micro es pequeño y ligero, pero lo suficientemente robusto como para soportar entornos duros.

