Ellipse ayuda a combatir incendios forestales
La solución de Fire Flight emplea nuestra Unidad de Medición Inercial (IMU) para ayudar a combatir los incendios forestales.
«La Ellipse fue un GPS/IMU fácil de integrar en nuestro sistema, respaldado por un buen soporte técnico. Como resultado, hemos podido implementar con éxito nuestros sistemas de cartografía de incendios en todo el mundo. Agradezco el apoyo que mi equipo y yo hemos recibido durante los últimos años.» | Dr. Paul D., director ejecutivo de Fire Flight Technologies
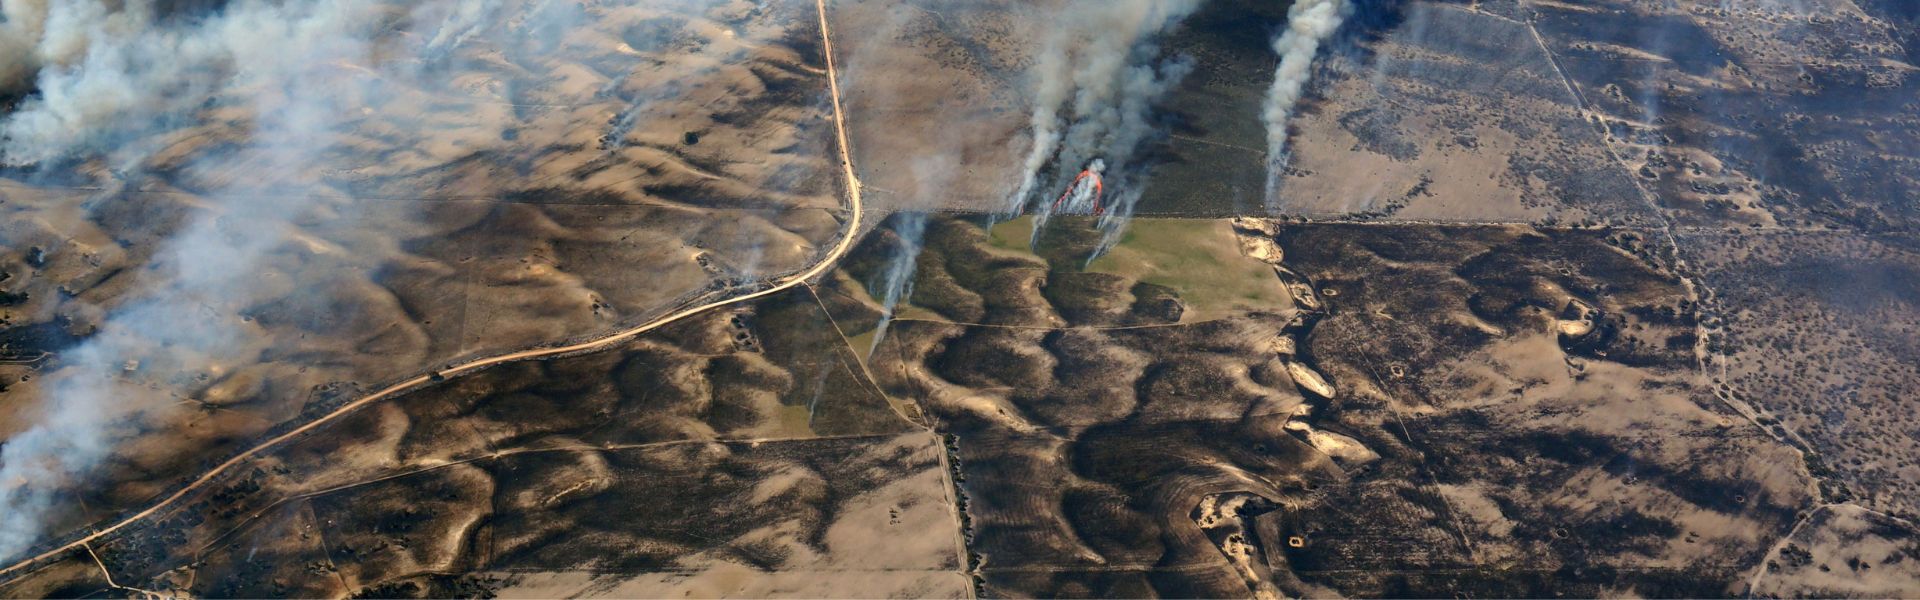
El cambio climático ha contribuido al aumento del riesgo y la extensión de los incendios forestales (conocidos como 'bush fires' en Australia).
Los incendios forestales destruyen miles de hectáreas de bosques cada año. La predicción y detección temprana de incendios forestales pueden salvar vidas, infraestructuras y áreas ecológicamente sensibles.
Igualmente importante es la planificación de la recuperación durante y después de un incendio forestal. A medida que los incendios forestales son más frecuentes, las agencias de bomberos confían en tecnologías que generan mapas de incendios en tiempo real para combatirlos.
Fire Flight, con sede en Australia, es un proveedor global de servicios de mapeo de incendios en tiempo real y de inteligencia sobre incendios. La empresa proporciona a sus usuarios finales (como gestores de incendios y agencias de bomberos) información sobre los límites del incendio, así como mapas de imágenes térmicas del mismo.
El sistema de mapeo de incendios de Fire Flight es una combinación de hardware (cámaras de mapeo de incendios, GPS/IMU, ordenadores) y software montado en una aeronave tripulada. La aeronave vuela a gran altura sobre incendios forestales activos, donde crea mapas precisos en tiempo real.
Estos mapas se comparten con el usuario final para ayudarles a elaborar planes para combatir los incendios.
La precisión de la IMU es clave
La precisión geoespacial del mapa de incendios depende directamente de la precisión de la IMU integrada en el sistema. Además, Fire Flight tenía como objetivo utilizar una IMU rentable que ofreciera datos precisos en tiempo real al sistema de cartografía de incendios.
En el pasado, habían adquirido IMUs en otros lugares; sin embargo, esas unidades ofrecían una baja precisión y causaron insatisfacción. Tras probar a varios competidores, Fire Flight aprobó finalmente nuestra solución Ellipse-D. Asimismo, tras analizar sus necesidades, nuestro equipo de producto recomendó la Ellipse-D como la mejor opción.
La Ellipse-D, un INS de doble antena, proporciona un rumbo más preciso que los sistemas de antena única. No obstante, Fire Flight expresó su preocupación por la instalación de las dos antenas GNSS de la Ellipse-D. Les preocupaban los posibles desafíos de instalación y los requisitos de certificación adicionales.
Una integración perfecta
Tras las pruebas y demostraciones iniciales, el equipo de Fire Flight quedó plenamente convencido de emplear el doble GNSS del Ellipse-D tal como le recomendamos. Eligieron el Ellipse-D por su fiabilidad y alta precisión. Fire Flight elogió a nuestro equipo de soporte por su rápida respuesta durante la fase de integración.
¡La integración del Ellipse-D en el sistema de cartografía de incendios de Fire Flight fue perfecta! Esta colaboración ejemplifica cómo las tecnologías innovadoras pueden abordar los desafíos críticos planteados por el cambio climático.
Estamos sumamente orgullosos de formar parte de la solución de tecnología de imágenes aéreas de Fire Flight para ayudarles en su misión de proteger a las personas, las propiedades y el medio ambiente.
Ellipse-D
Ellipse-D es un sistema de navegación inercial que integra una antena dual y un GNSS RTK de doble frecuencia, compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre nuestras aplicaciones destacadas. Además, si no encuentra la información que busca, póngase en contacto con nosotros directamente para obtener más ayuda.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
