Ellipse hilft bei der Waldbrandbekämpfung
Die Lösung von Fire Flight setzt unsere Trägheitsmesseinheit (IMU) zur Bekämpfung von Waldbränden ein.
„Die Ellipse ließ sich dank guter technischer Unterstützung problemlos als GPS/IMU in unser System integrieren. Dadurch konnten wir unsere Brandkartierungssysteme weltweit erfolgreich einsetzen. Ich bin dankbar für die Unterstützung, die mein Team und ich in den letzten Jahren erhalten haben.“ | Dr. Paul D., Chief Executive Officer, Fire Flight Technologies
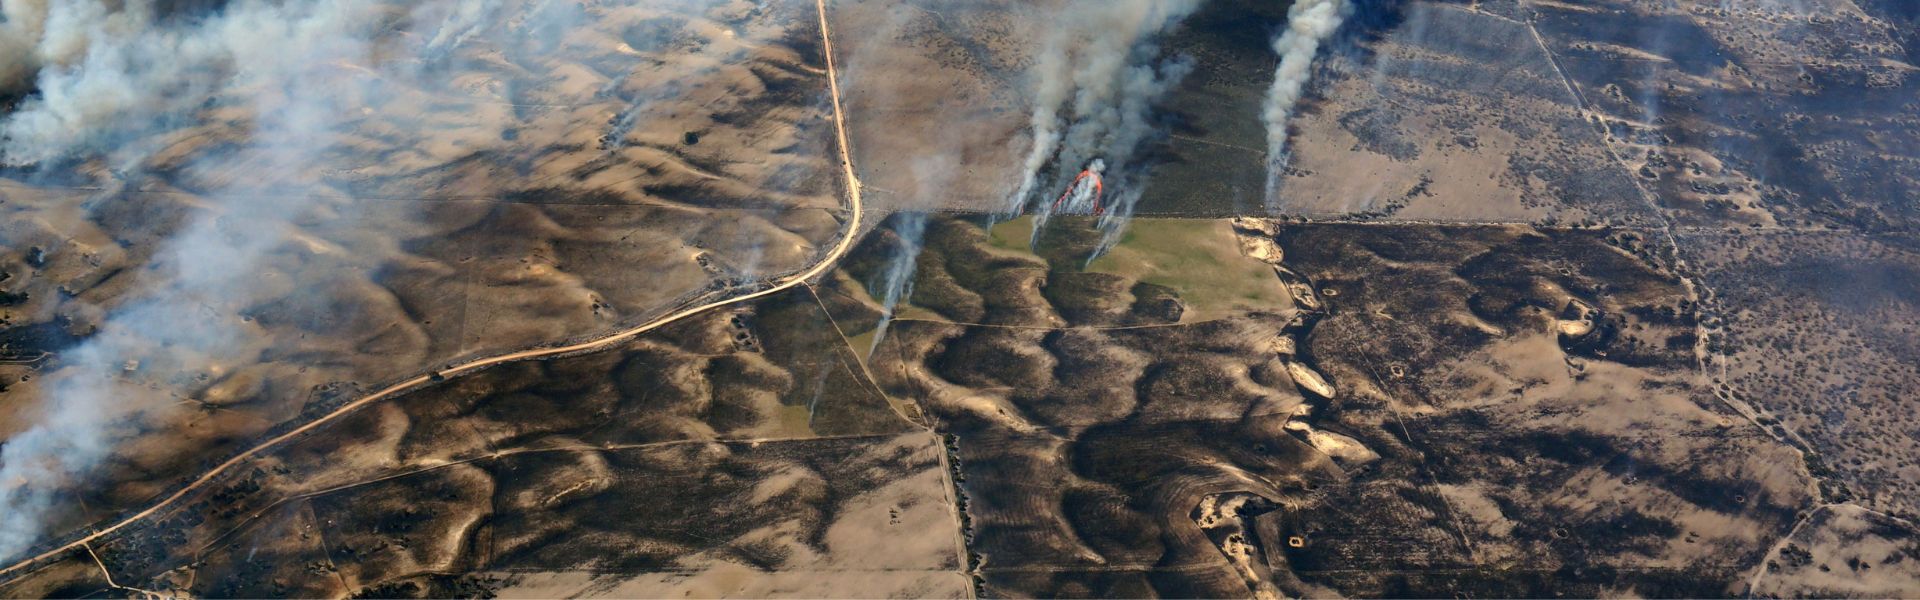
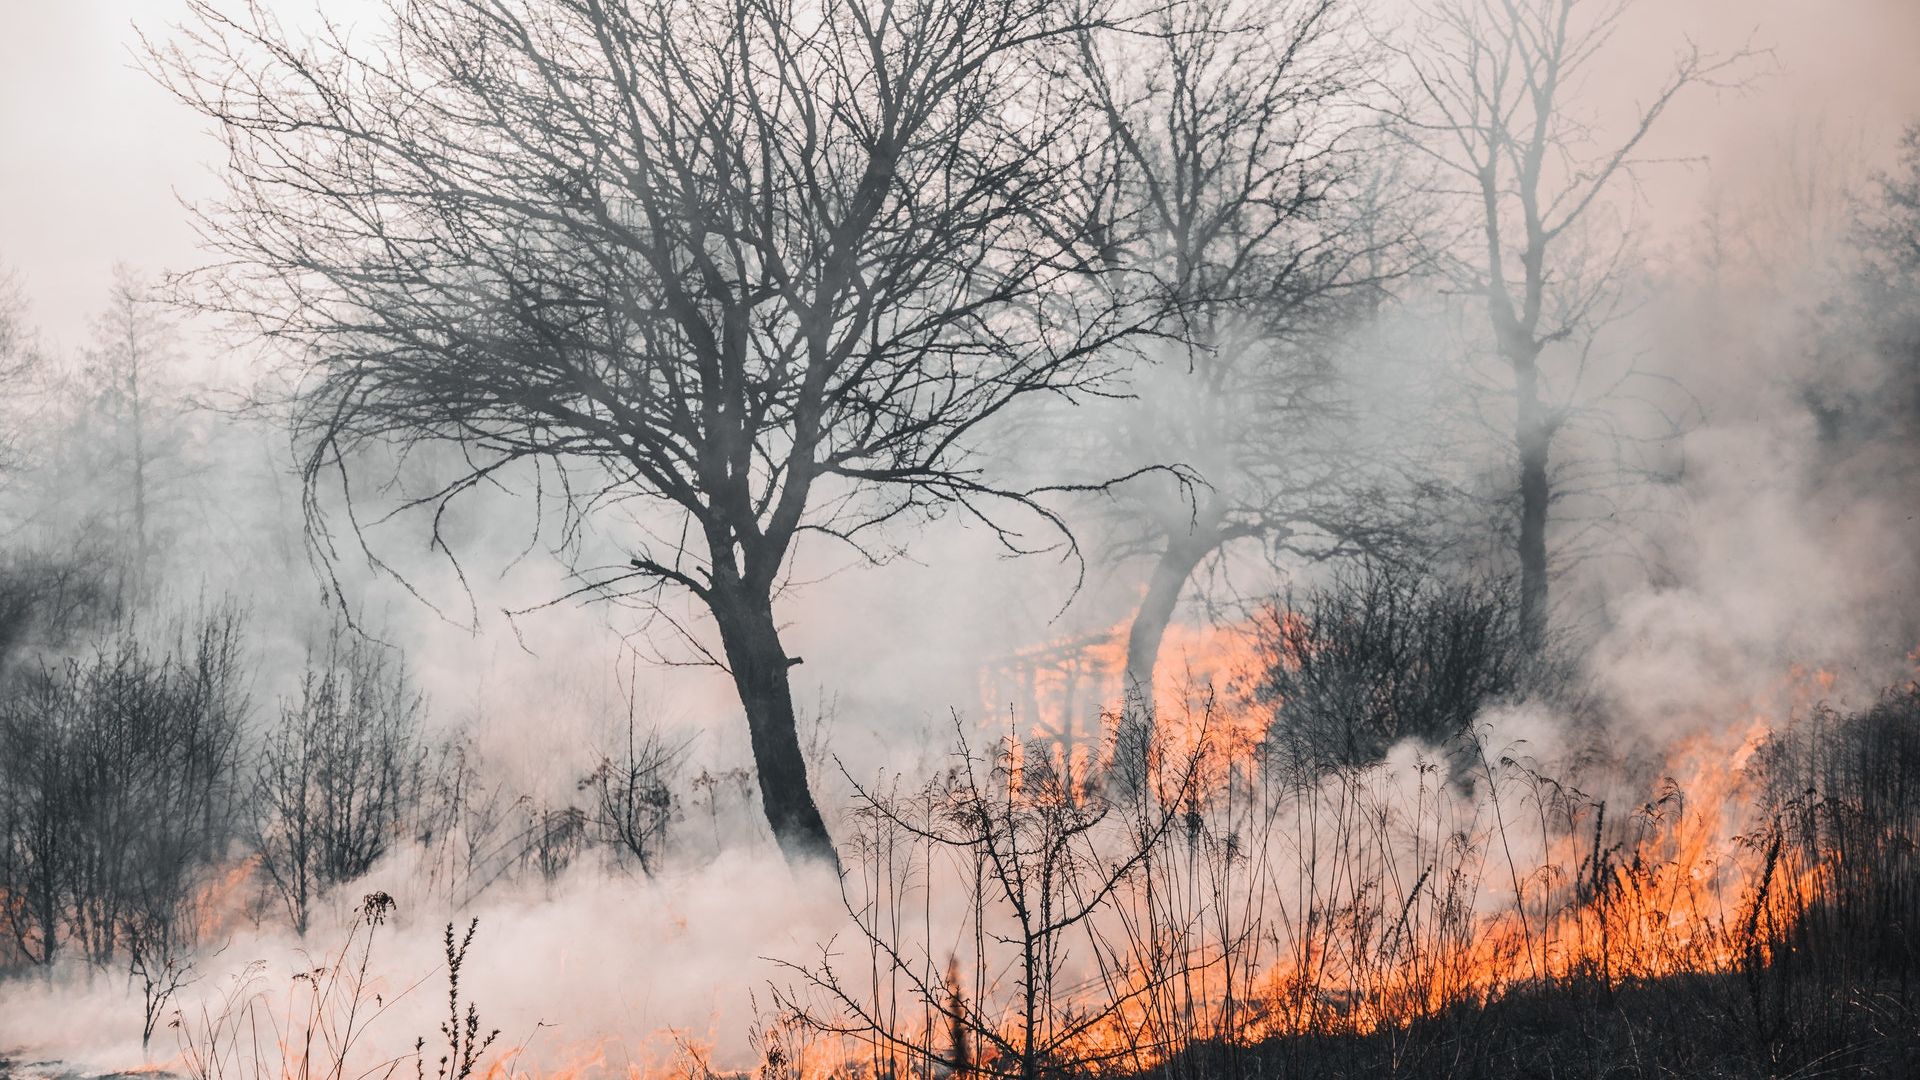
Der Klimawandel hat zum erhöhten Risiko und Ausmaß von Waldbränden (in Australien als Buschbrände bekannt) beigetragen.
Waldbrände zerstören jedes Jahr Tausende Hektar Wald. Die Vorhersage und frühzeitige Erkennung von Waldbränden kann Leben, Infrastruktur und ökologisch sensible Gebiete retten.
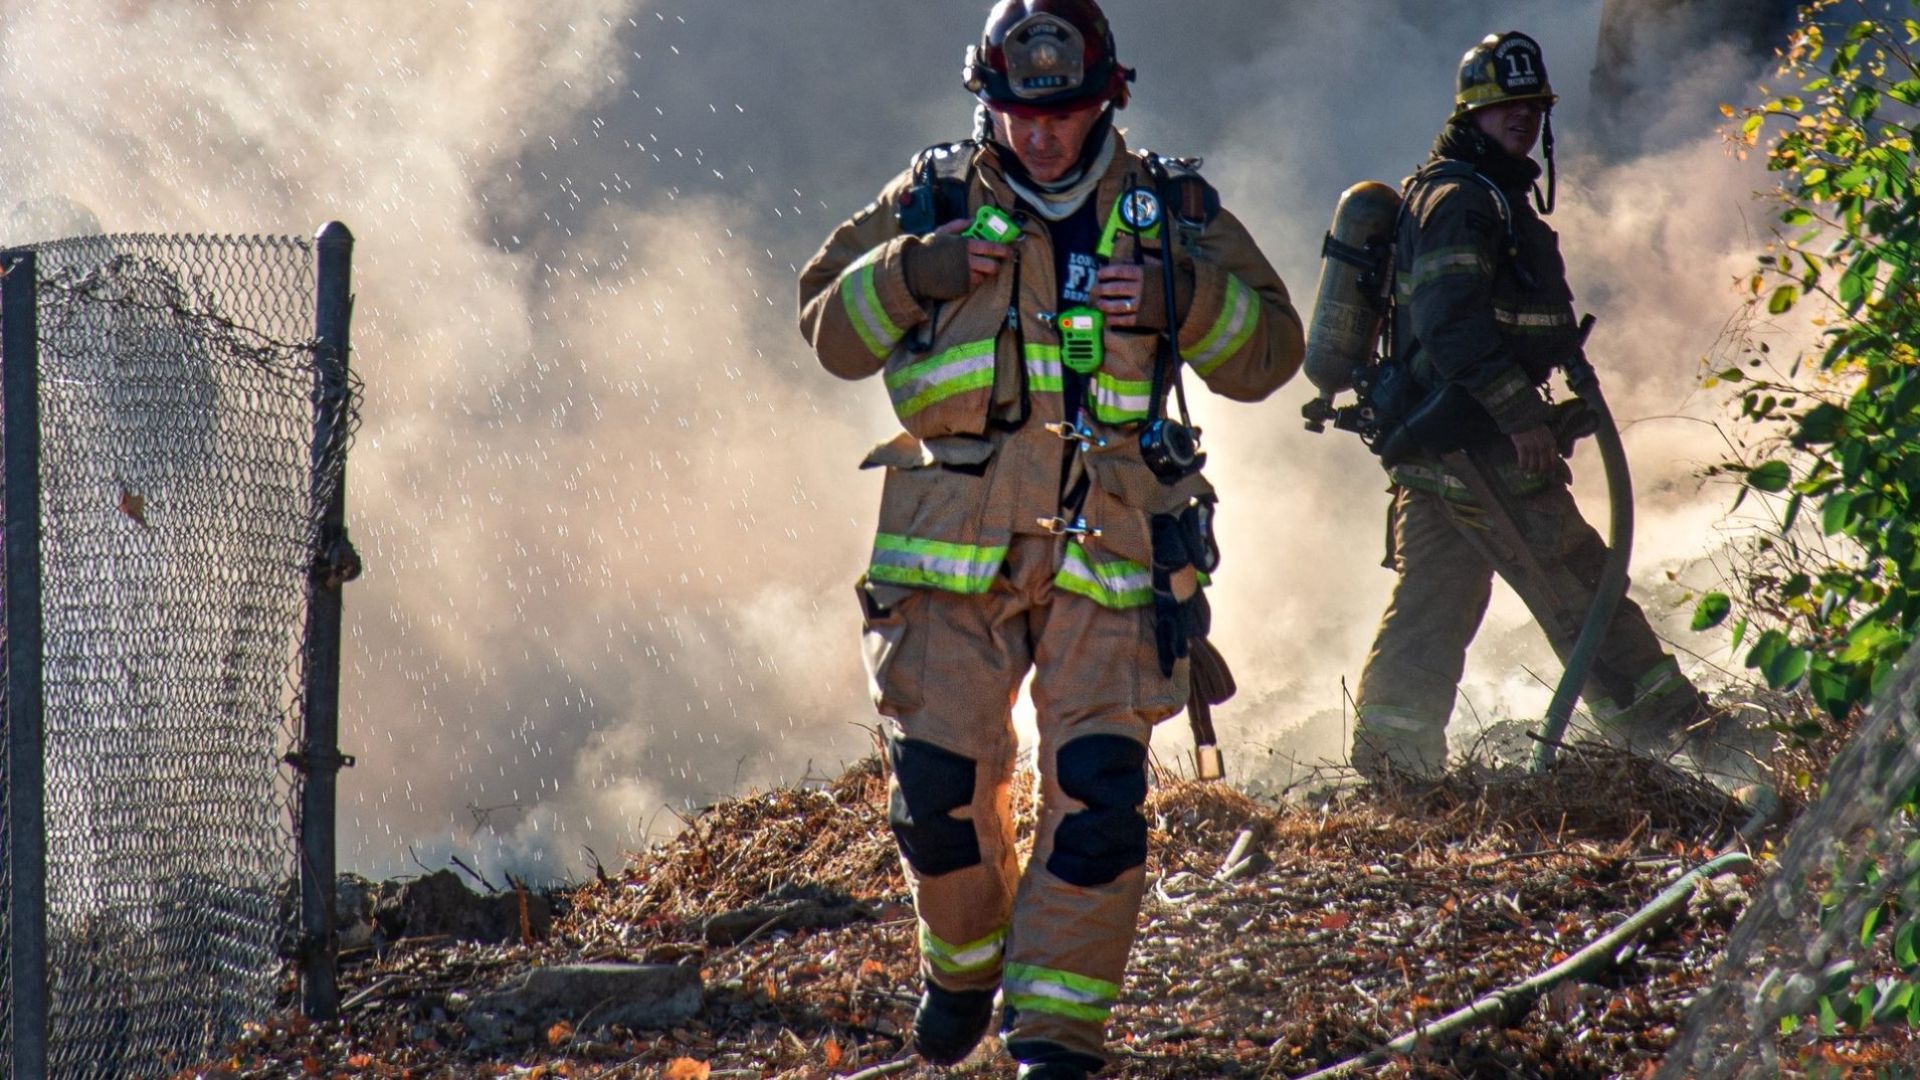
Ebenso wichtig ist die Planung der Erholung während und nach einem Waldbrand. Da Waldbrände häufiger werden, verlassen sich Feuerwehren auf Technologien, die Echtzeit-Brandkarten zur Bekämpfung von Waldbränden erstellen.
Fire Flight, mit Sitz in Australien, ist ein globaler Anbieter von Echtzeit-Brandkartierungs- und Brandinformationsdiensten. Das Unternehmen versorgt seine Endnutzer (wie Brandmanager und Feuerwehren) mit Informationen zu Brandgrenzen sowie Wärmebildkarten des Brandes.
Das Brandkartierungssystem von Fire Flight ist eine Kombination aus Hardware (Brandkartierungskameras, GPS/IMU, Computern) und Software, die auf einem bemannten Flugzeug montiert ist. Das Flugzeug wird hoch über aktiven Waldbränden geflogen, wo es genaue Karten in Echtzeit erstellt.
Diese Karten werden mit dem Endnutzer geteilt, um ihm bei der Entwicklung von Plänen zur Brandbekämpfung zu helfen.
IMU-Genauigkeit ist der Schlüssel
Die geodätische Genauigkeit der Brandkarte hängt direkt von der Genauigkeit der in das System integrierten IMU ab. Darüber hinaus zielte Fire Flight darauf ab, eine kosteneffiziente IMU zu verwenden, die präzise Echtzeitdaten an das Brandkartierungssystem liefert.
In der Vergangenheit bezogen sie IMUs von anderen Anbietern, allerdings boten diese eine geringe Genauigkeit und führten zu Unzufriedenheit. Nach Tests mit mehreren Mitbewerbern entschied sich Fire Flight schließlich für unsere Ellipse-D-Lösung. Zudem empfahl unser Produktteam nach einer Analyse der Anforderungen die Ellipse-D als beste Option.
Als INS mit zwei Antennen liefert die Ellipse-D eine präzisere Kursbestimmung als Einkanal-Systeme. Dennoch äußerte Fire Flight Bedenken hinsichtlich der Installation der beiden GNSS-Antennen der Ellipse-D, da man Installationsschwierigkeiten und zusätzliche Zertifizierungsanforderungen befürchtete.
Eine nahtlose Integration
Nach ersten Tests und Vorführungen war das Fire Flight-Team vollkommen überzeugt, die von uns empfohlene doppelte GNSS-Funktion der Ellipse-D einzusetzen. Sie wählten die Ellipse-D wegen ihrer Zuverlässigkeit und hohen Genauigkeit. Fire Flight lobte unser Support-Team für dessen schnelle Reaktion während der Integrationsphase.
Die Integration der Ellipse-D in das Brand-Mapping-System von Fire Flight verlief reibungslos! Diese Partnerschaft verdeutlicht, wie innovative Technologien entscheidende Herausforderungen des Klimawandels bewältigen können.
Wir sind außerordentlich stolz darauf, Teil der luftgestützten Bildgebungslösung von Fire Flight zu sein und sie bei ihrer Mission zum Schutz von Mensch, Eigentum und Umwelt zu unterstützen.
Ellipse-D
Ellipse-D ist eine Inertialnavigationseinheit, die ein Dual-Antennen- und Zweifrequenz-RTK-GNSS integriert und mit unserer Nachbearbeitungssoftware Qinertia kompatibel ist.
Sie wurde für Roboter- und Geospatial-Anwendungen entwickelt und kann Odometriedaten mit Pulse oder CAN OBDII kombinieren, um die Koppelungsgenauigkeit zu verbessern.

Angebot für Ellipse-D anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu unseren vorgestellten Anwendungen. Sollten Sie die gesuchten Informationen nicht finden, wenden Sie sich bitte direkt an uns, damit wir Ihnen weiterhelfen können.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist der Unterschied zwischen RTK und PPK?
Real-Time Kinematic (RTK) ist eine Positionierungstechnik, bei der GNSS-Korrekturdaten fast in Echtzeit übertragen werden, typischerweise über einen Korrekturdatenstrom im RTCM-Format. Es kann jedoch Herausforderungen geben, um die GNSS-Korrekturen hinsichtlich ihrer Vollständigkeit, Verfügbarkeit, Abdeckung und Kompatibilität sicherzustellen.
Der größte Vorteil von PPK gegenüber der RTK-Nachbearbeitung besteht darin, dass die Datenverarbeitungsschritte während der Nachbearbeitung optimiert werden können, einschließlich der Vorwärts- und Rückwärtsverarbeitung, während bei der Echtzeitverarbeitung jede Unterbrechung oder Inkompatibilität bei den Korrekturen und deren Übertragung zu einer geringeren Positionsgenauigkeit führt.
Ein erster wesentlicher Vorteil der GNSS-Nachbearbeitung (PPK) gegenüber Echtzeit (RTK) besteht darin, dass das im Feld eingesetzte System keine Datenverbindung bzw. kein Funkmodul benötigt, um die von CORS stammenden RTCM-Korrekturen in das INS/GNSS-System einzuspeisen.
Das größte Hindernis für den Einsatz der Nachbearbeitung ist die Anforderung, dass die Endanwendung auf die Umgebung einwirken muss. Kann Ihre Anwendung hingegen die zusätzliche Verarbeitungszeit verkraften, die zur Erstellung einer optimierten Flugbahn erforderlich ist, wird sich die Datenqualität all Ihrer Ergebnisse erheblich verbessern.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
