Ellipse 帮助对抗野火
Fire Flight 的解决方案采用了我们的惯性测量单元 (IMU) 来协助扑灭森林大火。
“Ellipse 是一款易于集成到我们系统中的 GPS/IMU,并有出色的技术支持作后盾。因此,我们得以成功地在世界各地部署我们的火灾测绘系统。我非常感谢我的团队在过去几年中所获得的鼎力支持。” | Dr Paul D.,Fire Flight Technologies 首席执行官
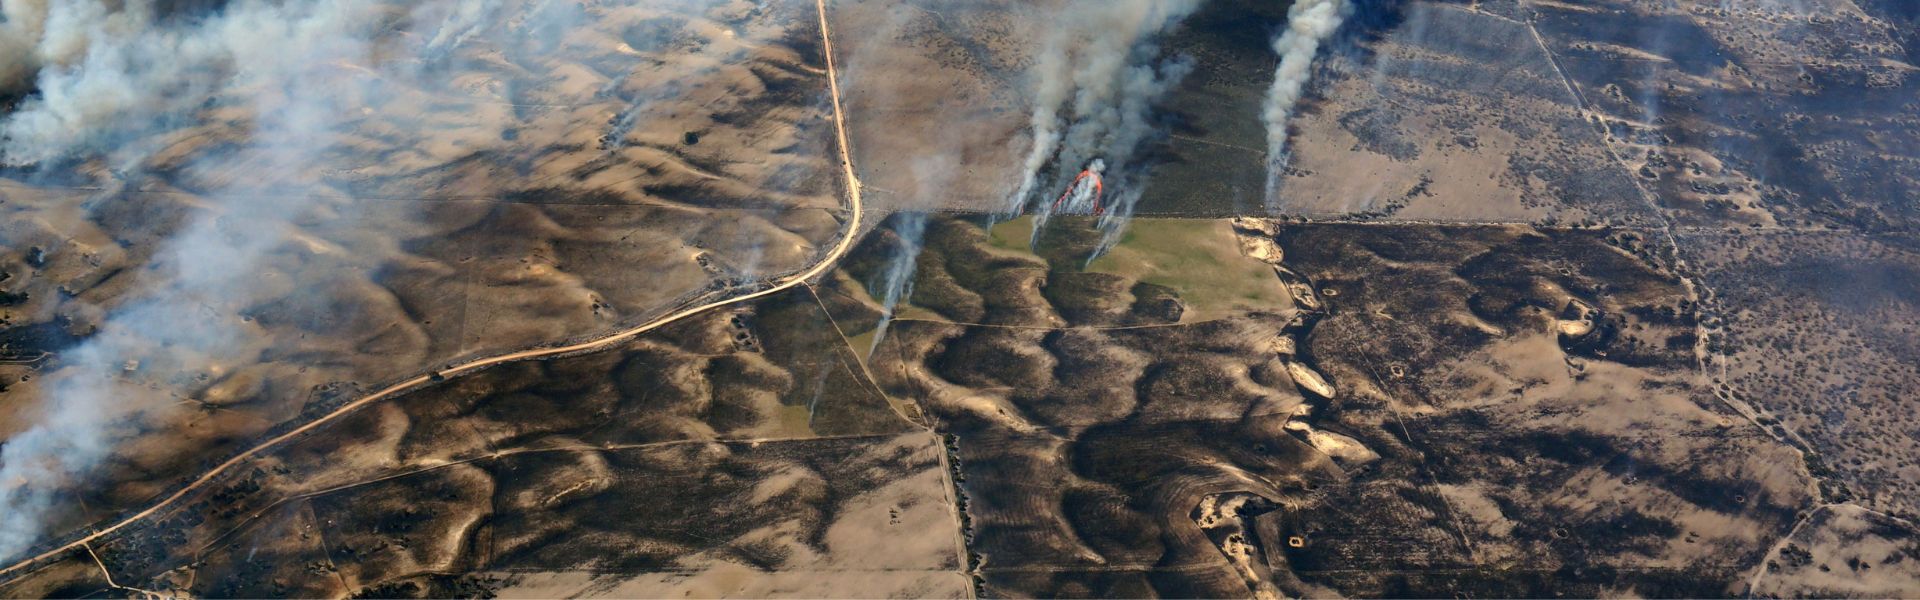
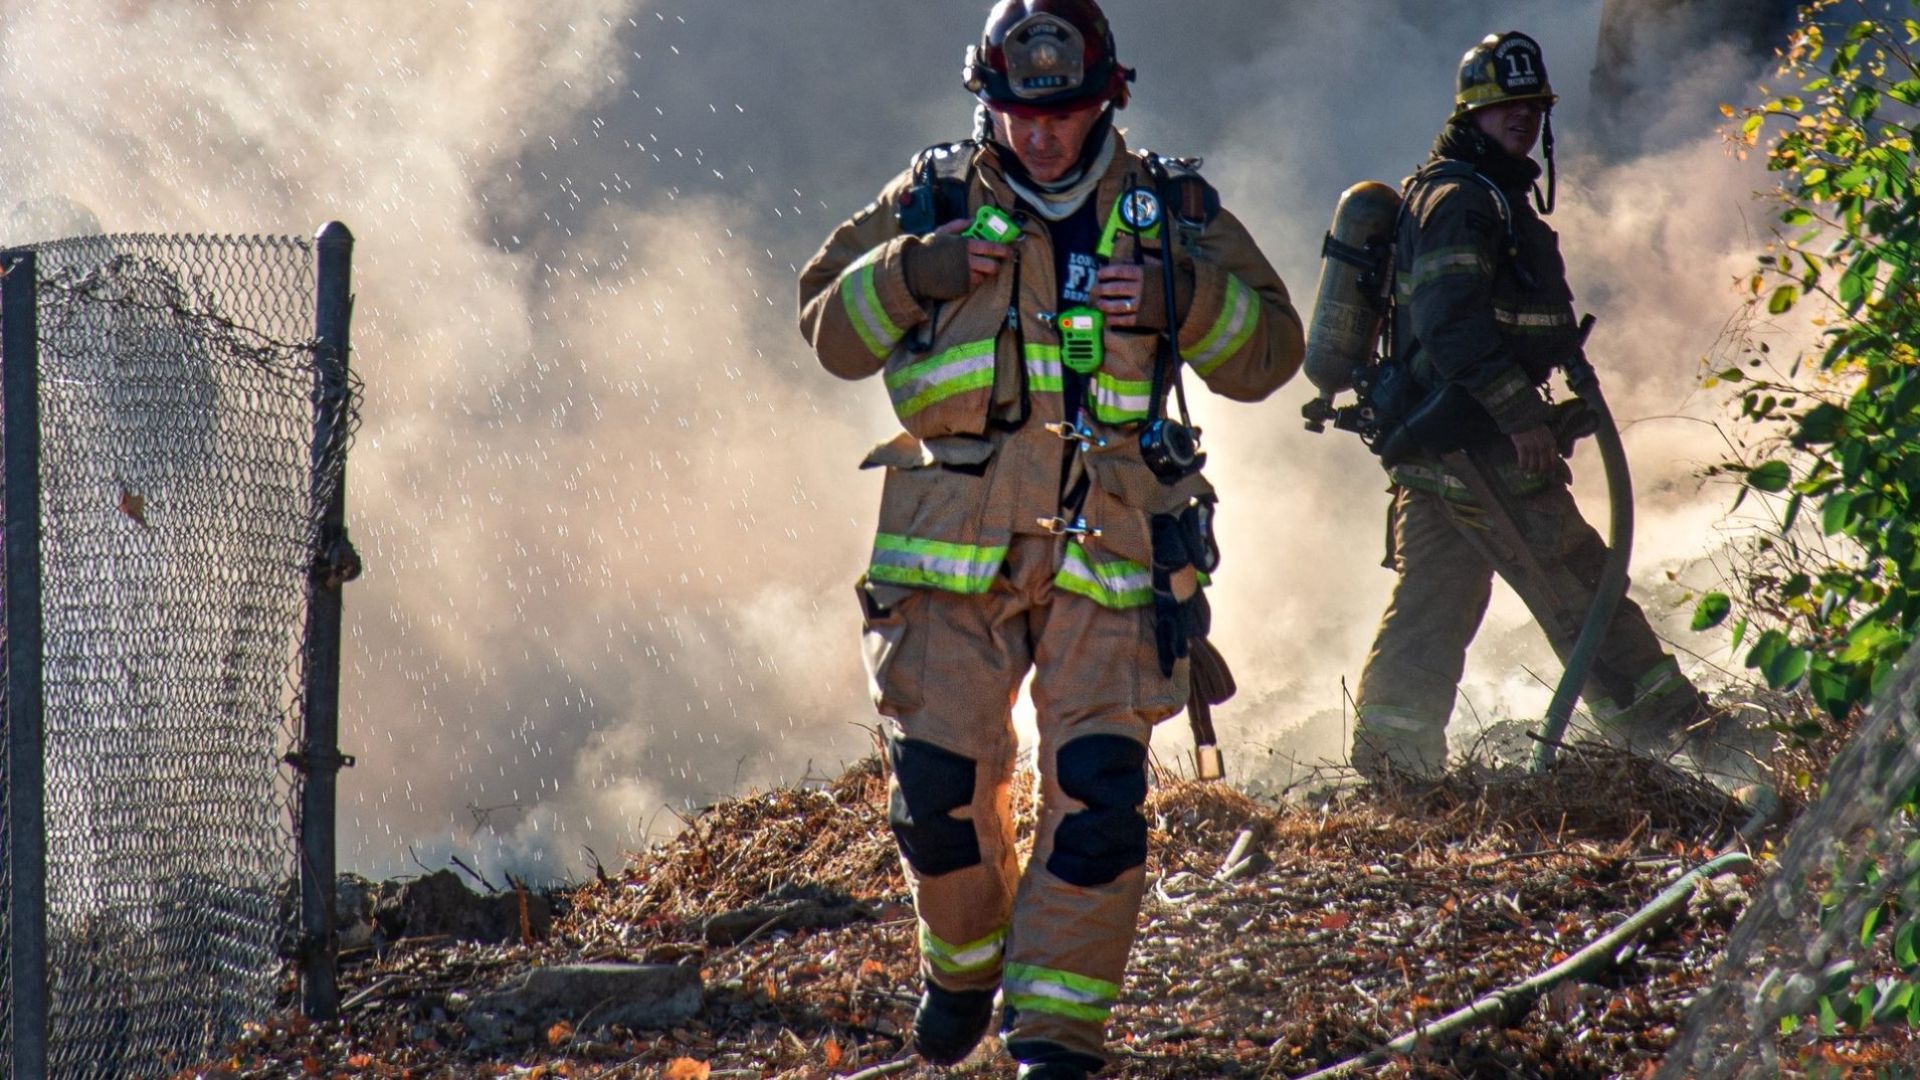
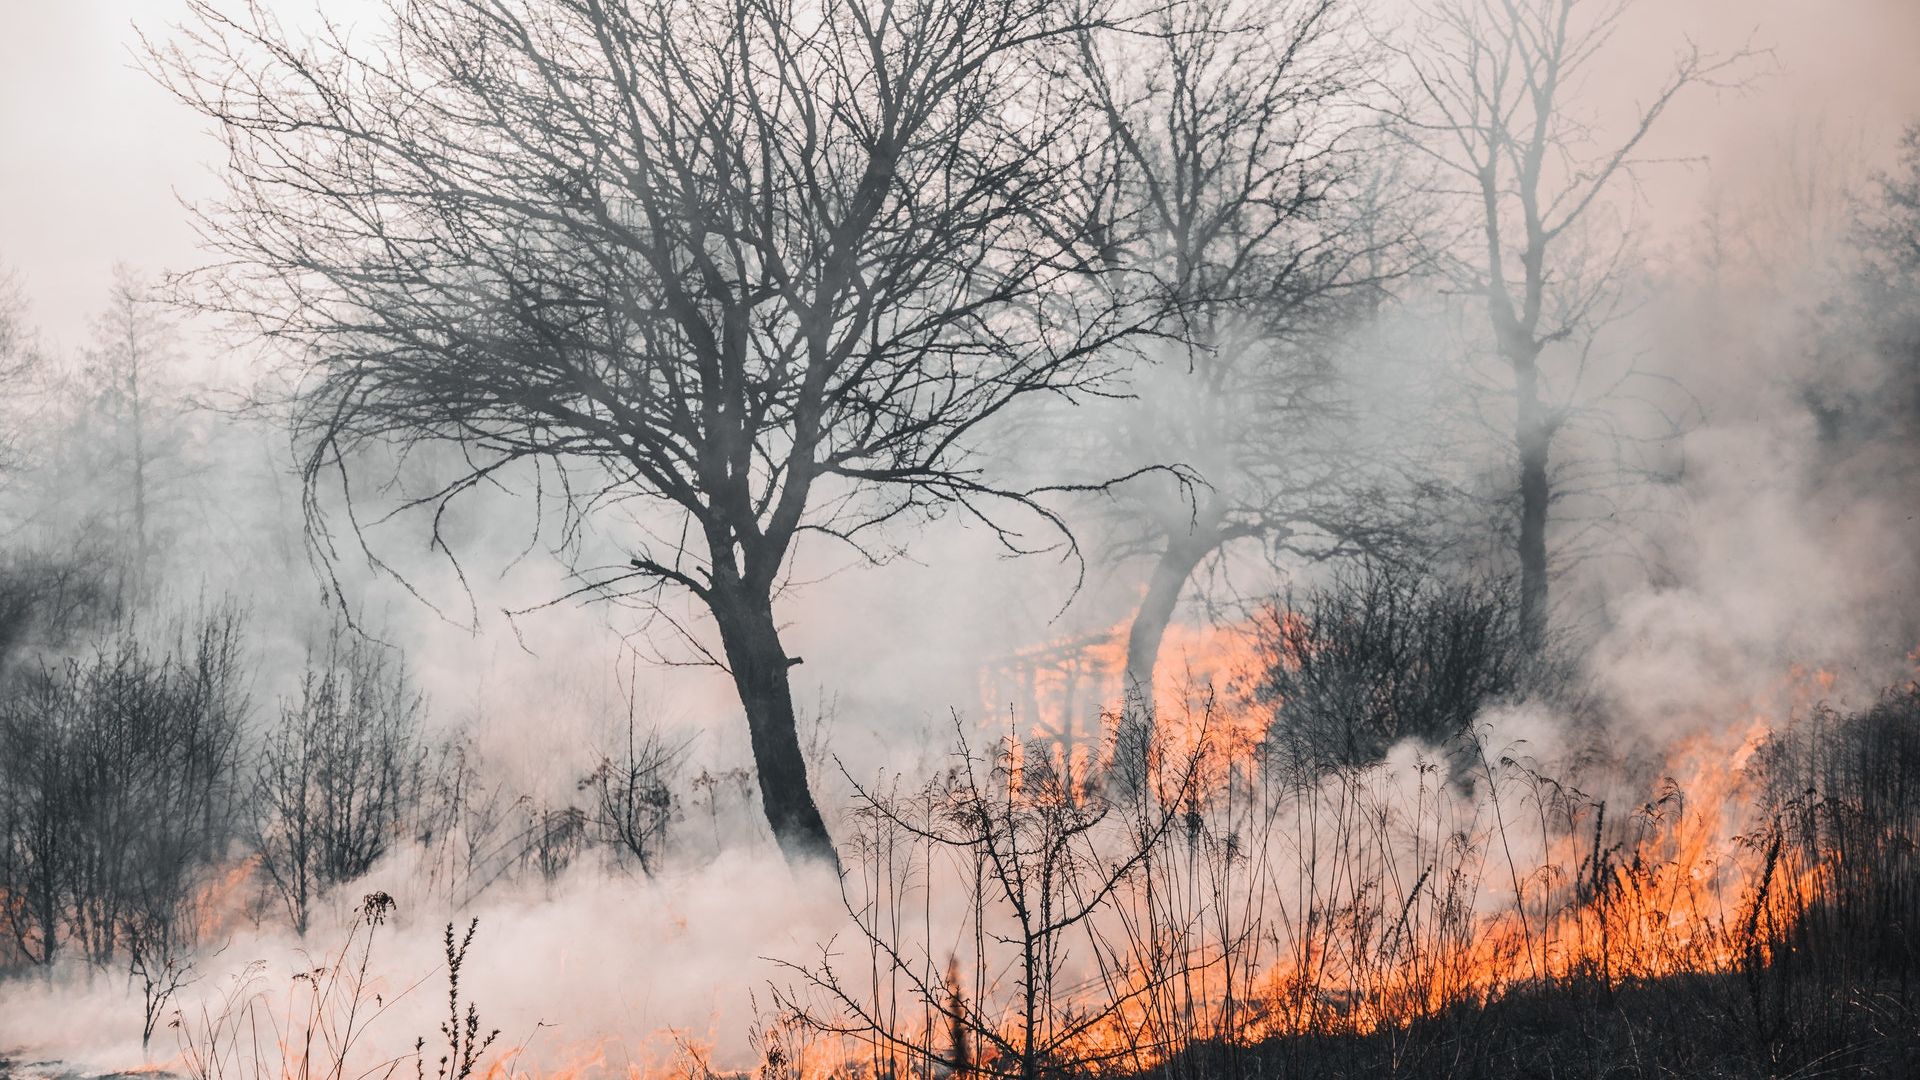
气候变化导致野火(澳大利亚称为丛林大火)的风险和范围增加。
野火每年摧毁数千公顷森林。对野火的预测和早期探测可以挽救生命、基础设施和生态敏感区域。
同样重要的是,要规划森林火灾期间和之后的恢复工作。随着野火变得越来越频繁,消防机构依赖于生成实时火灾地图的技术来对抗野火。
总部位于澳大利亚的 Fire Flight 是一家全球领先的实时火灾测绘和火灾情报服务提供商。该公司为其最终用户(如消防经理和消防机构)提供火灾边界信息以及火灾的热图像地图。
Fire Flight 火灾测绘系统是安装在载人飞机上的硬件(火灾测绘相机、GPS/IMU、计算机)和软件的组合。该飞机在活跃的森林火灾上方高空飞行,实时创建精确地图。
这些地图与最终用户共享,以帮助他们制定灭火计划。
IMU 精度是关键
火灾地图的地理空间精度直接取决于系统中集成的 IMU 精度。此外,Fire Flight 旨在采用一款性价比高且能为火灾测绘系统提供准确实时数据的 IMU。
过去,他们从别处购买 IMU;然而,这些单元精度低下,导致他们很不满意。在测试了多个竞争对手的产品后,Fire Flight 最终认可了我们的 Ellipse-D 解决方案。此外,在分析了他们的需求后,我们的产品团队推荐 Ellipse-D 作为最佳选择。
Ellipse-D 是一款双天线 INS,比单天线系统提供更准确的航向。然而,Fire Flight 对安装 Ellipse-D 的双 GNSS 天线表示担忧。他们担心潜在的安装挑战和额外的认证要求。
无缝集成
经过最初的测试和演示,Fire Flight 团队被我们推荐的 Ellipse-D 双 GNSS 彻底折服。他们选择 Ellipse-D 是因为其出色的可靠性和高精度。Fire Flight 高度赞扬了我们的支持团队在集成阶段做出的迅速响应。
将 Ellipse-D 集成到 Fire Flight 的火灾测绘系统中简直天衣无缝!这一合作生动地诠释了创新技术如何应对气候变化带来的严峻挑战。
我们为能参与 Fire Flight 的机载成像技术解决方案深感自豪,这将助力他们履行保护人类、财产和环境的崇高使命。
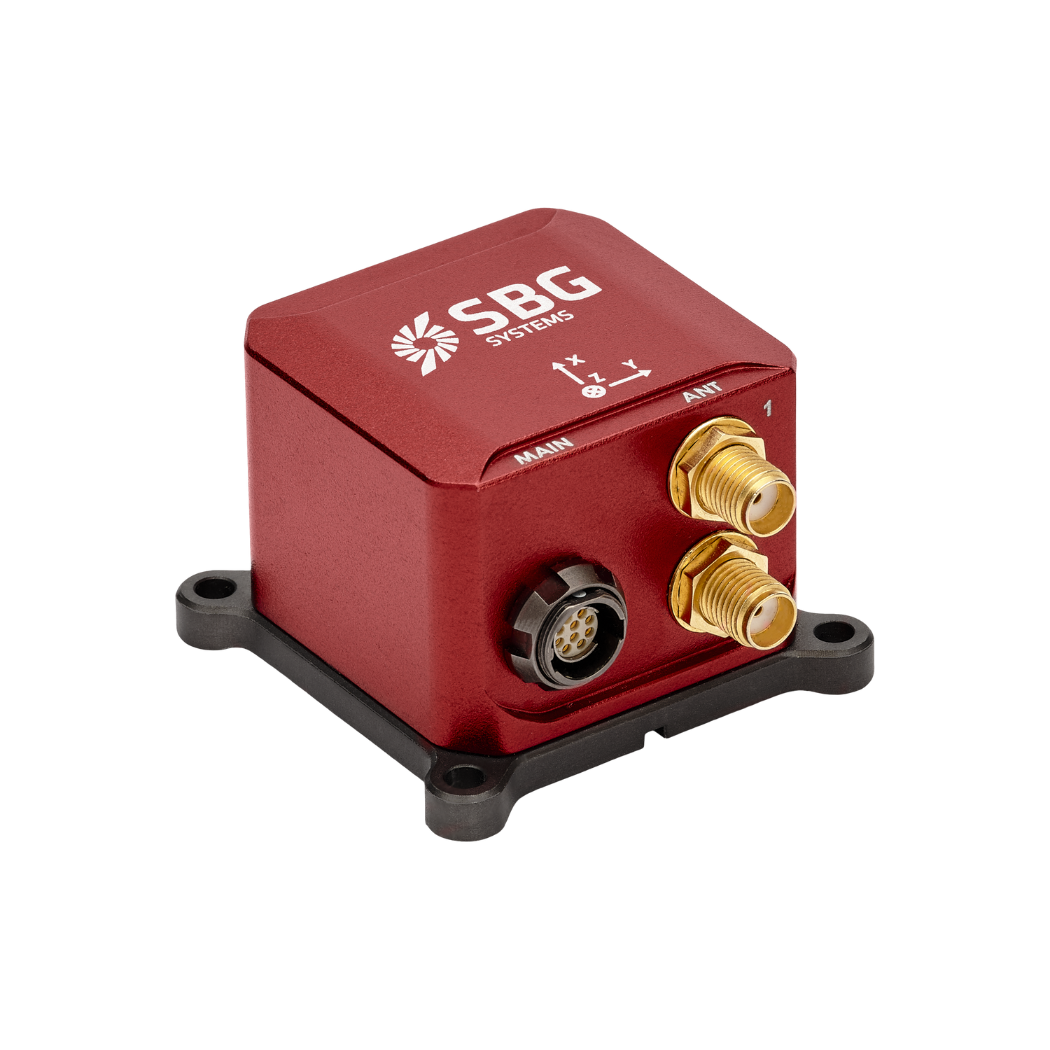
Ellipse-D
Ellipse-D 是一款集成了双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
专为机器人和地理空间应用而设计,它可融合里程计输入与 Pulse 或 CAN OBDII,以提升推算定位精度。
索取 Ellipse-D 报价
您有疑问吗?
欢迎访问我们的常见问题解答部分!在这里,您可以找到关于我们展示的应用的最常见问题的答案。此外,如果您没有找到您需要的信息,请直接联系我们以获得进一步的帮助。
IMU 和 INS 之间有什么区别?
惯性测量单元 (IMU) 与惯性导航系统 (INS) 之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线性加速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供横滚、俯仰、偏航和运动相关的信息,但不计算位置或导航数据。IMU 专门设计用于传输有关运动和方位的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进的算法相结合,随时间推移计算出车辆的位置、速度和方位。它结合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和方位,而无需依赖 GNSS 等外部定位系统。
这种导航系统通常用于需要全面导航解决方案的应用,尤其是在没有 GNSS 信号的环境中,例如军用无人机、船舶和潜艇。
RTK 和 PPK 之间有什么区别?
实时动态差分(RTK)是一种定位技术,其中 GNSS 校正以近乎实时的方式传输,通常使用 RTCM 格式校正流。然而,在确保 GNSS 校正(特别是其完整性、可用性、覆盖范围和兼容性)方面可能会面临挑战。
PPK 相比 RTK 后处理的主要优势在于,数据处理活动可以在后处理过程中进行优化,包括前向和后向处理;而在实时处理中,校正及其传输中的任何中断或不兼容都会导致定位精度降低。
GNSS 后处理 (PPK) 相比实时处理 (RTK) 的首要核心优势在于:现场使用的系统无需配备数据链/无线电,即可将来自 CORS 的 RTCM 校正数据传输到 INS/GNSS 系统中。
后处理应用的主要限制是最终应用程序需要对环境做出反应。另一方面,如果您的应用程序可以承受生成优化轨迹所需的额外处理时间,它将大大提高所有交付的数据质量。
什么是 GNSS 与 GPS?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的数据,您可以通过 GNSS 获得更高的精度和可靠性,而仅使用 GPS 可能会受到卫星可用性和环境条件的限制。
