L'Ellipse aide à lutter contre les feux de forêt
La solution de Fire Flight utilise notre unité de mesure inertielle (IMU) pour aider à lutter contre les feux de forêt.
« L'Ellipse était un GPS/IMU simple à intégrer dans notre système, soutenu par un bon support technique. Par conséquent, nous avons pu déployer avec succès nos systèmes de cartographie des incendies dans le monde entier. Je suis reconnaissant pour le soutien que mon équipe et moi avons reçu au cours des dernières années. » | Dr Paul D., Directeur Général, Fire Flight Technologies
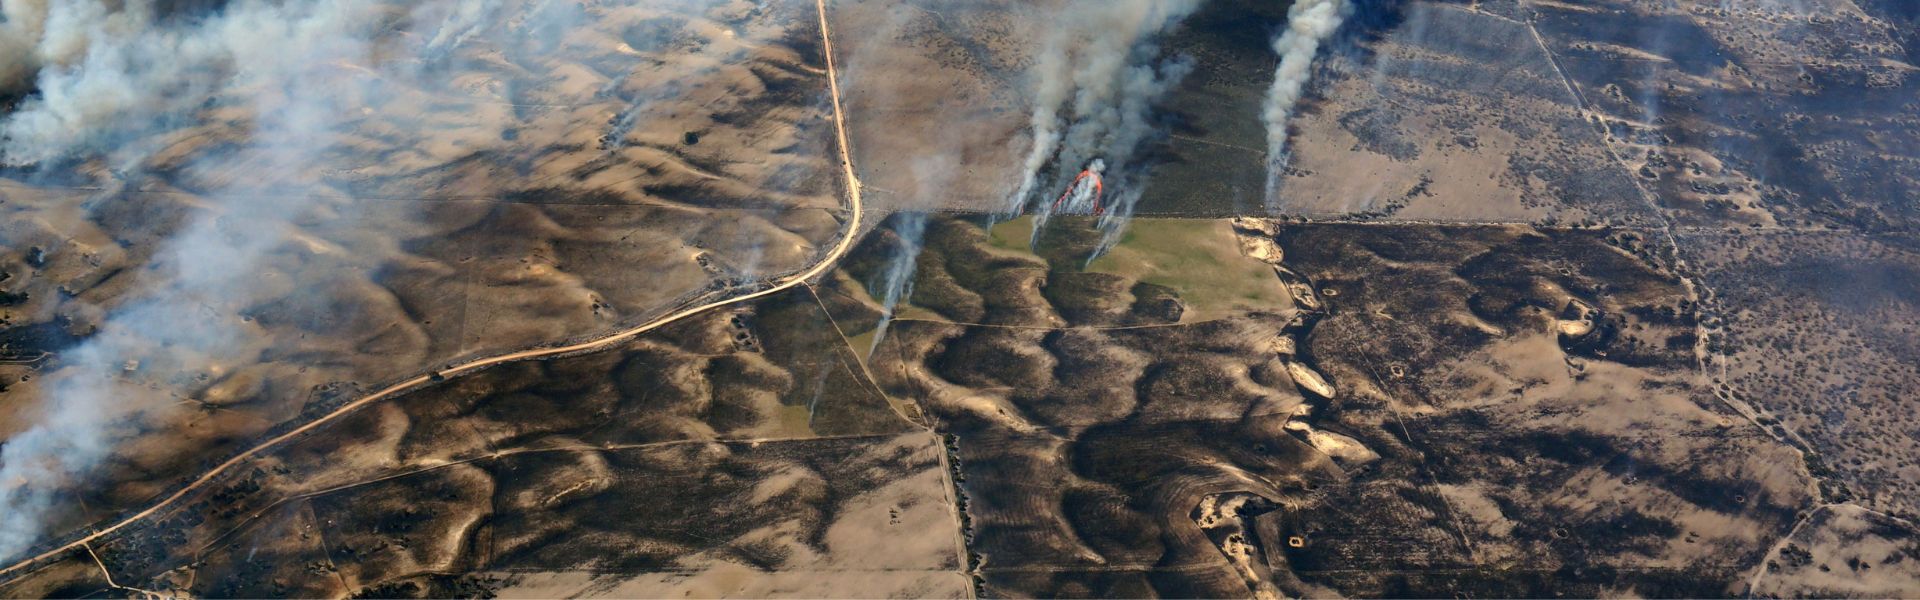
Le changement climatique a contribué à l'augmentation du risque et de l'étendue des feux de forêt (appelés « bush fires » en Australie).
Les feux de forêt détruisent des milliers d'hectares de forêts chaque année. La prédiction et la détection précoce des feux de forêt peuvent sauver des vies, des infrastructures et des zones écologiquement sensibles.
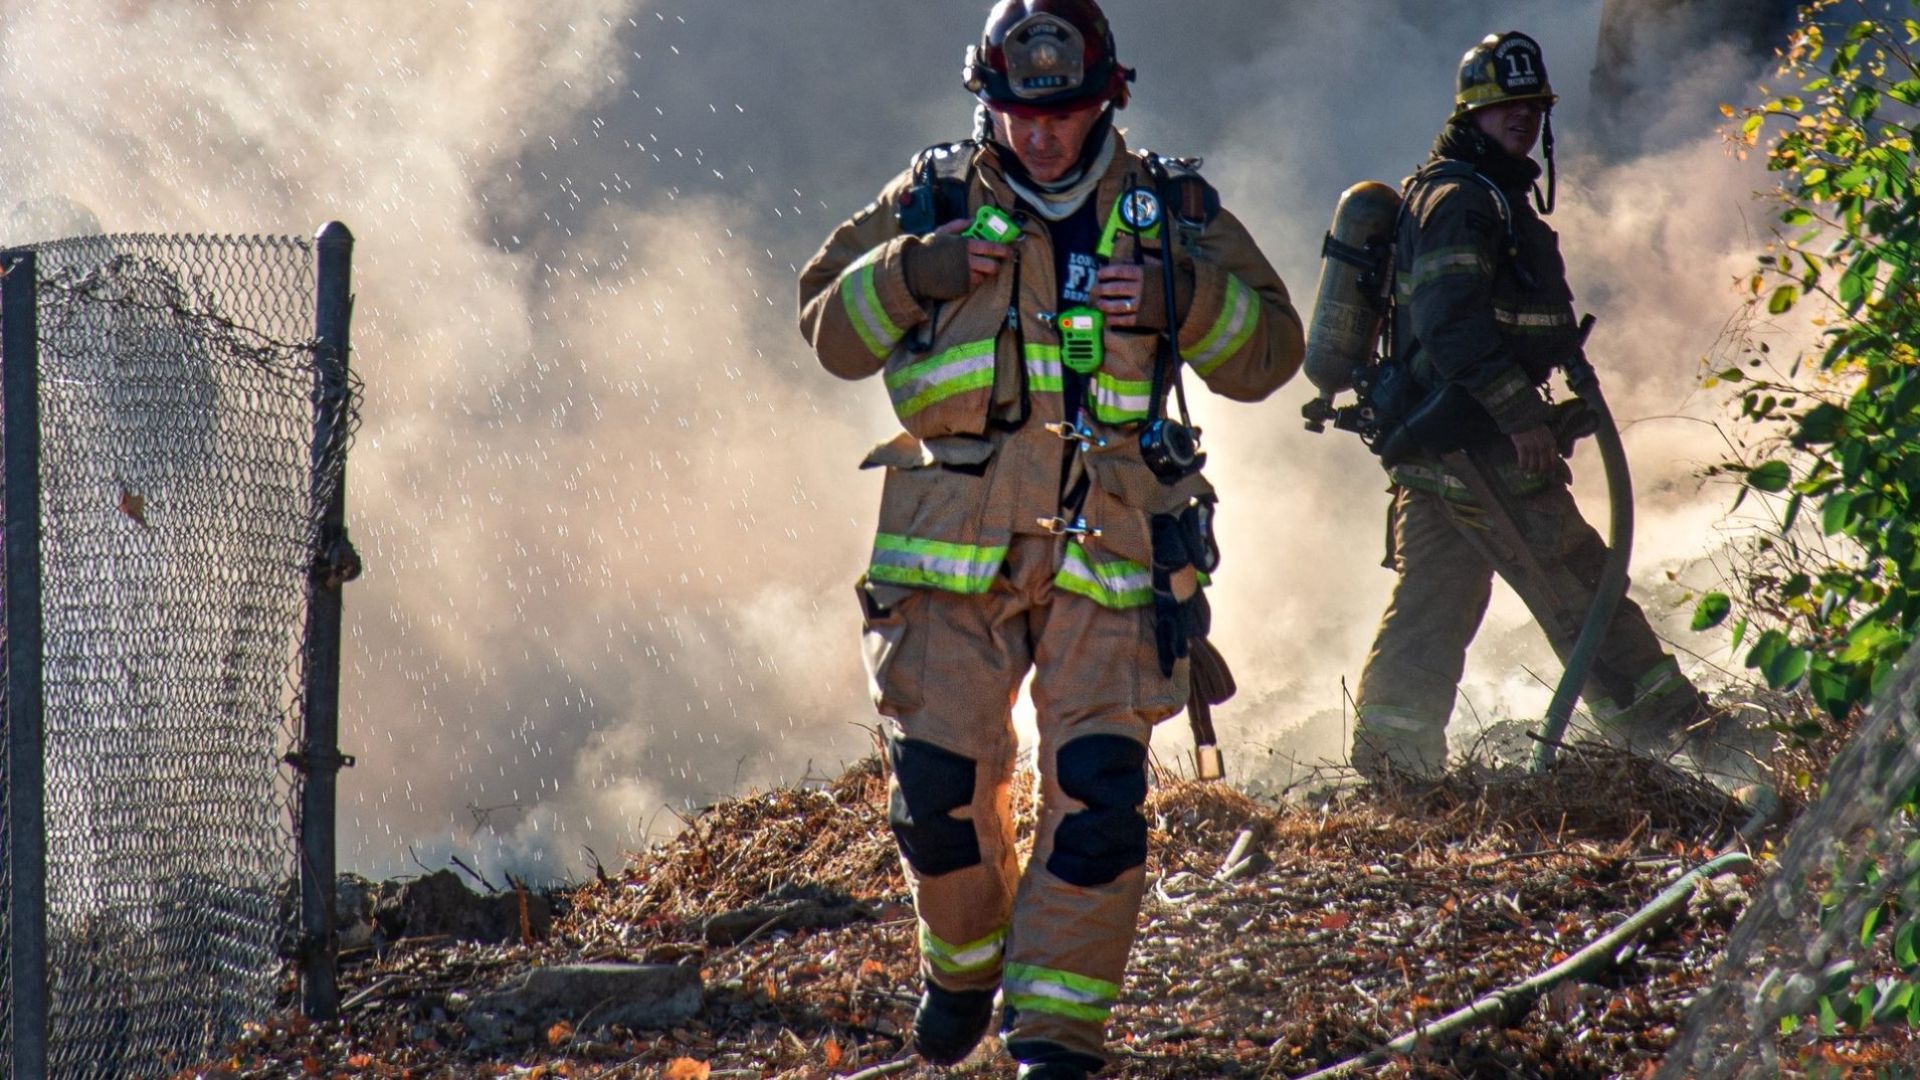
Tout aussi importante est la planification de la récupération pendant et après un incendie de forêt. Alors que les feux de forêt deviennent plus fréquents, les agences de lutte contre les incendies s'appuient sur des technologies générant des cartes d'incendie en temps réel pour combattre les feux de forêt.
Fire Flight, basée en Australie, est un fournisseur mondial de services de cartographie et de renseignement sur les incendies en temps réel. L'entreprise fournit à ses utilisateurs finaux (tels que les gestionnaires d'incendie et les agences de lutte contre les incendies) des informations sur les périmètres des incendies ainsi que des cartes thermiques de l'incendie.
Le système de cartographie des incendies de Fire Flight est une combinaison de matériel (caméras de cartographie des incendies, GPS/IMU, ordinateurs) et de logiciels montés sur un aéronef habité. L'aéronef est piloté à haute altitude au-dessus des feux de forêt actifs, où il crée des cartes précises en temps réel.
Ces cartes sont partagées avec l'utilisateur final pour l'aider à élaborer des plans de lutte contre les incendies.
La précision de l'IMU est essentielle
La précision géospatiale de la carte des incendies dépend directement de la précision de l'IMU intégrée au système. De plus, Fire Flight cherchait à utiliser une IMU économique qui fournit des données précises en temps réel au système de cartographie des incendies.
Par le passé, ils avaient acheté des IMU ailleurs ; cependant, ces unités offraient une faible précision et n'avaient pas donné satisfaction. Après avoir testé plusieurs concurrents, Fire Flight a finalement approuvé notre solution Ellipse-D. De plus, après avoir analysé leurs besoins, notre équipe produit a recommandé Ellipse-D comme la meilleure option.
Ellipse-D, un INS à double antenne, fournit un cap plus précis que les systèmes à antenne unique. Cependant, Fire Flight a soulevé des préoccupations concernant l'installation des doubles antennes GNSS de l'Ellipse-D. Ils s'inquiétaient des défis potentiels d'installation et des exigences de certification supplémentaires.
Une intégration transparente
Après des tests et des démonstrations initiaux, l'équipe de Fire Flight a été pleinement convaincue d'utiliser le double GNSS de l'Ellipse-D tel que nous le lui avions recommandé. Elle a choisi l'Ellipse-D pour sa fiabilité et sa haute précision. Fire Flight a salué la réactivité de notre équipe de support lors de la phase d'intégration.
L'intégration de l'Ellipse-D dans le système de cartographie des incendies de Fire Flight s'est déroulée sans accroc ! Ce partenariat illustre la manière dont les technologies innovantes peuvent relever les défis critiques posés par le changement climatique.
Nous sommes extrêmement fiers de faire partie de la solution technologique d'imagerie aérienne de Fire Flight pour les aider dans leur mission de protection des personnes, des biens et de l'environnement.
Ellipse-D
Ellipse-D est un système de navigation inertielle intégrant une double antenne et un RTK GNSS bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il peut fusionner les données d'un odomètre avec un Pulse ou un CAN OBDII pour une précision d'estime accrue.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous trouverez ici les réponses aux questions les plus fréquentes concernant nos applications présentées. De plus, si vous ne trouvez pas l'information recherchée, n'hésitez pas à nous contacter directement pour obtenir de l'aide.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
