Ellipse aiuta a combattere gli incendi boschivi
La soluzione di Fire Flight impiega la nostra unità di misura inerziale (IMU) per contribuire alla lotta contro gli incendi boschivi.
“L'Ellipse si è rivelato un GPS/IMU semplice da integrare nel nostro sistema, supportato da un ottimo servizio di supporto tecnico. Di conseguenza, siamo riusciti a implementare con successo i nostri sistemi di mappatura degli incendi in tutto il mondo. Sono grato per il supporto che io e il mio team abbiamo ricevuto in questi ultimi anni.” | Dr. Paul D., Amministratore Delegato, Fire Flight Technologies
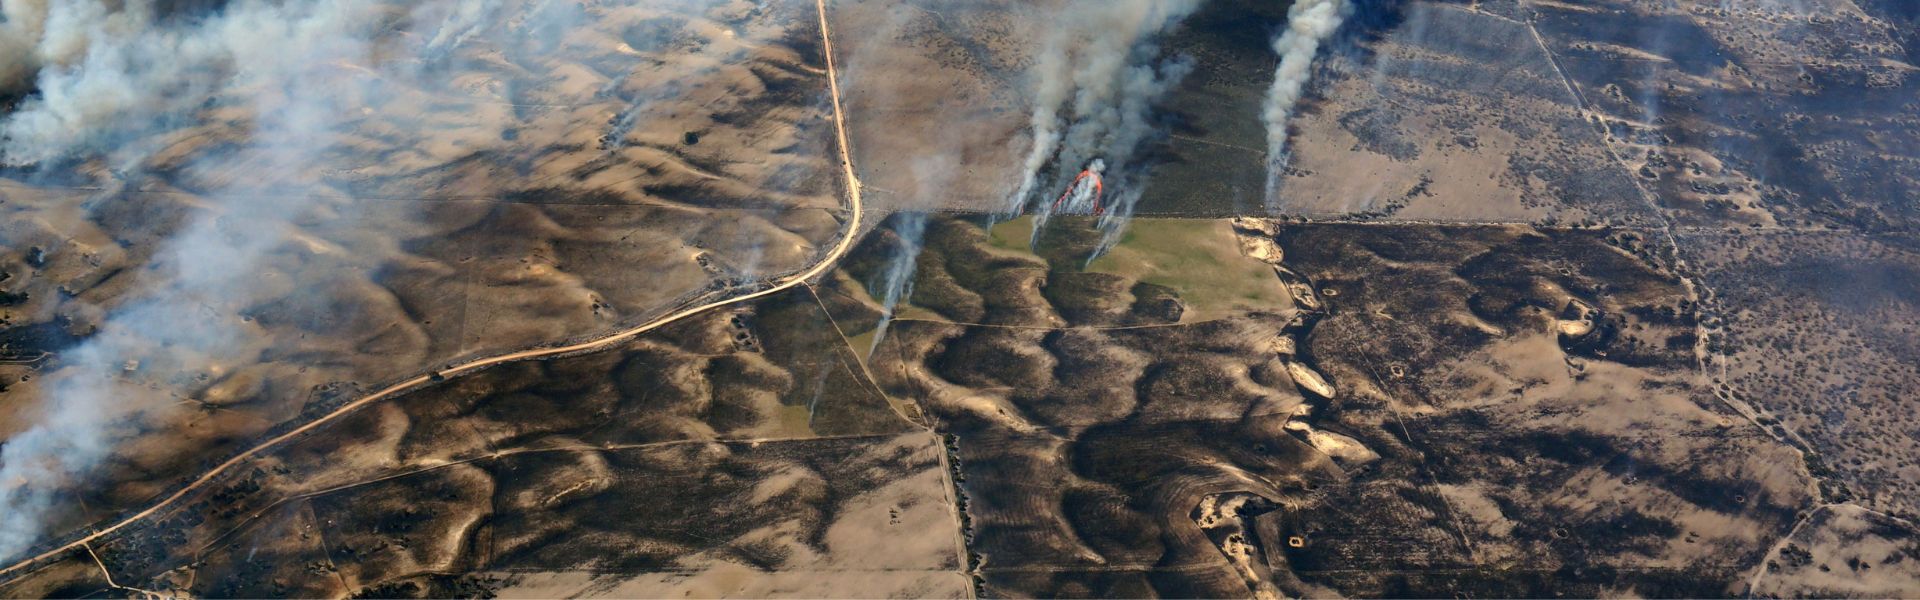
Il cambiamento climatico ha contribuito all'aumento del rischio e dell'estensione degli incendi boschivi (noti come bush fires in Australia).
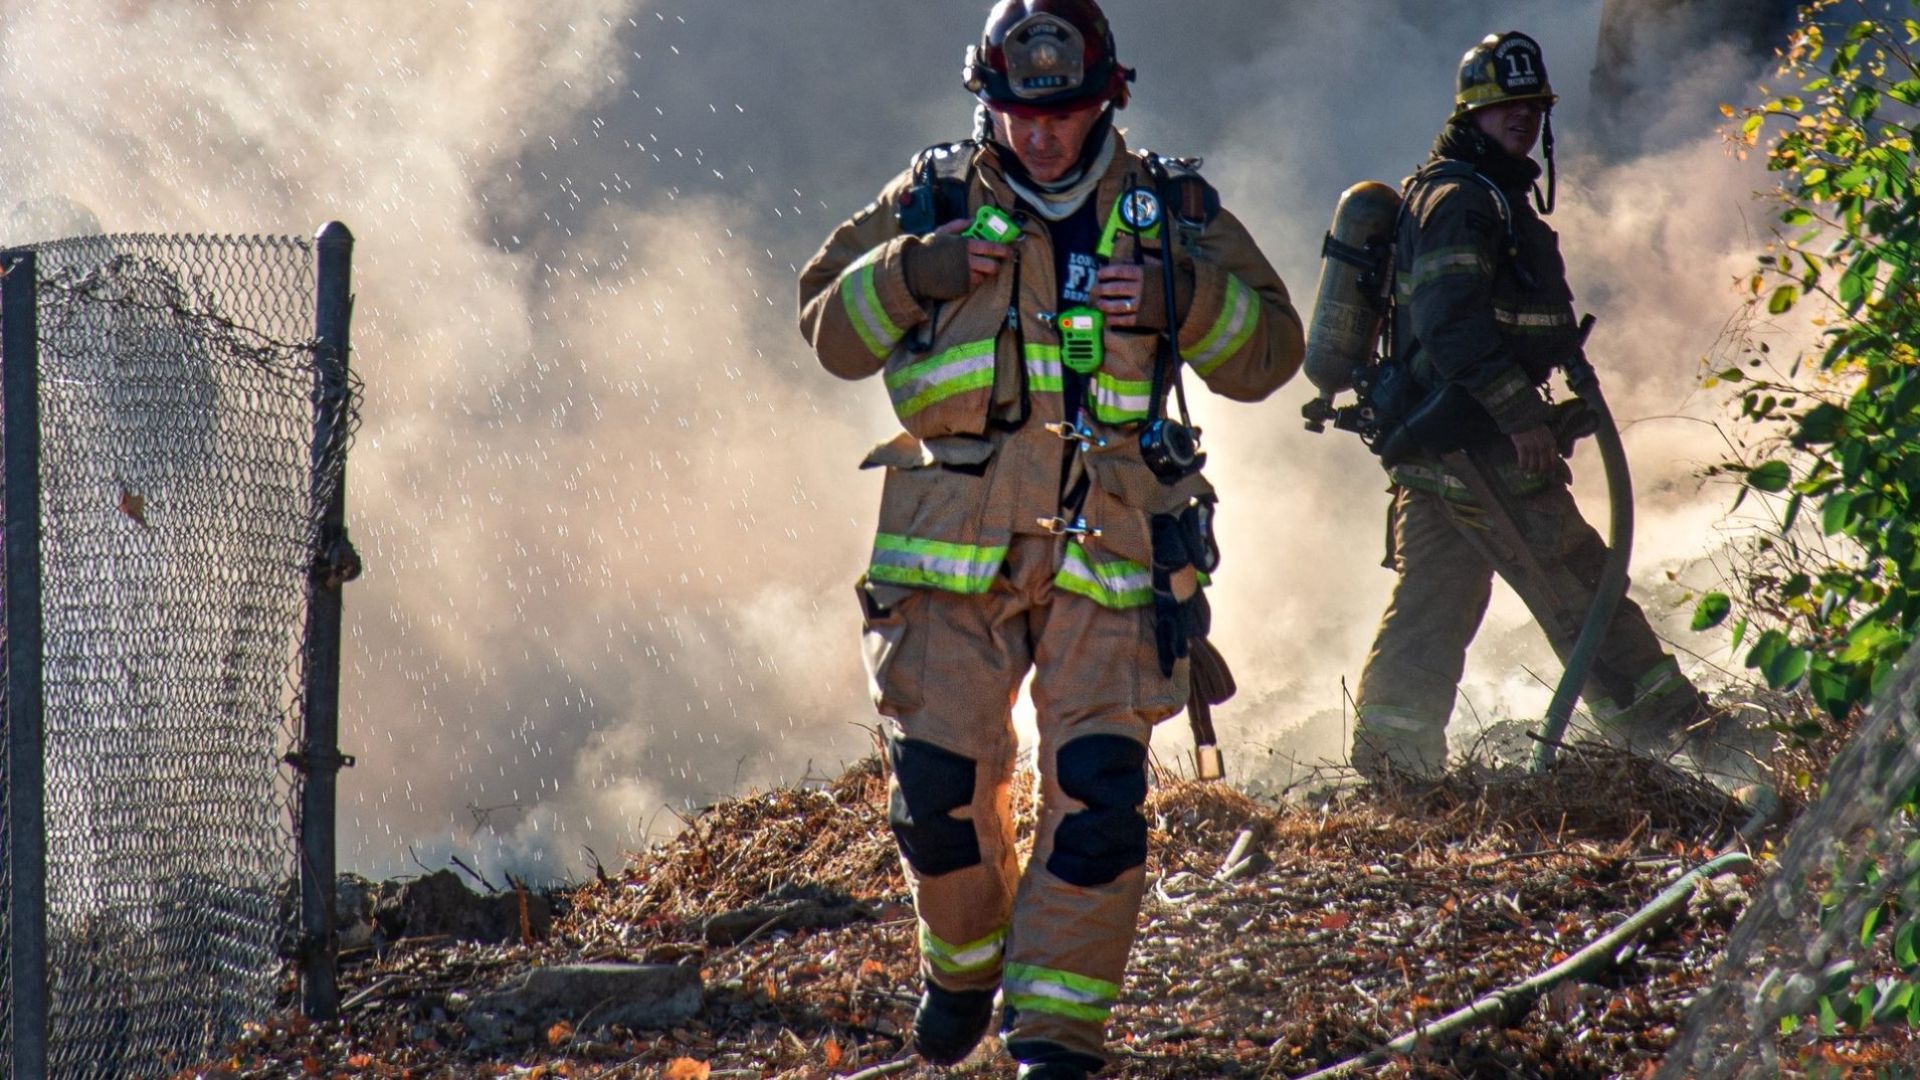
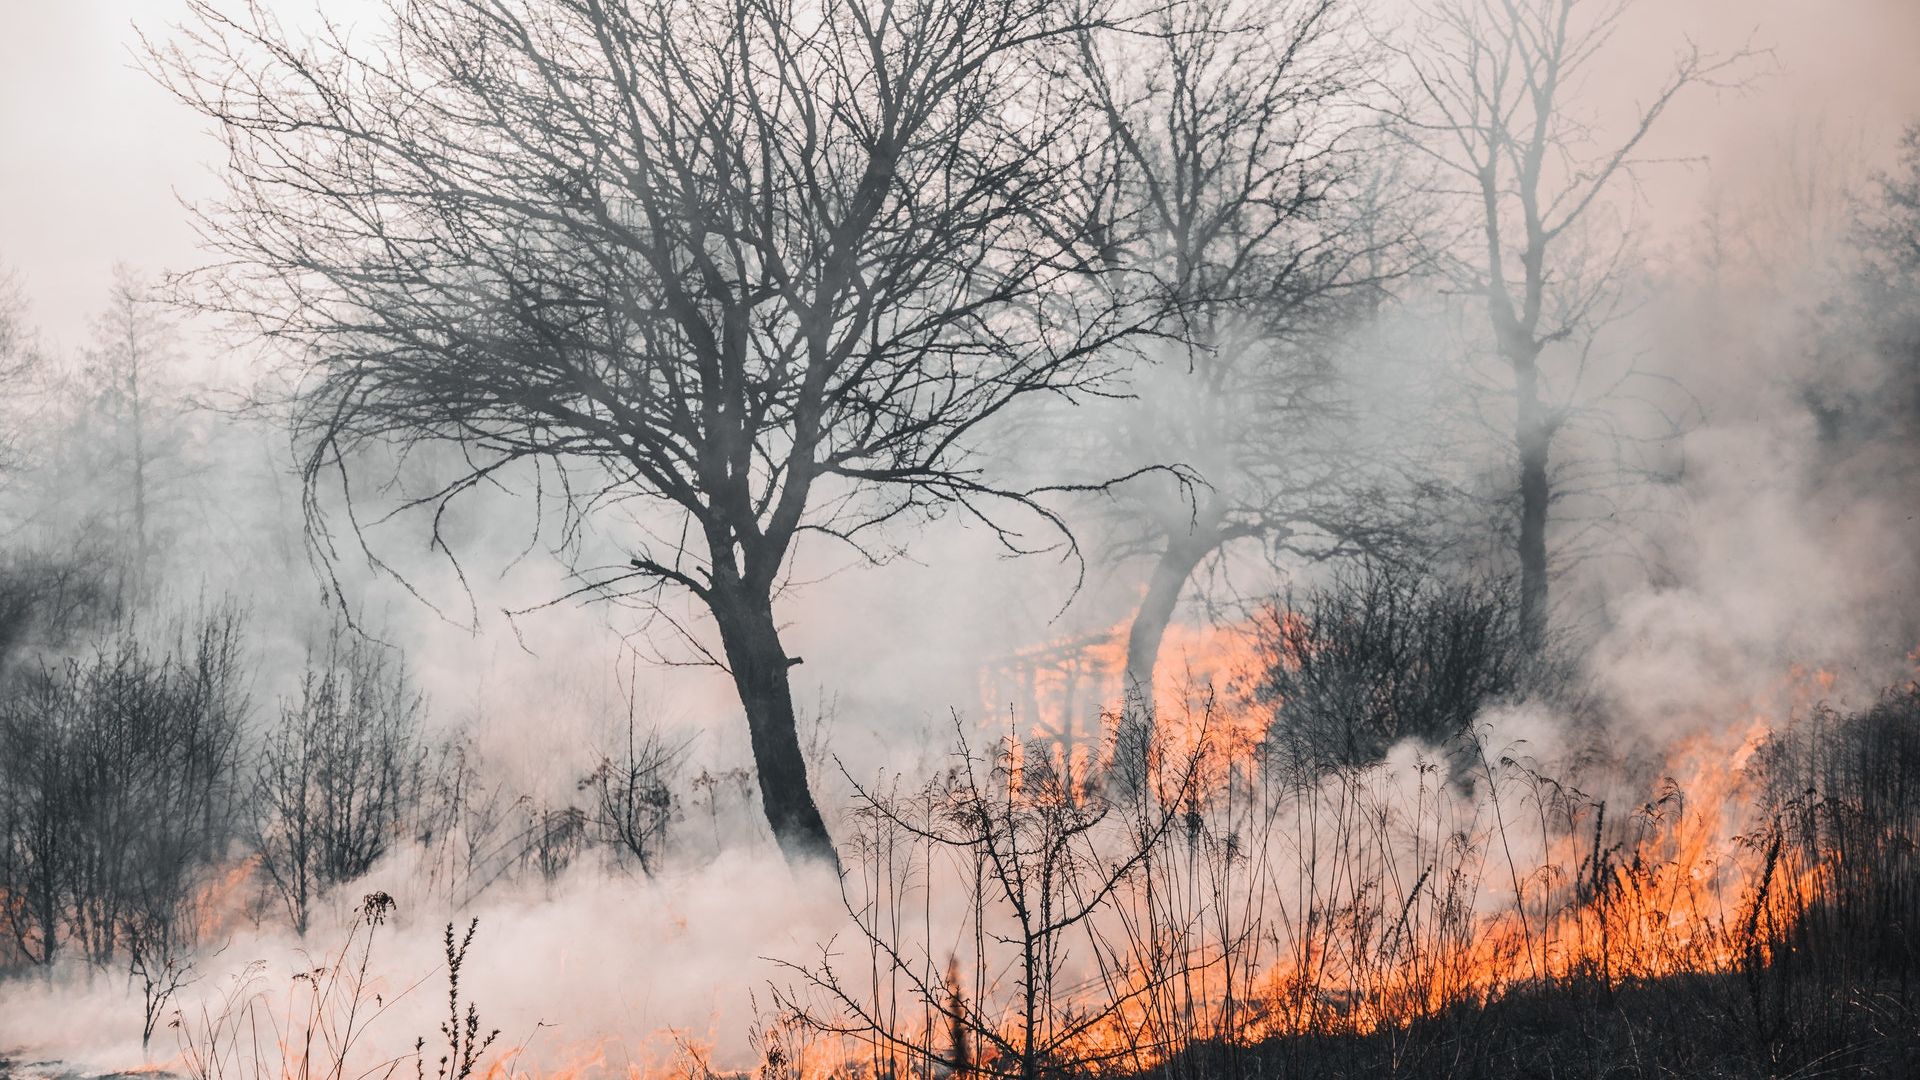
Gli incendi boschivi distruggono migliaia di ettari di foreste ogni anno. La previsione e la rilevazione precoce degli incendi boschivi possono salvare vite umane, infrastrutture e aree ecologicamente sensibili.
Altrettanto importante è la pianificazione del recupero durante e dopo un incendio boschivo. Poiché gli incendi boschivi stanno diventando più frequenti, le agenzie antincendio si affidano a tecnologie che generano mappe degli incendi in tempo reale per combatterli.
Fire Flight, con sede in Australia, è un fornitore globale di servizi di mappatura e intelligence sugli incendi in tempo reale. L'azienda fornisce ai suoi utenti finali (come i responsabili della gestione degli incendi e le agenzie antincendio) informazioni sui confini degli incendi, nonché mappe termiche degli incendi.
Il sistema di mappatura degli incendi di Fire Flight è una combinazione di hardware (telecamere per la mappatura degli incendi, GPS/IMU, computer) e software montati su un aeromobile con equipaggio. L'aeromobile viene fatto volare ad alta quota sopra gli incendi boschivi attivi, dove crea mappe accurate in tempo reale.
Queste mappe vengono condivise con l'utente finale per aiutarlo a elaborare piani per combattere gli incendi.
La precisione dell'IMU è fondamentale
L'accuratezza geospaziale della mappa degli incendi dipende direttamente dall'accuratezza dell'IMU integrata nel sistema. Inoltre, Fire Flight mirava a utilizzare un'IMU conveniente che fornisse dati accurati in tempo reale al sistema di mappatura degli incendi.
In passato, avevano acquistato IMU altrove; tuttavia, quelle unità fornivano bassa accuratezza e causavano insoddisfazione. Dopo aver testato diversi concorrenti, Fire Flight ha infine approvato la nostra soluzione Ellipse-D. Inoltre, dopo aver analizzato le loro esigenze, il nostro team di prodotto ha raccomandato Ellipse-D come la migliore opzione.
Ellipse-D, un INS a doppia antenna, fornisce una rotta più precisa rispetto ai sistemi a antenna singola. Tuttavia, Fire Flight ha sollevato preoccupazioni riguardo all'installazione delle doppie antenne GNSS di Ellipse-D. Erano preoccupati per le potenziali sfide di installazione e i requisiti di certificazione aggiuntivi.
Un'integrazione perfetta
Dopo i test iniziali e le dimostrazioni, il team di Fire Flight era pienamente convinto di impiegare il doppio GNSS dell'Ellipse-D come da noi raccomandato. Hanno scelto l'Ellipse-D per la sua affidabilità e l'elevata precisione. Fire Flight ha elogiato il nostro Team di Supporto per la tempestività della risposta durante la fase di integrazione.
L'integrazione dell'Ellipse-D nel sistema di mappatura antincendio di Fire Flight è stata perfetta! Questa partnership esemplifica come le tecnologie innovative possano affrontare le sfide critiche poste dai cambiamenti climatici.
Siamo estremamente orgogliosi di far parte della soluzione di tecnologia di imaging aeriotrasportato di Fire Flight per aiutarli nella loro missione di protezione delle persone, delle proprietà e dell'ambiente.
Ellipse-D
Ellipse-D è un sistema di navigazione inerziale che integra una doppia antenna e un RTK GNSS a doppia frequenza, compatibile con il nostro software di post-processing Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input dell'odometro con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Inoltre, se non trovate le informazioni che cercate, non esitate a contattarci direttamente per ulteriore assistenza.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
