O Ellipse ajuda a combater incêndios florestais
A solução da Fire Flight emprega nossa Unidade de Medida Inercial (IMU) para ajudar a combater incêndios florestais.
“O Ellipse foi um GPS/IMU simples de integrar ao nosso sistema, contando com um excelente suporte técnico. Como resultado, conseguimos implantar com sucesso nossos sistemas de mapeamento de incêndios em todo o mundo. Sou grato pelo suporte que minha equipe e eu recebemos ao longo dos últimos anos.” | Dr. Paul D., Diretor-Executivo da Fire Flight Technologies
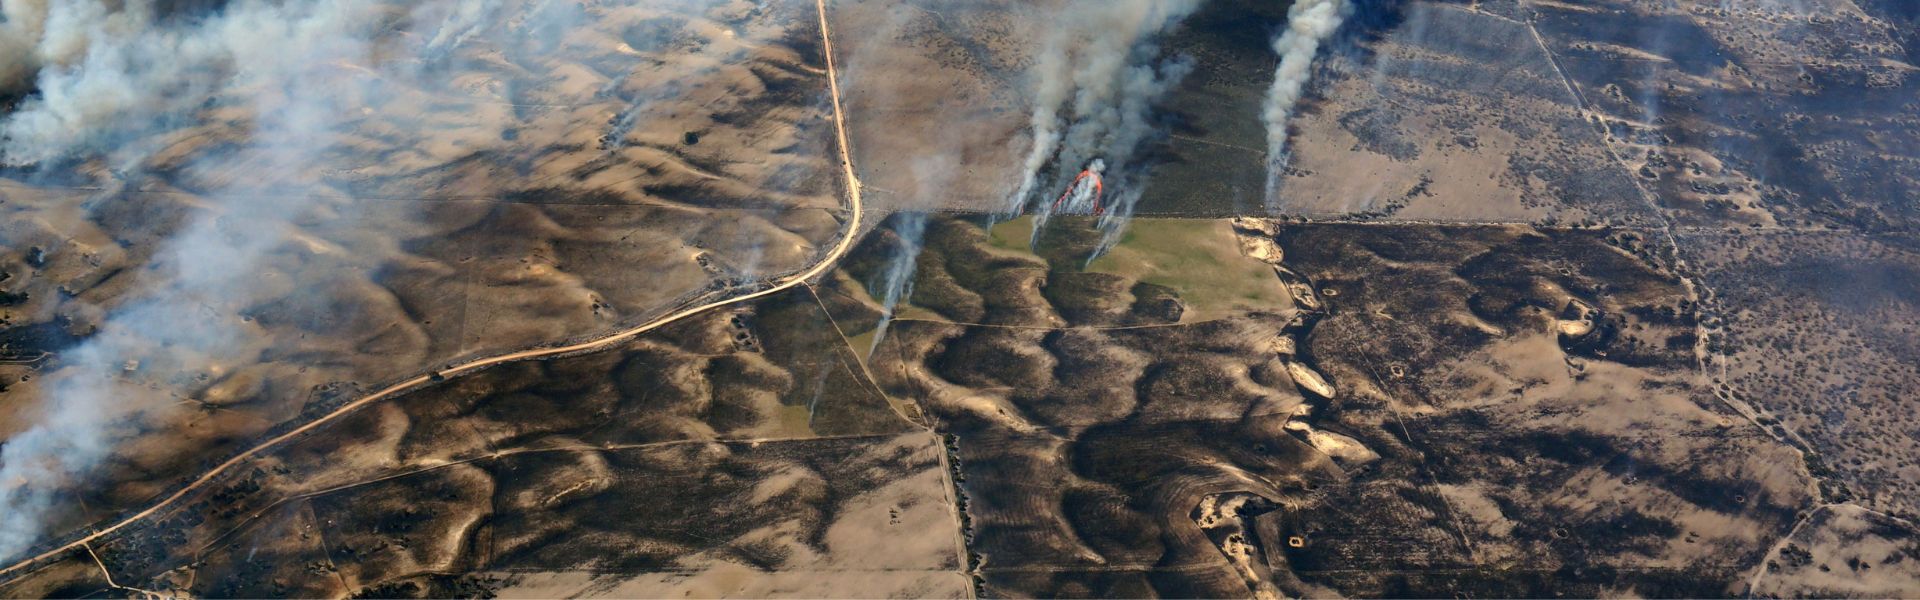
As alterações climáticas têm contribuído para o aumento do risco e da extensão dos incêndios florestais (conhecidos como "bush fires" na Austrália).
Incêndios florestais destroem milhares de hectares de florestas anualmente. A previsão e a detecção precoce de incêndios florestais podem salvar vidas, infraestruturas e áreas ecologicamente sensíveis.
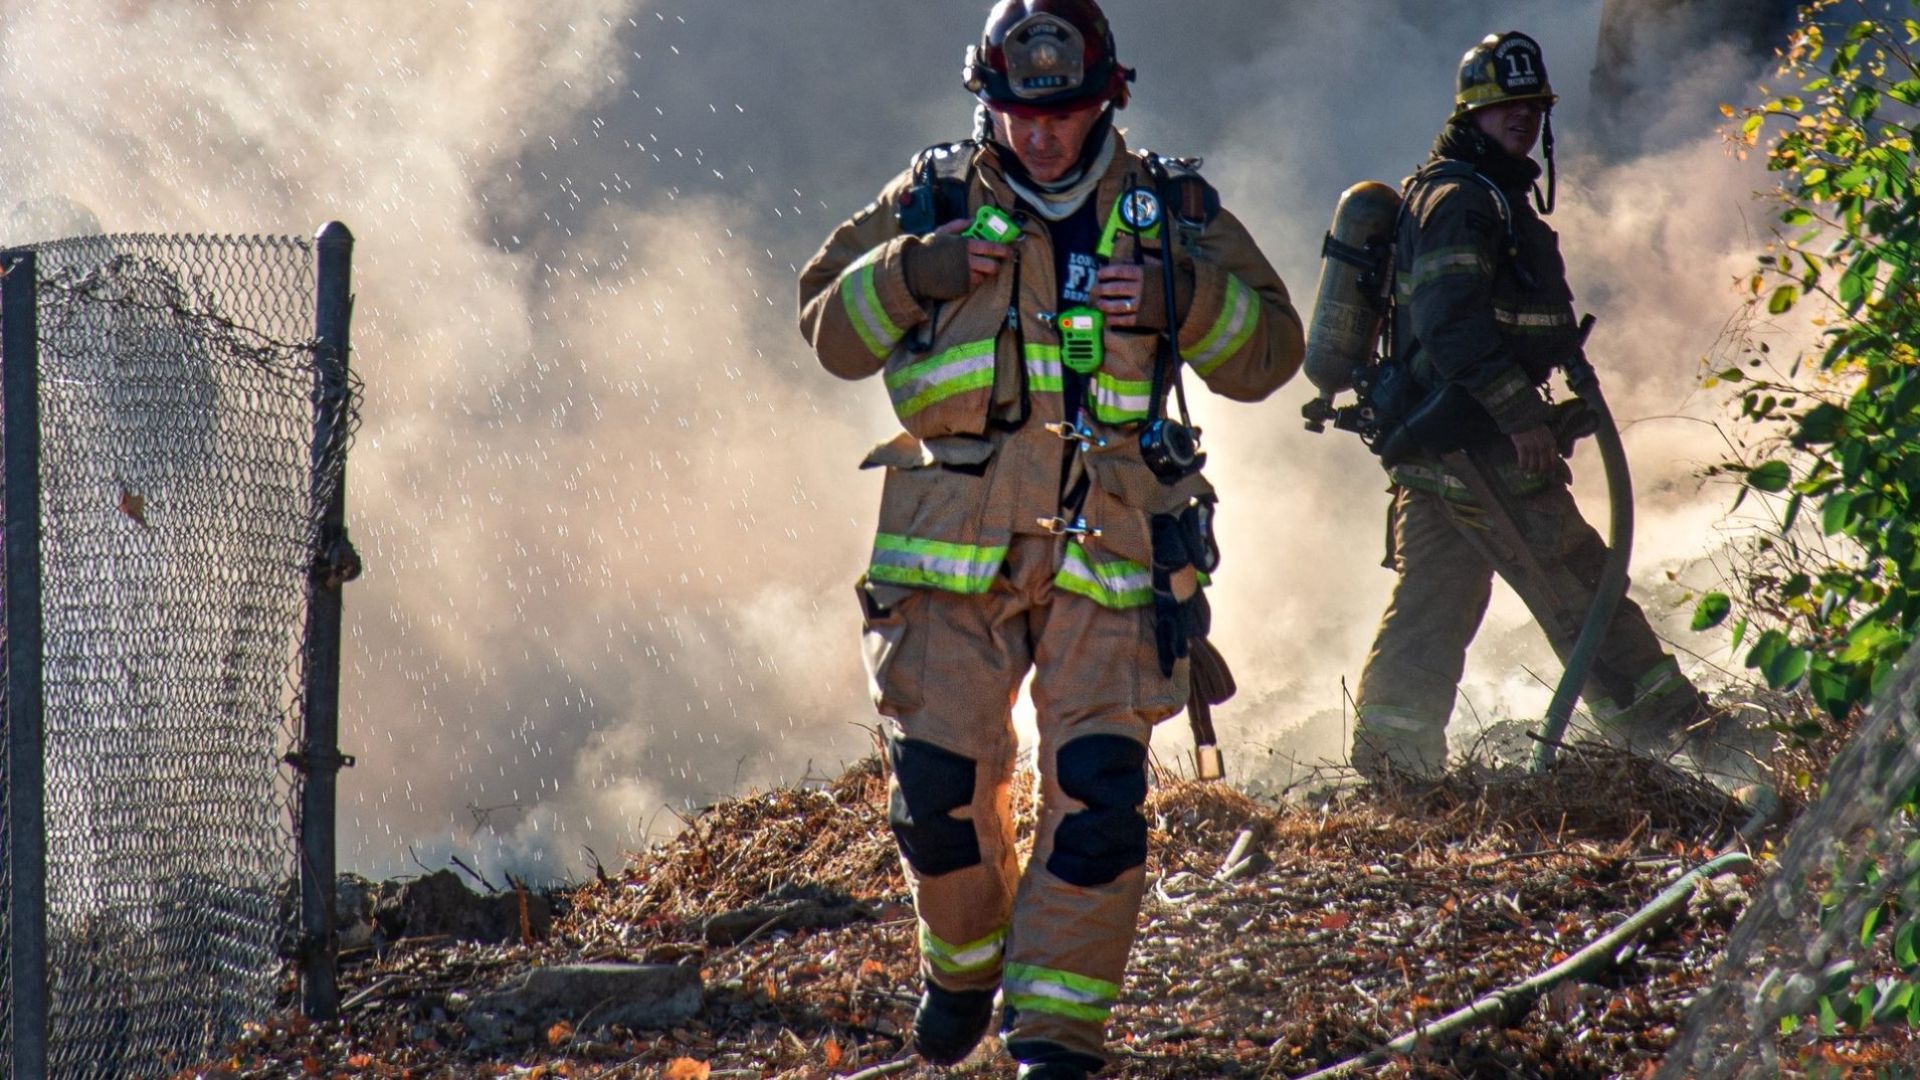
Igualmente importante é o planeamento da recuperação durante e após um incêndio florestal. À medida que os incêndios florestais se tornam mais frequentes, as agências de combate a incêndios dependem de tecnologias que geram mapas de incêndio em tempo real para combater os incêndios.
A Fire Flight, com sede na Austrália, é uma fornecedora global de serviços de mapeamento e inteligência de incêndios em tempo real. A empresa fornece aos seus utilizadores finais (como gestores de incêndios e agências de combate a incêndios) informações sobre os limites do incêndio, bem como mapas de imagem térmica do incêndio.
O sistema de mapeamento de incêndios da Fire Flight é uma combinação de hardware (câmaras de mapeamento de incêndios, GPS/IMU, computadores) e software montado numa aeronave tripulada. A aeronave é pilotada a uma altitude elevada sobre incêndios florestais ativos, onde cria mapas precisos em tempo real.
Estes mapas são partilhados com o utilizador final para os ajudar a elaborar planos de combate aos incêndios.
A precisão da IMU é fundamental
A precisão geoespacial do mapa de incêndio depende diretamente da precisão da IMU integrada ao sistema. Além disso, a Fire Flight pretendia usar uma IMU econômica que fornecesse dados precisos em tempo real para o sistema de mapeamento de incêndios.
No passado, eles adquiriram IMUs de outros fornecedores; no entanto, essas unidades entregaram baixa precisão e causaram insatisfação. Após testar vários concorrentes, a Fire Flight finalmente aprovou nossa solução Ellipse-D. Além disso, após analisar suas necessidades, nossa equipe de produtos recomendou o Ellipse-D como a melhor opção.
O Ellipse-D, um INS de antena dupla, fornece uma direção (heading) mais precisa do que os sistemas de antena única. No entanto, a Fire Flight levantou preocupações sobre a instalação das antenas GNSS duplas do Ellipse-D. Eles temiam possíveis desafios de instalação e requisitos adicionais de certificação.
Uma integração perfeita
Após os testes e demonstrações iniciais, a equipe da Fire Flight ficou totalmente convencida a empregar o GNSS duplo do Ellipse-D conforme recomendado por nós. Eles escolheram o Ellipse-D por sua confiabilidade e alta precisão. A Fire Flight elogiou nossa equipe de suporte pela resposta rápida durante a fase de integração.
A integração do Ellipse-D no sistema de mapeamento de incêndios da Fire Flight foi perfeita! Essa parceria exemplifica como tecnologias inovadoras podem enfrentar desafios críticos impostos pelas mudanças climáticas.
Estamos extremamente orgulhosos de fazer parte da solução de tecnologia de imagem aérea da Fire Flight para ajudá-los em sua missão de proteger pessoas, propriedades e o meio ambiente.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra antena dupla e RTK GNSS de frequência dupla, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir dados de hodômetro com Pulse ou CAN OBDII para maior precisão em navegação estimada (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de FAQ! Aqui, você encontrará respostas para as perguntas mais comuns sobre nossas aplicações em destaque. Além disso, se não encontrar a informação que procura, entre em contato conosco diretamente para obter mais assistência.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
Qual é a diferença entre RTK e PPK?
A Cinemática em Tempo Real (RTK) é uma técnica de posicionamento em que as correções GNSS são transmitidas quase em tempo real, tipicamente usando um fluxo de correção em formato RTCM. No entanto, podem surgir desafios para garantir as correções GNSS, especificamente no que diz respeito à integridade, disponibilidade, cobertura e compatibilidade.
A principal vantagem do PPK em relação ao pós-processamento RTK é que as atividades de processamento de dados podem ser otimizadas durante o pós-processamento, incluindo o processamento para frente e para trás, enquanto que, no processamento em tempo real, qualquer interrupção ou incompatibilidade nas correções e em sua transmissão resultará em menor precisão de posicionamento.
Uma primeira vantagem fundamental do pós-processamento GNSS (PPK) em relação ao tempo real (RTK) é que o sistema utilizado em campo não precisa contar com um enlace de dados (*datalink*)/rádio para alimentar as correções RTCM provenientes das CORS para o sistema INS/GNSS.
A principal limitação à adoção do pós-processamento é a necessidade de o aplicativo final atuar sobre o ambiente. Por outro lado, se o seu aplicativo puder suportar o tempo de processamento adicional necessário para produzir uma trajetória otimizada, isso melhorará significativamente a qualidade dos dados para todos os seus resultados finais.
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
