搭载我们传感器的机器人斩获多项大奖
“SBG Systems 的产品是一流的,提供了我们需要的所有准确度和精度。更重要的是,文档和技术支持是一流的,这对于像我们这样的学生来说尤其受益。在此向新加坡的 Jérémy Colombel 先生和 Nicolas Michel 先生表示感谢,他们对我们的帮助尤为巨大。” | Isabella Lu,电气工程师,Bumblebee 团队
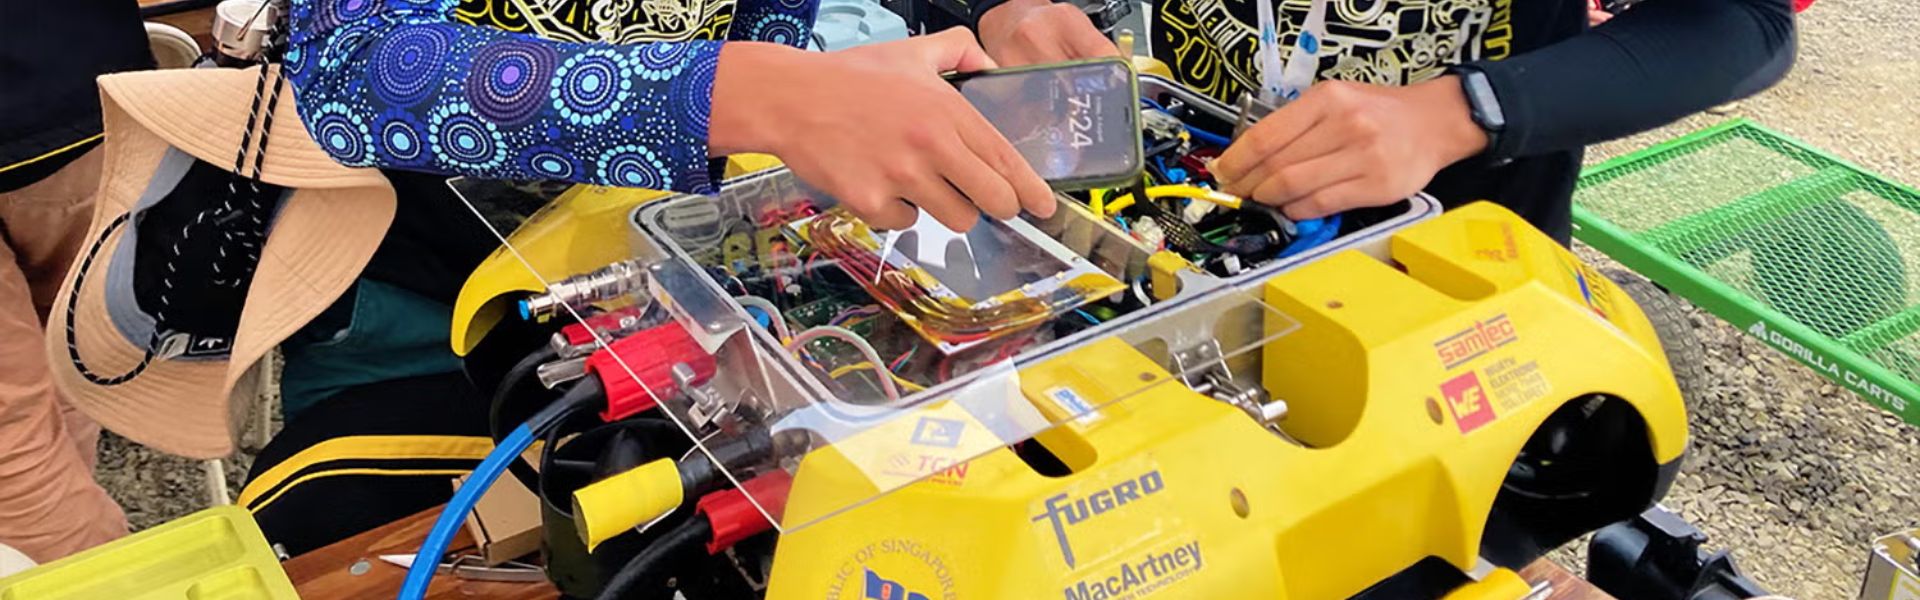
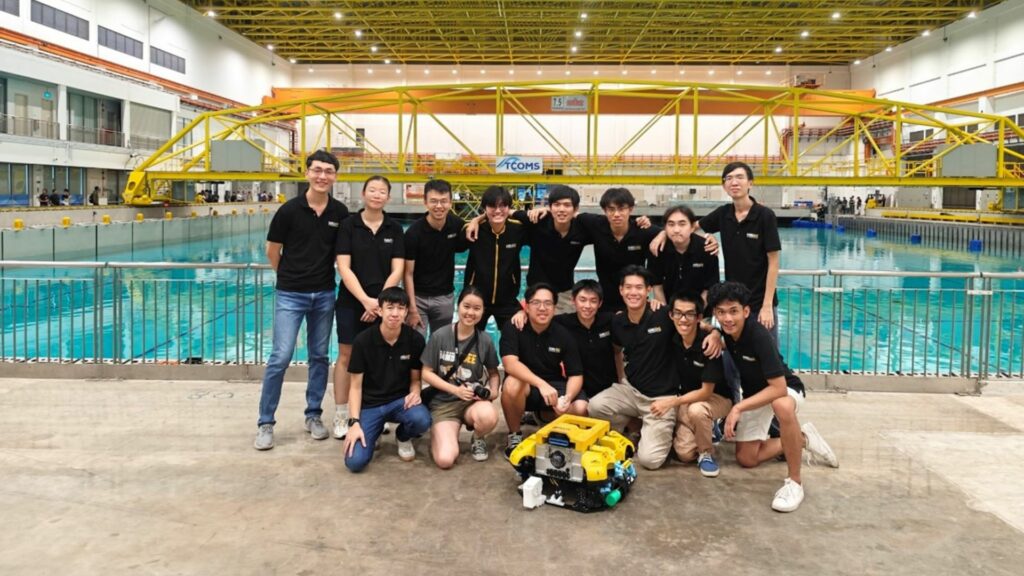
Bumblebee 团队汇聚了新加坡国立大学(NUS)计算机与数字工程学院(CDE)、工程学院(SoC)以及商学院的创新型学生。此外,他们致力于打造未来的自主系统。事实上,该团队设计并制造了可在水下和水面航行的海洋载具。此外,他们的研究重点在于推动在严苛海洋环境中的自主技术发展。
最后,来自机械工程、电气工程、计算机工程、计算机科学及商学院的学生为团队贡献了多元化的专业知识。
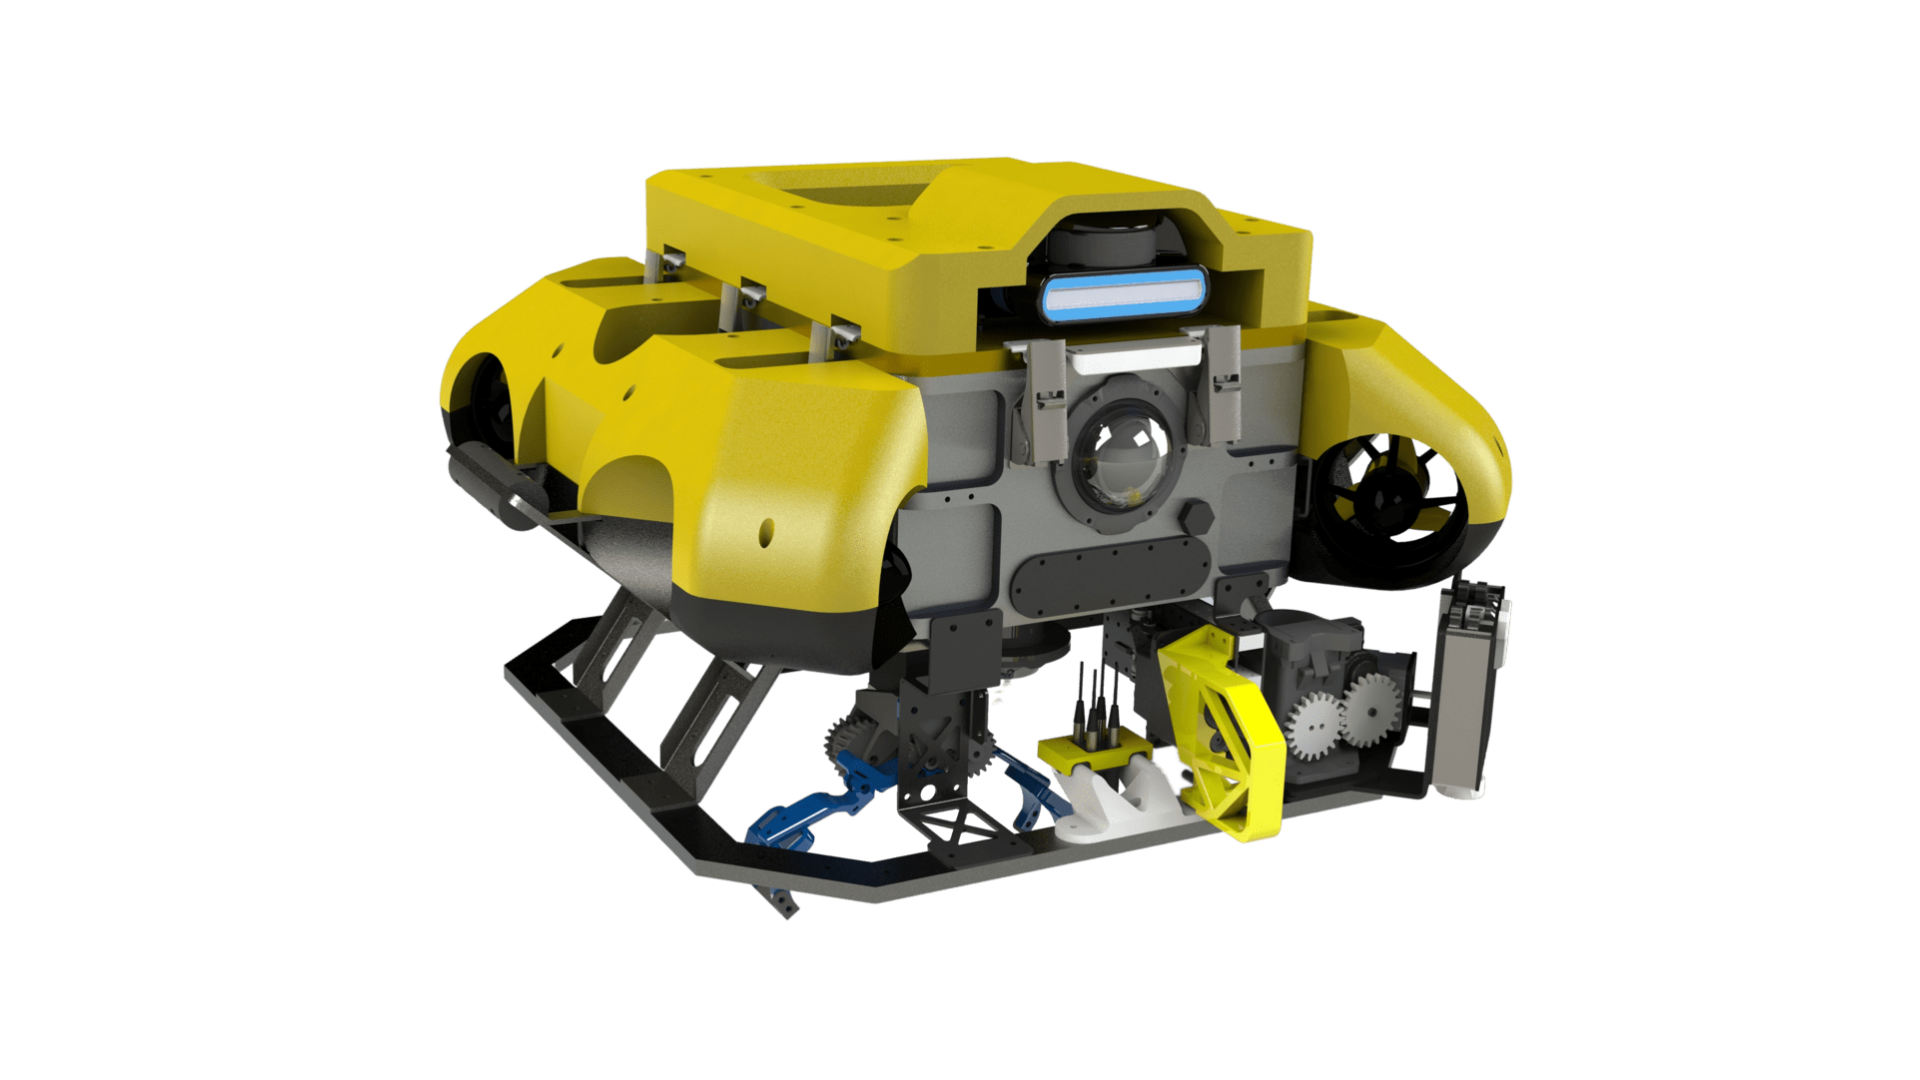
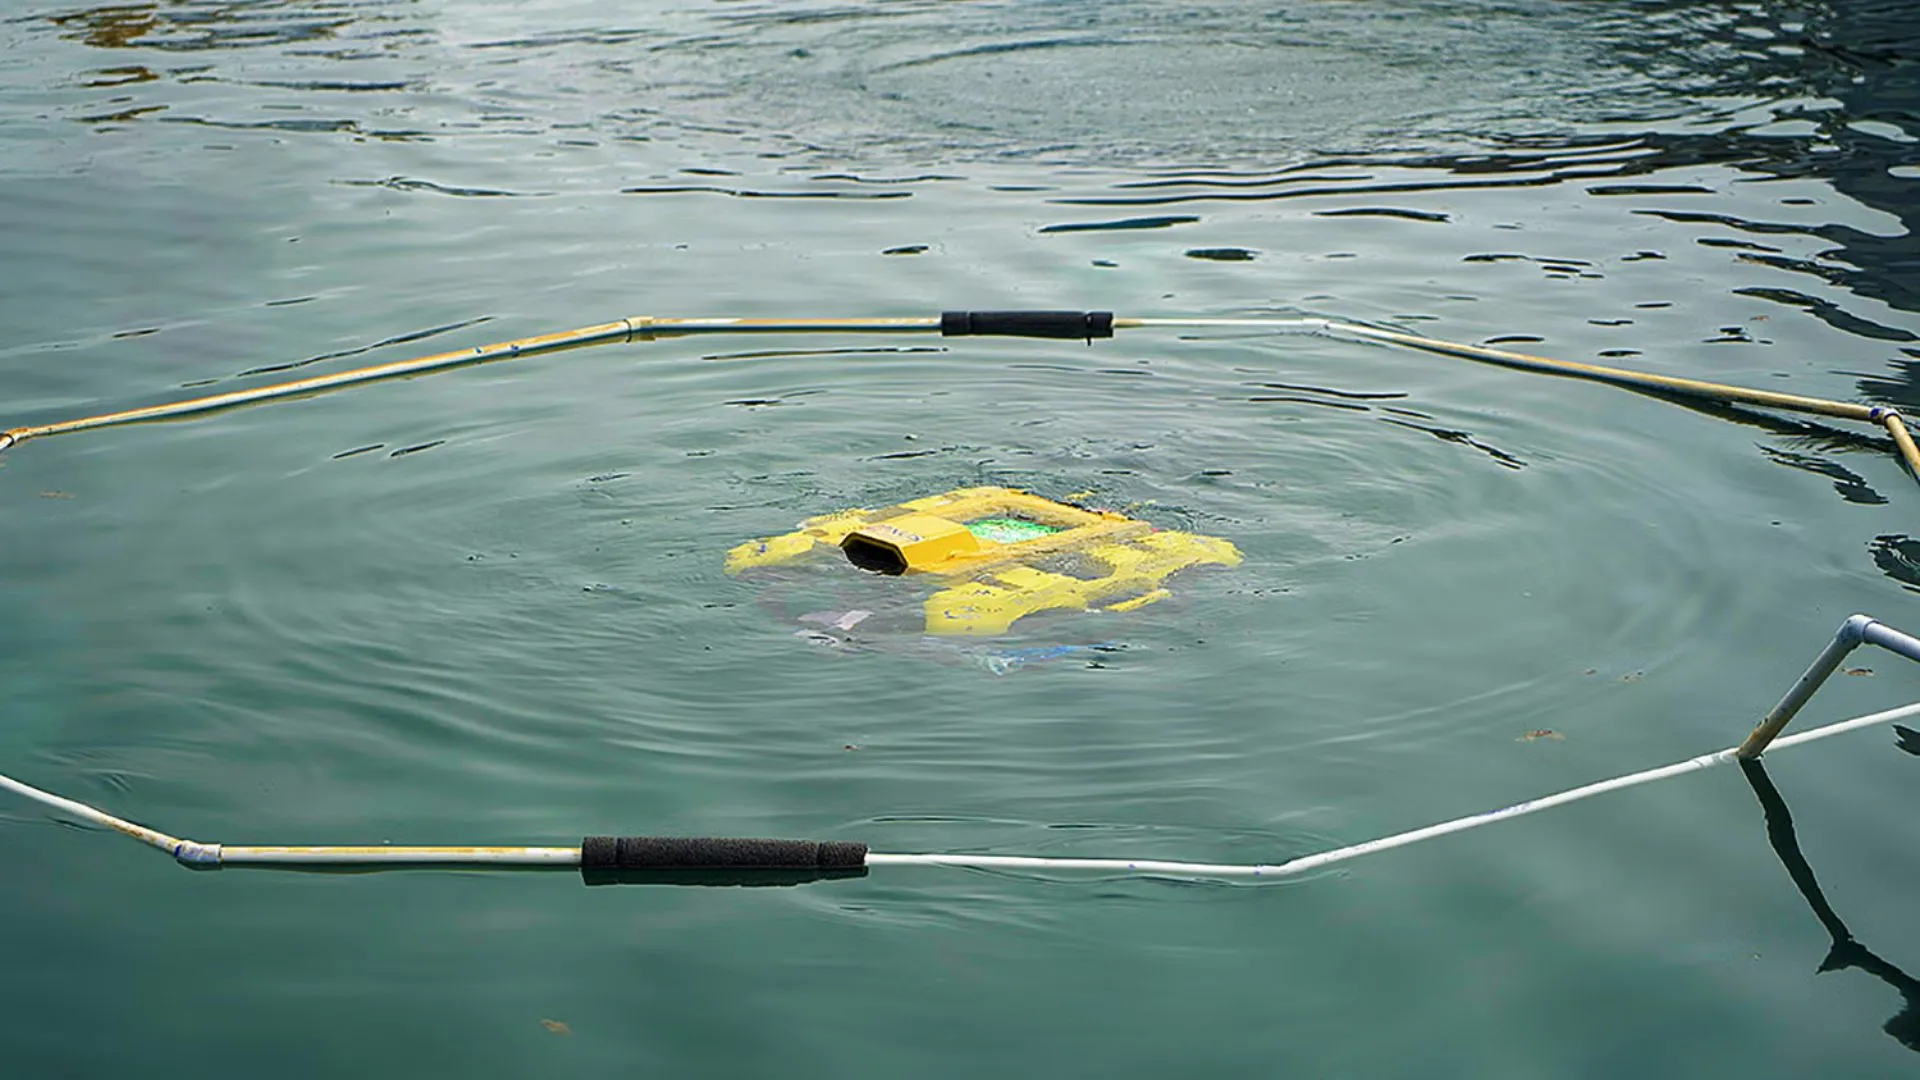
Bumblebee团队目前的系统由三款具备自主能力的载具组成:BBAUV4.1(自主水下航行器)、ASV 3.0(自主水面船艇)和Jellyfish(无人飞行器)。
这些载具在国际比赛中取得了显著成就,例如RoboSub Challenge和RobotX。
对准确且稳健的INS
Bumblebee 团队需要一个高精度、坚固、低延迟的 IMU 以及一个 GPS 单元,以便在海洋环境中实现精确的定位和导航。他们的核心要求包括:
- 横滚角和俯仰角精度小于1度。
- 与 Ubuntu 兼容,最好配备 ROS 驱动程序或易于获取的第三方驱动程序。
- 内置了足够的磁屏蔽,以防止干扰。
- 坚固且符合标准的连接器。
- 支持 RTK(实时动态)定位。
这些传感器将安装在一艘经过改装的WAM-V平台上,该平台用于海上环境的自主任务,可实现导航、避障、目标探测和任务规划。
Bumblebee 团队为什么选择 SBG Systems?
Bumblebee 团队对各类 IMU 供应商进行了彻底评估。事实上,基于几个关键因素,他们决定与 SBG Systems 合作:
1 – 耐候外壳:SBG Systems 的传感器配备了 IP-68 耐候外壳,使其非常适合海洋应用。
2 – 制造商的信誉:SBG Systems 在惯性传感器和导航系统领域享有盛誉,在其决策中发挥了重要作用。
3 – 技术进步:SBG Systems 的 Ellipse-D 传感器提供了先进的功能,包括双天星 GPS 和改进的航向数据,减少了对磁力计标定的需求。
4 – 专家支持:Bumblebee 团队从随时准备提供协助的专家那里获得了宝贵的技术建议。
精准定位与强力支撑
将 SBG Systems 的 Ellipse-D 整合到其系统中后,Bumblebee 团队体验到了显着的改进:
- 双天线 GNSS:双天线 GNSS 的加入消除了磁干扰的影响,提供精确的方位数据和绝对航向读数,这对于水面导航至关重要。
- 陀螺仪标定:该团队得到了 SBG Systems 工程师的支持,以解决陀螺仪零偏问题并确保性能稳定。
绝配
Ellipse-D 完全契合 Bumblebee 团队的 ASV 应用限制,提供了所需的准确性、鲁棒性和易集成性。
Bumblebee 团队赞赏使用 SBG Systems 产品的几大优势:
✦ 及时支持:支持团队在需要时提供了及时的协助。
✦ 详细文档:提供了全面的数据表和应用指南,有助于集成和故障排除。
✦ 易于集成:SBG Systems 传感器的设计带有安装孔和即插即用 USB 连接功能,简化了集成过程。
✦ 折扣定价:极具性价比的定价对学生主导的项目非常有利。
✦ 防水耐用外壳:SBG Systems 传感器耐候外壳增强了其在海洋环境中的耐用性。
Bumblebee 团队最欣赏我们的三点
1 – 真诚与承诺:SBG Systems 展现出卓越的承诺,超越了典型的供应商与客户关系,全力支持 Bumblebee 团队,为团队的成功付出了额外的努力。
2 – 工程师的热情与奉献:SBG Systems 支持工程师的热情和专业知识与 Bumblebee 团队对机器人技术和技术的热爱产生了共鸣。
3 – 充足的文档与支持:广泛的文档和支持,以及销售团队的协助,使学生团队的集成过程更加顺畅。
Bumblebee 他们最近参加了在加利福尼亚州圣地亚哥美国海军Transdec设施举办的“2023年海上机器人潜艇挑战赛”(Maritime Robosub Challenge 2023),共有来自5个国家的35支队伍参赛。他们最终夺得冠军,并取得了以下列出的其他成就。
RoboSub 2023 奖项:
- “自主驾驶挑战赛”冠军
- 第一名系统评估
- 网站一等奖
- 二等奖设计文档
SBG Systems 祝愿 Bumblebee 团队在未来的所有努力中一切顺利。
Ellipse-D
Ellipse-D 是一款集成双天线和双频 RTK GNSS 的惯性导航系统,与我们的后处理软件 Qinertia 兼容。
它专为机器人和地理空间应用而设计,可将里程计输入与 Pulse 或 CAN OBDII 进行融合,以提高推算定位精度。

索取 Ellipse-D 报价
你有问题吗?
欢迎访问我们的“常见问题”栏目!在这里,您可以找到关于我们展示的应用程序的常见问题的解答。如果您没能找到所需信息,欢迎直接联系我们!
什么是 USV 的惯性导引系统?
无人水面艇(USV)的惯性导引系统对于精确导航和控制至关重要,尤其是在 GNSS 不可用时。惯性传感器可追踪运动和姿态,从而能够在具有挑战性的环境中进行有效的导航。
惯性导航系统 (INS) 将 IMU 数据与其他系统(例如 GNSS 或多普勒计速仪)集成,以提高精度。它们还采用诸如卡尔曼滤波之类的导航算法来计算位置和速度。
惯性传感器支持自主运行,为各种应用提供准确的航向和位置数据。它们可确保在 GNSS 禁用条件下进行有效运行,并允许进行实时调整以增强机动性。
IMU 和 INS 之间有什么区别?
惯性测量单元(IMU)与惯性导航系统(INS)之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供有关横滚、俯仰、偏航和运动的信息,但不计算位置或导航数据。IMU 专门用于传输有关运动和方向的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进算法相结合,以计算车辆随时间推移的位置、速度和姿态。它融合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和姿态,而无需依赖 GNSS 等外部定位系统。
该导航系统通常用于需要全面导航解决方案的应用中,特别是在无 GNSS 环境中,例如军用无人机、船舶和潜艇。
