


Buscador
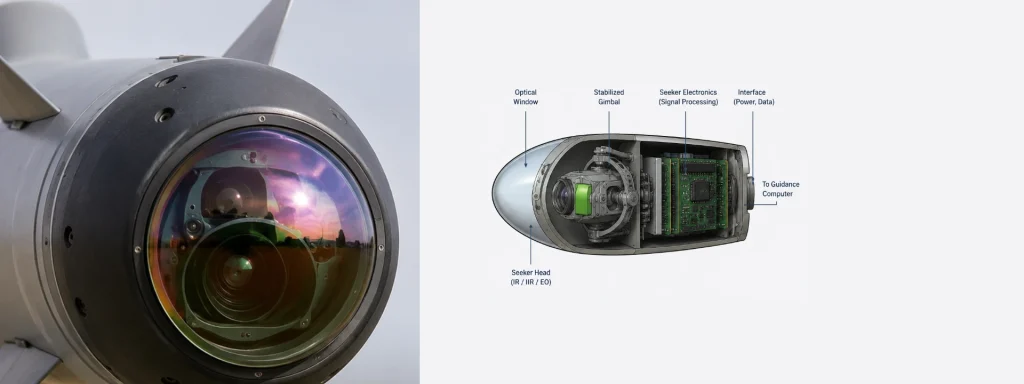
Um buscador é o subsistema de orientação terminal de um veículo guiado. Ele detecta, rastreia e atualiza a posição relativa do alvo durante a fase final do voo. Ao contrário de um Sistema de Navegação Inercial (INS), este subsistema mede a linha de visada (LOS) do alvo. Em seguida, ele envia essas informações para o computador de orientação. O computador de orientação usa os dados para gerar comandos precisos de direção. A aplicação também é referida como Estabilização e Controle do Buscador.
Os requisitos da missão determinam a escolha da tecnologia do buscador. Buscadores de infravermelho (IR) detectam emissões térmicas de alvos geradores de calor. Eles operam de forma passiva e reduzem o risco de detecção.
Buscadores eletro-ópticos (EO) operam no espectro visível. Eles fornecem imagens de alta resolução para reconhecimento de alvos em boas condições de iluminação.
Buscadores de radar ativo transmitem sinais de radiofrequência e processam os ecos refletidos. Eles suportam a aquisição de alvos de longo alcance em todas as condições climáticas. Sistemas de radar semi-ativo dependem de iluminação de radar externa. Sistemas a laser rastreiam a energia laser refletida de alvos designados.
A qualidade do sensor isoladamente não determina o desempenho do buscador. A precisão da estabilização também desempenha um papel crítico. IMUs de alto desempenho medem taxas angulares e acelerações lineares em alta largura de banda. Essas medições estabilizam a linha de visada durante manobras dinâmicas. Elas também compensam o movimento da plataforma e distúrbios externos. Como resultado, o buscador mantém o rastreamento preciso do alvo durante todo o engajamento.
Sistemas de orientação modernos combinam as medições do buscador com dados de navegação inercial. Eles utilizam algoritmos avançados de fusão de sensores, incluindo o EKF. Esses algoritmos melhoram a precisão do rastreamento de alvos e reduzem o ruído de medição. Eles também mantêm a orientação quando o alvo fica temporariamente obscurecido ou o desempenho do sensor diminui.
Os campos de batalha modernos exigem maior precisão e resiliência. Buscadores avançados e sensores inerciais de alto desempenho trabalham juntos para atender a esses requisitos. Sua integração melhora a precisão da orientação e a eficácia da missão. Também aumenta a resistência a contramedidas em ambientes contestados.
