


Ricercatore
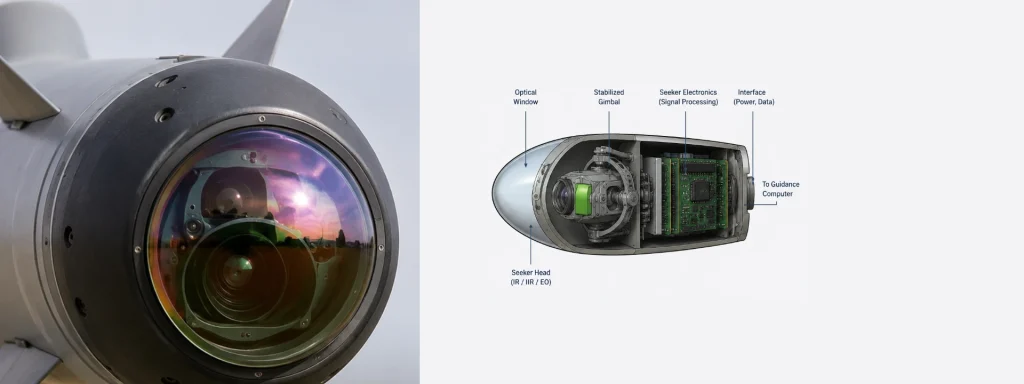
Un seeker è il sottosistema di guida terminale di un veicolo guidato. Rileva, traccia e aggiorna la posizione relativa del bersaglio durante la fase di volo finale. A differenza di un sistema di navigazione inerziale (INS), questo sottosistema misura la linea di vista (LOS) del bersaglio. Invia quindi queste informazioni al computer di guida. Il computer di guida utilizza i dati per generare comandi di sterzata accurati. L'applicazione è anche indicata come Seeker Stabilization and Control (Stabilizzazione e controllo del seeker).
I requisiti della missione determinano la scelta della tecnologia del seeker. I seeker a infrarossi (IR) rilevano le emissioni termiche da bersagli che generano calore. Operano passivamente e riducono il rischio di rilevamento.
I seeker elettro-ottici (EO) operano nello spettro visibile. Forniscono immagini ad alta risoluzione per il riconoscimento dei bersagli in buone condizioni di illuminazione.
I seeker radar attivi trasmettono segnali a radiofrequenza ed elaborano gli echi riflessi. Supportano l'acquisizione di bersagli a lungo raggio in tutte le condizioni meteorologiche. I sistemi radar semi-attivi dipendono dall'illuminazione radar esterna. I sistemi laser traggono l'energia laser riflessa da bersagli designati.
La qualità del sensore da sola non determina le prestazioni del seeker. Anche la precisione di stabilizzazione gioca un ruolo fondamentale. IMU ad alte prestazioni misurano velocità angolari e accelerazioni lineari a banda larga. Queste misurazioni stabilizzano la linea di vista durante manovre dinamiche. Compensano inoltre il movimento della piattaforma e i disturbi esterni. Di conseguenza, il seeker mantiene un accurato tracciamento del bersaglio per tutto l'ingaggio.
I moderni sistemi di guida combinano le misurazioni del seeker con i dati di navigazione inerziale. Utilizzano algoritmi avanzati di fusione dei sensori, tra cui l'EKF. Questi algoritmi migliorano la precisione del tracciamento del bersaglio e riducono il rumore di misurazione. Mantengono inoltre la guida quando il bersaglio viene temporaneamente oscurato o le prestazioni del sensore diminuiscono.
I moderni campi di battaglia richiedono maggiore precisione e resilienza. I seeker avanzati e i sensori inerziali ad alte prestazioni lavorano insieme per soddisfare questi requisiti. La loro integrazione migliora la precisione di guida e l'efficacia della missione. Aumenta inoltre la resistenza alle contromisure in ambienti contestati.
