


Søker
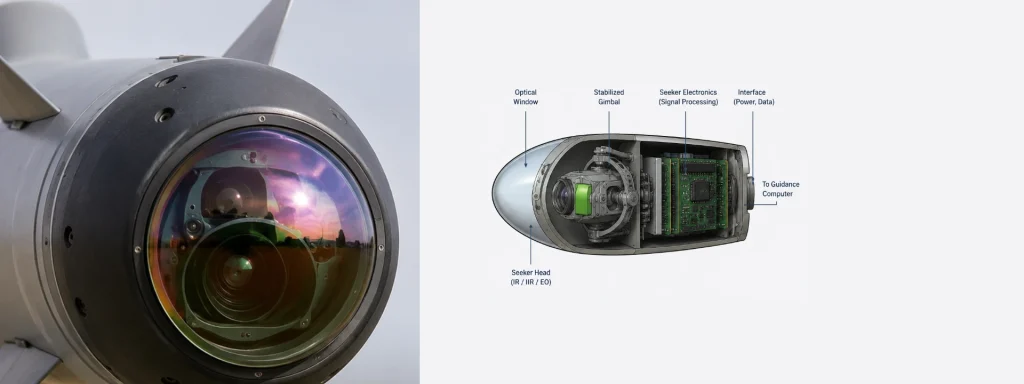
Et søkehode er det terminale styringsdelsystemet i et styrt kjøretøy. Det oppdager, sporer og oppdaterer målets relative posisjon under den avsluttende flyfasen. I motsetning til et treghetsnavigasjonssystem (INS), måler dette delsystemet målets siktelinje (LOS). Deretter sender det denne informasjonen til styringsdatamaskinen. Styringsdatamaskinen bruker dataene til å generere nøyaktige styringskommandoer. Applikasjonen omtales også som Seeker Stabilization and Control.
Misoppdragets krav bestemmer valg av søkehodeteknologi. Infrarøde (IR) søkehoder oppdager termiske utslipp fra varmegenererende mål. De opererer passivt og reduserer risikoen for oppdagelse.
Elektrooptiske (EO) søkehoder arbeider i det synlige spekteret. De gir høyoppløselige bilder for gjenkjennelse av mål under gode lysforhold.
Aktive radarsøkere sender ut radiofrekvenssignaler og behandler de reflekterte ekkoene. De støtter langdistansemålinnhenting under alle værforhold. Halvaktive radarsystemer er avhengig av ekstern radarbelysning. Lasersystemer sporer laserenergi som reflekteres fra utpekte mål.
Sensorkvalitet alene avgjør ikke søkehodets ytelse. Stabiliseringsnøyaktighet spiller også en kritisk rolle. Høyytelses IMU-er måler vinkelhastigheter og lineære akselerasjoner med høy båndbredde. Disse målingene stabiliserer siktelinjen under dynamiske manøvrer. De kompenserer også for plattformbevegelser og eksterne forstyrrelser. Som et resultat opprettholder søkehodet nøyaktig målsporing gjennom hele engasjementet.
Moderne styringssystemer kombinerer søkehodemålinger med treghetsnavigasjonsdata. De bruker avanserte sensorfusjonsalgoritmer, inkludert EKF. Disse algoritmene forbedrer nøyaktigheten i målsporingen og reduserer målestøy. De opprettholder også styringen når målet midlertidig blir skjult eller sensorytelsen avtar.
Moderne slagmarker krever større presisjon og robusthet. Avanserte søkehoder og treghetssensorer med høy ytelse arbeider sammen for å oppfylle disse kravene. Integrasjonen deres forbedrer styringsnøyaktigheten og oppdragseffektiviteten. Den øker også motstanden mot mottiltak i omstridte miljøer.
