


탐구자
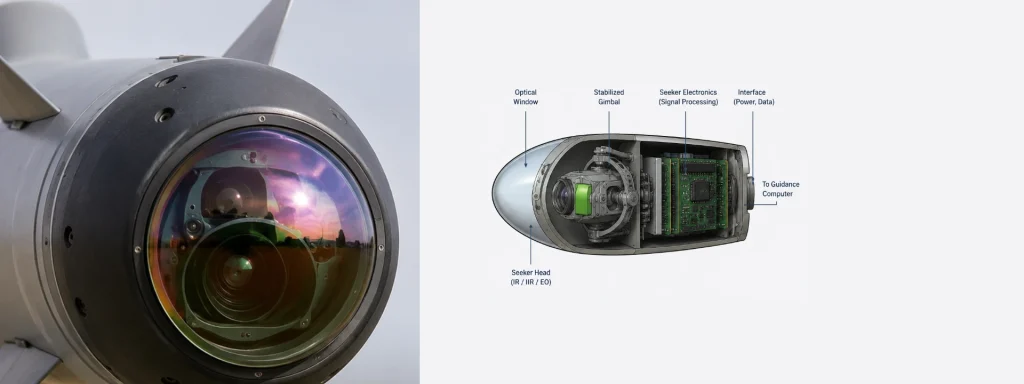
시커는 유도 차량의 종말 유도 서브시스템입니다. 비행 최종 단계에서 타겟의 상대 위치를 감지, 추적 및 업데이트합니다. INS(Inertial Navigation System)와 달리 이 서브시스템은 타겟의 시선(LOS)을 측정합니다. 그런 다음 이 정보를 유도 컴퓨터로 전송합니다. 유도 컴퓨터는 이 데이터를 사용하여 정확한 조향 명령을 생성합니다. 이 응용 분야는 시커 안정화 및 제어(Seeker Stabilization and Control)라고도 합니다.
임무 요구 사항에 따라 시커 기술의 선택이 결정됩니다. 적외선(IR) 시커는 열을 방출하는 타겟의 열 방출을 감지합니다. 수동으로 작동하며 감지 위험을 줄입니다.
전자광학(EO) 시커는 가시광선 스펙트럼에서 작동합니다. 양호한 조명 조건에서 타겟 인식을 위한 고해상도 이미지를 제공합니다.
능동 레이더 시커는 무선 주파수 신호를 전송하고 반사된 에코를 처리합니다. 모든 기상 조건에서 장거리 타겟 획득을 지원합니다. 반능동 레이더 시스템은 외부 레이더 조명에 의존합니다. 레이저 시스템은 지정된 타겟에서 반사된 레이저 에너지를 추적합니다.
센서 품질만으로 시커 성능이 결정되는 것은 아닙니다. 안정화 정확도 역시 중요한 역할을 합니다. 고성능 IMU는 높은 대역폭에서 각속도와 선형 가속도를 측정합니다. 이러한 측정값은 동적 기동 중에 시선을 안정화합니다. 또한 플랫폼 모션과 외부 교란을 보상합니다. 결과적으로 시커는 교전 내내 정확한 타겟 추적을 유지합니다.
현대 유도 시스템은 시커 측정값과 관성 항법 데이터를 결합합니다. EKF를 비롯한 고급 센서 융합 알고리즘을 사용합니다. 이러한 알고리즘은 타겟 추적 정확도를 향상시키고 측정 노이즈를 줄입니다. 또한 타겟이 일시적으로 가려지거나 센서 성능이 저하될 때도 유도를 유지합니다.
현대 전장은 더 큰 정밀도와 탄력성을 요구합니다. 고급 시커와 고성능 관성 센서가 협력하여 이러한 요구 사항을 충족합니다. 이들의 통합은 유도 정확도와 임무 효과를 향상시킵니다. 또한 경쟁 환경에서 대항책에 대한 저항력을 높입니다.
