


Шукач
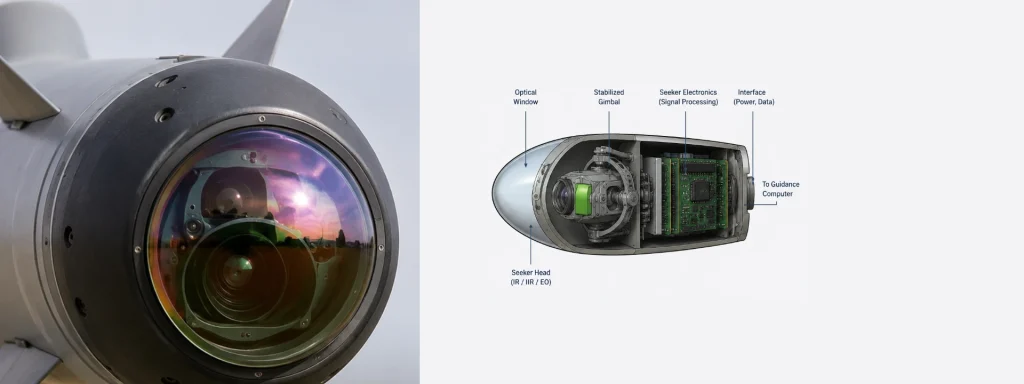
Головка самонаведення (seeker) — це підсистема кінцевого наведення керованого транспортного засобу. Вона виявляє, відстежує та оновлює відносне положення цілі під час фінальної фази польоту. На відміну від інерціальної навігаційної системи (INS), ця підсистема вимірює лінію візування (LOS) на ціль. Потім вона надсилає цю інформацію до навігаційного комп'ютера. Навігаційний комп'ютер використовує ці дані для створення точних команд керування. Цей додаток також називають Стабілізація та керування головкою самонаведення.
Вимоги місії визначають вибір технології головки самонаведення. Інфрачервоні (ІЧ) головки виявляють теплові випромінювання від цілей, що виділяють тепло. Вони працюють пасивно і знижують ризик виявлення.
Електрооптичні (EO) головки працюють у видимому спектрі. Вони забезпечують зображення високої роздільної здатності для розпізнавання цілей за хороших умов освітлення.
Активні радіолокаційні головки передають радіочастотні сигнали та обробляють відбиті відлуння. Вони підтримують виявлення цілей на великих відстанях у будь-яких погодних умовах. Напівактивні радіолокаційні системи залежать від зовнішнього радіолокаційного підсвічування. Лазерні системи відстежують лазерну енергію, відбиту від визначених цілей.
Якість датчиків сама по собі не визначає продуктивність головки самонаведення. Точність стабілізації також відіграє вирішальну роль. Високопродуктивні IMU вимірюють кутові швидкості та лінійні прискорення з високою смугою пропускання. Ці вимірювання стабілізують лінію візування під час динамічних маневрів. Вони також компенсують рух платформи та зовнішні збурення. У результаті головка самонаведення підтримує точне відстеження цілі протягом усього зіткнення.
Сучасні системи наведення поєднують вимірювання головки самонаведення з даними інерціальної навігації. Вони використовують вдосконалені алгоритми злиття датчиків, включаючи EKF. Ці алгоритми покращують точність відстеження цілі та зменшують шум вимірювань. Вони також підтримують наведення, коли ціль тимчасово затуляється або продуктивність датчиків знижується.
Сучасні поля битв вимагають більшої точності та стійкості. Передові головки самонаведення та високопродуктивні інерціальні датчики працюють разом, щоб відповідати цим вимогам. Їхня інтеграція покращує точність наведення та ефективність місії. Вона також підвищує стійкість до засобів протидії в умовах протистояння.
