


Messbereich des Beschleunigungssensors
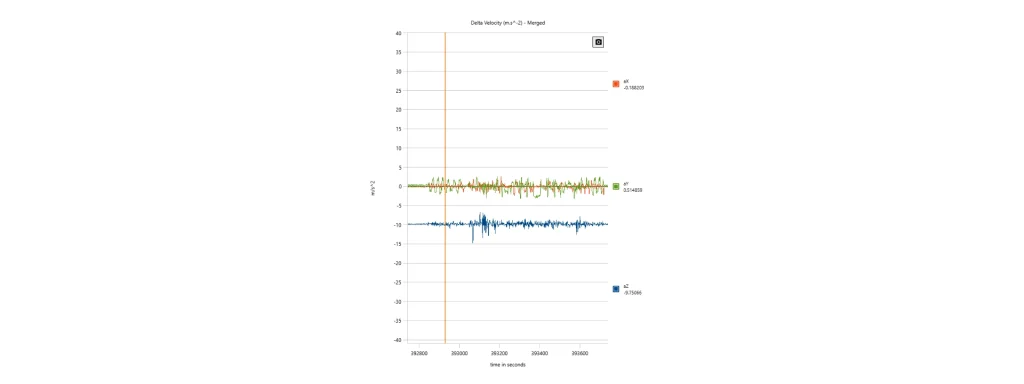
Der Beschleunigungsmesserbereich definiert die maximal messbare Beschleunigung, die ein Sensor ohne Sättigung präzise erfassen kann. Hersteller geben diesen Parameter als symmetrischen Skalenendwert an, wie z. B. ±2 g, ±8 g, ±16 g, ±50 g oder ±100 g, wobei 1 g = 9,80665 m/s² gilt. Der gewählte Bereich bestimmt die maximale Eingabebeschleunigung und beeinflusst gleichzeitig direkt die Messauflösung, Quantisierung und das Rauschverhalten.
Ein Beschleunigungsmesser wandelt die Verschiebung der seismischen Masse mithilfe eines Analog-Digital-Umsetzers (ADC) in ein digitales Ausgangssignal um. Für einen N-Bit-ADC beträgt der theoretische Quantisierungsschritt
wobei ist der positive Vollbereich. Durch die Vergrößerung des Messbereichs wird das niedrigstwertige Bit (LSB) vergrößert, wodurch sich die theoretische Auflösung des Sensors verringert. Obwohl moderne Inertialsensoren zwar durch Anpassung der internen Verstärkung eine konstante digitale Auflösung beibehalten, jedoch steigt die effektive Rauschdichte bei größeren Messbereichen im Allgemeinen an.
Die Auswahl eines zu kleinen Bereichs führt immer dann zu einer Ausgangssättigung, wenn
verhindert, dass der Sensor die tatsächliche Beschleunigung abbildet. Sättigung führt zu Signalbegrenzung (Clipping) und verfälscht die Inertialintegration. Dies verschlechtert die Geschwindigkeits- und Positionsbestimmung in einem INS rasant. Umgekehrt führt die Wahl eines übermäßig großen Messbereichs zu einer geringeren Empfindlichkeit gegenüber schwachen Beschleunigungen. Dies verringert das Signal-Rausch-Verhältnis (SNR), insbesondere bei quasistatischen Messungen.
Dynamik in realen Anwendungen
Der optimale Beschleunigungsmesserbereich hängt von der erwarteten Dynamik der Anwendung ab. Präzisionsvermessung, mobiles Mapping und stabilisierte marine Plattformen priorisieren im Allgemeinen ein geringes Rauschen. Diese Systeme arbeiten mit moderaten Bereichen, typischerweise ±2 g bis ±8 g. Hochdynamische Plattformen erfordern größere Bereiche, um eine Sättigung bei aggressiven Manövern zu verhindern. Beispiele hierfür sind Flugkörper, Lenkflugkörper im Loitering-Einsatz (loitering munitions), Renn-UAVs, Trägerraketen und Aufprallüberwachungssysteme.
Bei der Trägheitsnavigation sollte der Beschleunigungsmesserbereich niemals unabhängig betrachtet werden. Er muss zusammen mit Bias-Instabilität, Skalierungsfaktorgenauigkeit und Bandbreite bewertet werden. Weitere kritische Parameter sind der Vibrationsgleichrichtungsfehler (VRE), die Abtastfrequency und die Rauschdichte. Ein ordnungsgemäß ausgewählter Bereich stellt sicher, dass der Sensor innerhalb seines linearen Arbeitsbereichs bleibt. Dies maximiert die Messgenauigkeit und verbessert die Lageschätzung. Letztlich erhöht dies die Koppelnavigationsgenauigkeit (Dead Reckoning) und die allgemeine INS-Robustheit in anspruchsvollen Einsatzumgebungen.
