


Діапазон акселерометра
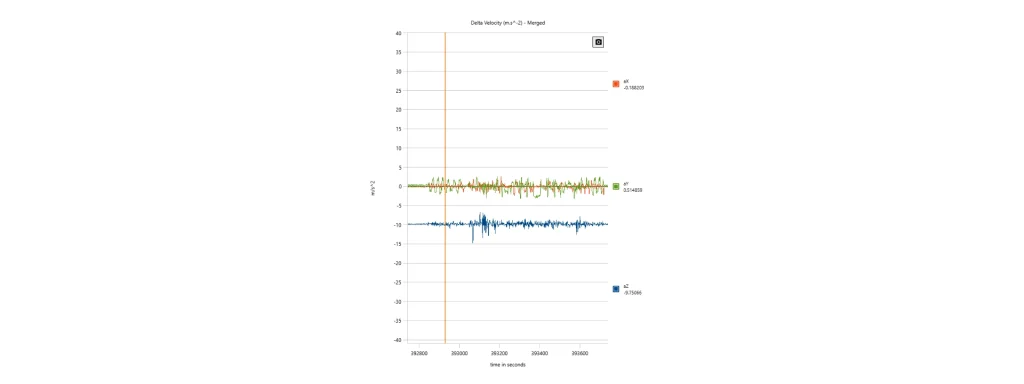
Діапазон акселерометра визначає максимальне вимірюване прискорення, яке датчик може точно зафіксувати без насичення. Виробники вказують цей параметр як симетричне значення повної шкали, наприклад, ±2 g, ±8 g, ±16 g, ±50 g або ±100 g, де 1 g = 9,80665 м/с². Обраний діапазон визначає максимальне вхідне прискорення, водночас безпосередньо впливаючи на роздільну здатність вимірювань, квантування та характеристики шуму.
А акселерометр перетворює зміщення інерційної маси на цифровий вихід за допомогою аналого-цифрового перетворювача (АЦП). Для N-бітного АЦП теоретичний крок квантування становить
де — це позитивний повний діапазон шкали. Збільшення діапазону вимірювання призводить до розширення найменш значущого біта (LSB), що знижує теоретичну роздільну здатність датчика. Хоча сучасні інерціальні датчики зазвичай підтримують постійну цифрову роздільну здатність шляхом адаптації внутрішнього підсилення, але ефективна щільність шуму зазвичай зростає зі збільшенням діапазонів вимірювання.
Вибір недостатнього діапазону призводить до насичення вихідного сигналу щоразу, коли
перешкоджаючи датчику передавати справжнє прискорення. Насичення призводить до обмеження сигналів (кліпінгу) та спотворює інерціальне інтегрування. Це швидко погіршує оцінку швидкості та положення в INS. Натомість вибір занадто великого діапазону знижує чутливість до слабких прискорень. Це зменшує співвідношення сигнал/шум (SNR), особливо під час квазістатичних вимірювань.
Динаміка в реальних додатках
Оптимальний діапазон акселерометра залежить від очікуваної динаміки застосування. Прецизійна геодезія, мобільне картування та стабілізовані морські платформи зазвичай надають пріоритет низькому шуму. Ці системи працюють з помірними діапазонами, зазвичай від ±2 g до ±8 g. Високодинамічні платформи вимагають ширших діапазонів для запобігання насиченню під час агресивних маневрів. Приклади включають ракети, боєприпаси, що баражують, гоночні БПЛА, ракети-носії та системи моніторингу ударів.
В інерціальній навігації діапазон акселерометра ніколи не слід розглядати незалежно. Його необхідно оцінювати разом із нестабільністю зміщення (bias instability), точністю масштабного коефіцієнта та смугою пропускання. Інші критичні параметри включають похибку випрямлення вібрації (VRE), частоту дискретизації та щільність шуму. Правильно вибраний діапазон гарантує, що датчик залишається у своїй лінійній робочій області. Це максимізує вірність вимірювань і покращує оцінку положення. Зрештою, це підвищує точність dead reckoning та загальну надійність INS у вимогливих умовах експлуатації.
