


Faixa do acelerômetro
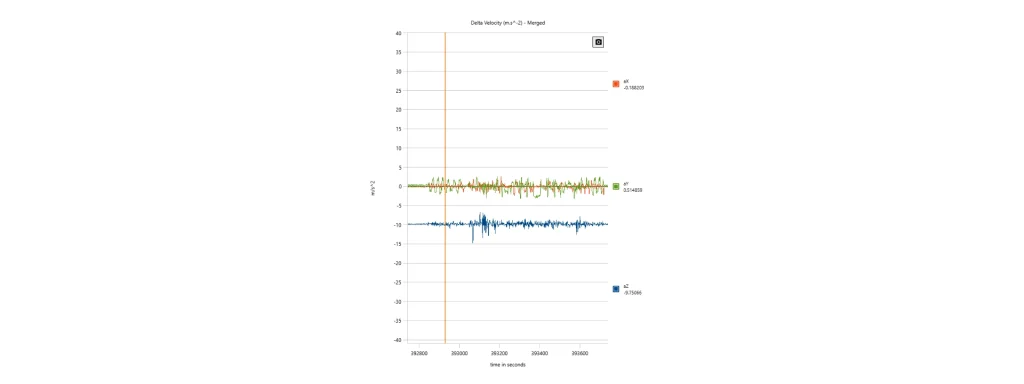
A faixa do acelerômetro define a aceleração máxima mensurável que um sensor pode capturar com precisão sem saturação. Os fabricantes especificam esse parâmetro como um valor simétrico de escala completa, como ±2 g, ±8 g, ±16 g, ±50 g ou ±100 g, onde 1 g = 9,80665 m/s². A faixa selecionada determina a aceleração máxima de entrada enquanto influencia diretamente a resolução de medição, a quantização e o desempenho de ruído.
Um acelerômetro converte o deslocamento da massa de prova em uma saída digital usando um conversor analógico-digital (ADC). Para um ADC de N bits, o passo de quantização teórico é
onde é a faixa positiva de escala total. Aumentar a faixa de medição amplia o bit menos significativo (LSB), reduzindo a resolução teórica do sensor. Embora os modernos sensores inerciais geralmente mantêm uma resolução digital constante ao adaptar o ganho interno, a densidade de ruído efetiva geralmente aumenta com faixas de medição maiores.
A seleção de uma faixa insuficiente causa saturação da saída sempre que
impedindo que o sensor represente a aceleração real. A saturação introduz corte (clipping) e corrompe a integração inercial, o que degrada rapidamente a estimativa de velocidade e posição em um INS. Por outro lado, selecionar uma faixa excessivamente grande reduz a sensibilidade a acelerações de baixo nível. Isso diminui a relação sinal-ruído (SNR), especialmente durante medições quase estáticas.
Dinâmica em aplicações reais
A faixa ideal do acelerômetro depende da dinâmica esperada da aplicação. Levantamentos de precisão, mapeamento móvel e plataformas marinhas estabilizadas geralmente priorizam baixo ruído. Esses sistemas operam com faixas moderadas, tipicamente de ±2 g a ±8 g. Plataformas de alta dinâmica exigem faixas mais amplas para evitar saturação durante manobras agressivas. Exemplos incluem mísseis, munições loitering, UAVs de corrida, veículos lançadores e sistemas de monitoramento de impacto.
Na navegação inercial, a faixa do acelerômetro nunca deve ser considerada de forma isolada. Ela deve ser avaliada junto com a instabilidade de viés (bias), a precisão do fator de escala e a largura de banda. Outros parâmetros críticos incluem o erro de retificação de vibração (VRE), a frequência de amostragem e a densidade de ruído. Uma faixa selecionada adequadamente garante que o sensor permaneça dentro de sua região de operação linear. Isso maximiza a fidelidade da medição e melhora a estimativa de atitude. Em última análise, aprimora a precisão da navegação por estimativa (dead reckoning) e a robustez geral do INS em ambientes operacionais exigentes.
