


가속도계 측정 범위
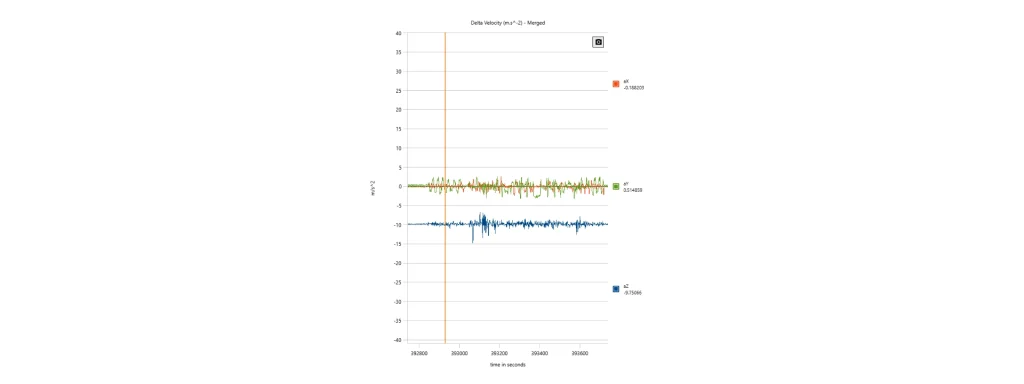
가속도계 범위는 센서가 포화되지 않고 정확하게 포착할 수 있는 최대 측정 가능 가속도를 정의합니다. 제조사는 이 매개변수를 ±2 g, ±8 g, ±16 g, ±50 g 또는 ±100 g과 같은 대칭형 풀스케일 값으로 지정하며, 여기서 1 g = 9.80665 m/s²입니다. 선택된 범위는 최대 입력 가속도를 결정하는 동시에 측정 분해능, 양자화 및 노이즈 성능에 직접적인 영향을 미칩니다.
아날로그-디지털 변환기(ADC)를 사용하여 증거 질량 변위(proof mass displacement)를 디지털 출력으로 변환합니다. N비트 ADC의 경우 이론적인 양자화 스텝은 다음과 같습니다.
여기서 는 양의 풀스케일 범위입니다. 측정 범위를 늘리면 최하위 비트(LSB)가 커져 센서의 이론적 분해능이 감소합니다. 비록 현대의 관성 센서 내부 이중화를 조정하여 일정한 디지털 해상도를 유지하지만, 유효 노이즈 밀도는 일반적으로 측정 범위가 클수록 증가합니다.
불충분한 범위를 선택하면 다음과 같은 상황에서 출력 포화 현상이 발생합니다.
센서가 실제 가속도를 정확히 나타내지 못하게 방해합니다. 포화(Saturation) 현상은 클리핑을 유발하고 관성 적분을 손상시킵니다. 이는 INS의 속도 및 위치 추정 성능을 급격히 저하시킵니다. 반대로, 지나치게 큰 범위를 선택하면 저수준 가속도에 대한 감도가 떨어집니다. 이는 특히 준정적(quasi-static) 측정 시 신호 대 잡음비(SNR)를 감소시킵니다.
실제 응용 분야에서의 동역학
최적의 가속도계 범위는 응용 분야의 예상 동역학에 따라 다릅니다. 정밀 측량, 모바일 매핑, 안정화된 해양 플랫폼은 일반적으로 저노이즈를 우선시합니다. 이러한 시스템은 일반적으로 ±2g ~ ±8g의 적당한 범위로 작동합니다. 고동적 플랫폼은 공격적인 기동 중 포화를 방지하기 위해 더 넓한 범위가 필요합니다. 예로는 미사일, 로이터링 무기, 레이싱 UAV, 발사체, 충격 모니터링 시스템 등이 있습니다.
관성 항법에서 가속도계 범위는 결코 독립적으로 고려되어서는 안 됩니다. 바이어스 안정성, 스케일 팩터 정확도 및 대역폭과 함께 평가되어야 합니다. 기타 중요한 매개변수로는 진동 정류 오차(VRE), 샘플링 주파수, 노이즈 밀도가 있습니다. 적절하게 선택된 범위는 센서가 선형 작동 영역 내에 유지되도록 보장합니다. 이를 통해 측정 충실도를 극대화하고 자세 추정을 향상시킵니다. 궁극적으로 까다로운 작동 환경에서 추측 항법 정확도와 전반적인 INS 견고성을 향상시킵니다.
