


Plage de mesure de l'accéléromètre
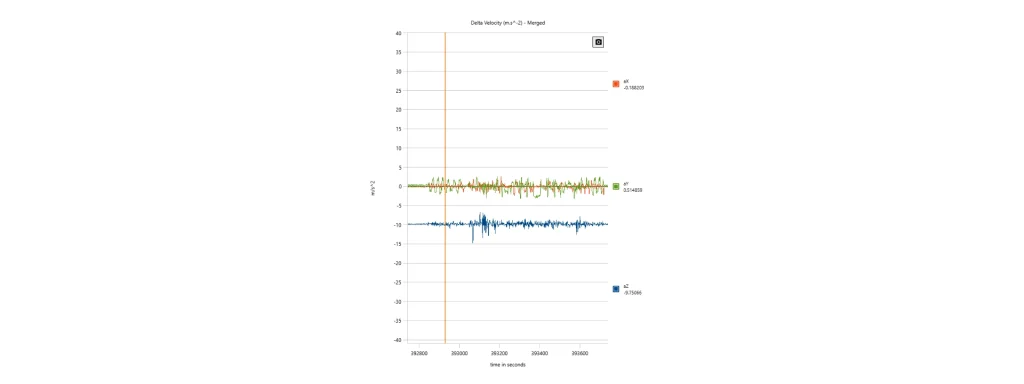
La plage de l'accéléromètre définit l'accélération maximale mesurable qu'un capteur peut capturer avec précision sans saturation. Les fabricants spécifient ce paramètre sous la forme d'une valeur symétrique à pleine échelle, telle que ±2 g, ±8 g, ±16 g, ±50 g ou ±100 g, où 1 g = 9,80665 m/s². La plage sélectionnée détermine l'accélération d'entrée maximale tout en influençant directement la résolution de mesure, la quantification et les performances en matière de bruit.
Un accéléromètre convertit le déplacement de la masse d'épreuve en une sortie numérique à l'aide d'un convertisseur analogique-numérique (CAN). Pour un CAN à N bits, le pas de quantification théorique est
où correspond à la plage de pleine échelle positive. L'augmentation de la plage de mesure élargit le bit de poids faible (LSB), réduisant ainsi la résolution théorique du capteur. Bien que les systèmes modernes capteurs inertiels maintiennent généralement une résolution numérique constante en adaptant le gain interne, la densité de bruit effective augmente généralement avec des plages de mesure plus larges.
La sélection d'une plage insuffisante entraîne une saturation de la sortie dès que
empêchant ainsi le capteur de représenter l'accélération réelle. La saturation induit un écrêtage et corrompt l'intégration inertielle, ce qui dégrade rapidement l'estimation de la vitesse et de la position dans une INS. À l'inverse, la sélection d'une plage excessivement large réduit la sensibilité aux accélérations de faible niveau, diminuant ainsi le rapport signal sur bruit (SNR), en particulier lors de mesures quasi-statiques.
Dynamique dans les applications réelles
La plage de mesure optimale de l'accéléromètre dépend de la dynamique attendue de l'application. L'arpentage de précision, la cartographie mobile et les plateformes marines stabilisées privilégient généralement un faible bruit. Ces systèmes fonctionnent avec des plages modérées, typiquement de ±2 g à ±8 g. Les plateformes à forte dynamique nécessitent des plages plus larges pour éviter la saturation lors de manœuvres agressives. Les exemples incluent les missiles, les munitions rôdeuses, les drones de course, les lanceurs et les systèmes de surveillance des impacts.
En navigation inertielle, la plage de l'accéléromètre ne doit jamais être considérée de manière isolée. Elle doit être évaluée conjointement avec l'instabilité de dérive, la précision du facteur d'échelle et la bande passante. D'autres paramètres critiques incluent l'erreur de rectification des vibrations (VRE), la fréquence d'échantillonnage et la densité de bruit. Une plage sélectionnée de manière appropriée garantit que le capteur reste dans sa région de fonctionnement linéaire. Cela maximise la fidélité des mesures et améliore l'estimation de l'attitude. En fin de compte, cela renforce la précision de l'estime et la robustesse globale de l'INS dans les environnements opérationnels exigeants.
