Entdecken Sie unsere Inertiallösungen ↓



Voreingenommenheit
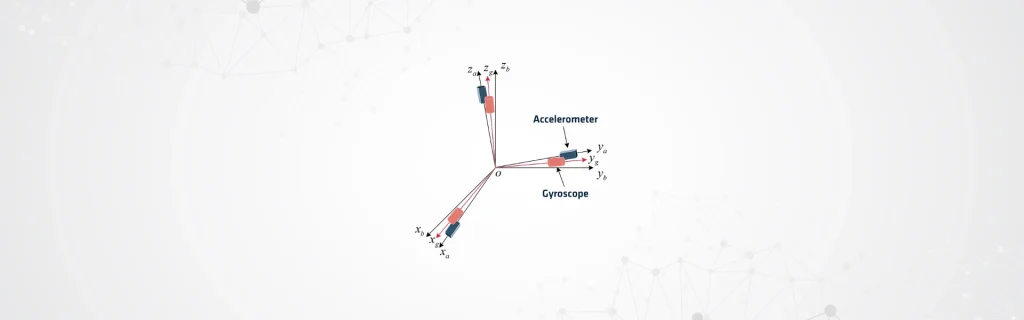
Unter „Bias“ versteht man einen systematischen Fehler bei Sensormessungen, der sich als beständiger Versatz zwischen dem Sensorausgangssignal und der tatsächlichen physikalischen Größe äußert. Er tritt in der Regel in denselben Einheiten auf wie die Messung des Sensors. Gyroskope geben ihre Messwerte in Grad pro Stunde (°/h) oder Radiant pro Sekunde (rad/s) an. Die Messwerte von Beschleunigungssensoren werden in Metern pro Sekunde im Quadrat (m/s²) oder als Vielfache der Erdbeschleunigung (g) angegeben.
Die Abweichung eines Gyroskops äußert sich als konstanter Winkelgeschwindigkeitsversatz, was zu Fehlern bei der Orientierungsschätzung führt, die sich im Laufe der Zeit akkumulieren, selbst wenn der Sensor stationär ist. Die Abweichung eines Beschleunigungssensors zeigt sich in ähnlicher Weise als konstanter Beschleunigungsversatz, der bei Integration über die Zeit zu Geschwindigkeits- und Positionsfehlern führt.
Auswirkungen in konkreten Fällen
In vielen Präzisionsanwendungen variieren diese Messungen und bleiben nicht strikt konstant. Umweltfaktoren wie die Temperatur können ihre Werte beeinflussen. Ingenieure kompensieren diese Schwankungen durch Kalibrierung oder Echtzeitschätzung, um eine genaue Leistung aufrechtzuerhalten.
Im Gegensatz zu zufälligem Rauschen, das um Null herum schwankt, bleibt der Bias systematisch und summiert sich im Laufe der Zeit kontinuierlich auf. Diese Akkumulation macht ihn zu einer kritischen Fehlerquelle in der Trägheitsnavigation.
Integrierte Navigationssysteme wie GNSS-gestützte INS schätzen und korrigieren den Bias aktiv mithilfe von Sensorfusionsalgorithmen. Ingenieure implementieren diese Algorithmen häufig mit Kalman-Filtern oder verwandten Techniken, um eine präzise Navigation und zuverlässige Leistung sicherzustellen.
Mathematisch gesehen kann eine Sensormessung (ym) als Summe aus dem wahren Wert (yt), dem Bias (b) und zufälligem Rauschen (n) dargestellt werden, wobei die Bias-Komponente den deterministischen Teil darstellt, der den langfristigen Drift antreibt.
Gleichung: ym = yt + b + n
Ingenieure müssen kumulative Navigationsfehler durch ordnungsgemäße Identifizierung, Kalibrierung und Kompensation minimieren. Ein sachgemäßes Management gewährleistet eine genaue Positionierung und eine zuverlässige Orientierung im Laufe der Zeit. Dieser Ansatz ist besonders wichtig in GNSS-freien oder hochdynamischen Umgebungen.
Ingenieure können viele verschiedene Parameter in IMUs und INS messen. Dazu gehören In-Run-Bias-Stabilität, Wiederholbarkeit und der Bias über die Temperatur.
