


加速度計の測定範囲
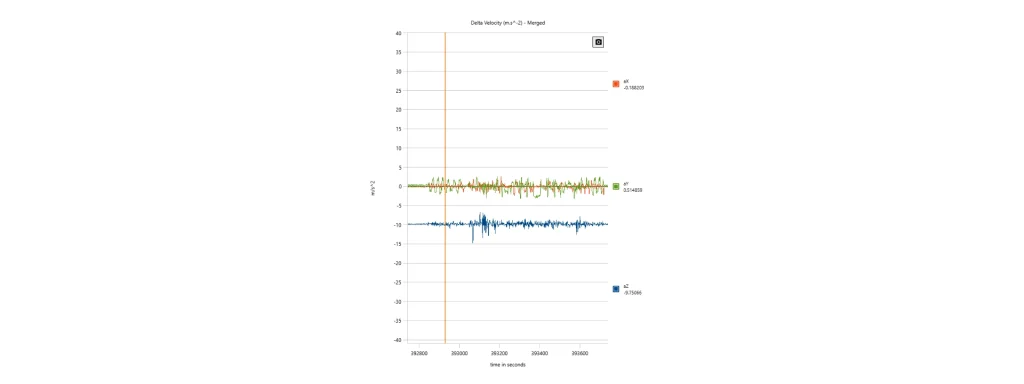
加速度計のレンジは、センサーが飽和することなく正確に捉えることができる最大測定加速度を定義します。メーカーはこのパラメータを、±2 g、±8 g、±16 g、±50 g、±100 gなどの対称的なフルスケール値として指定します(1 g = 9.80665 m/s²)。選択されたレンジは最大入力加速度を決定すると同時に、測定分解能、量子化、およびノイズ性能に直接影響を与えます。
また、加速度計は、アナログ・デジタル・コンバータ(ADC)を使用してプルーフマス(証明質量)の変位をデジタル出力に変換します。NビットADCの場合、理論上の量子化ステップは次のようになります。
ここで は正のフルスケール範囲です。測定範囲を広げると、最下位ビット(LSB)の値が大きくなり、センサーの理論上の分解能が低下します。ただし、現代の 慣性センサー 内部ゲインを適応させることで一定のデジタル解像度を維持するのが一般的ですが、測定レンジが大きくなると、実効ノイズ密度は一般的に増加します。
不適切な範囲を選択すると、以下のいずれの場合にも出力が飽和してしまいます。
センサーが真の加速度を正確に捉えるのを阻害します。飽和が発生するとクリッピングが起き、慣性積分値が破損します。これにより、INSにおける速度および位置の推定精度が急激に低下します。逆に、レンジを過度に大きく設定すると、微小な加速度に対する感度が低下します。これは、特に準静的測定時において、信号対雑音比(SNR)の低下を招きます。
実際のアプリケーションにおける挙動
最適な加速度計の範囲は、アプリケーションに期待される動的特性によって異なります。精密測量、モバイルマッピング、安定化された船舶プラットフォームでは、一般的に低ノイズが優先されます。これらのシステムは、通常±2 gから±8 gの中程度の範囲で動作します。高ダイナミックプラットフォームでは、過酷な機動時の飽和を防ぐために、より広い範囲が必要となります。例としては、ミサイル、待機誘導弾(ロイタリング弾)、レーシングUAV、ローンチビークル、衝撃監視システムなどが挙げられます。
慣性航法において、加速度計の範囲を単独で考慮してはなりません。それは、バイアス不安定性、スケールファクター精度、帯域幅と並行して評価される必要があります。その他の重要なパラメータには、振動整流誤差(VRE)、サンプリング周波数、ノイズ密度が含まれます。適切に選択された範囲により、センサーは線形動作領域内に維持されます。これにより、測定の忠実度が最大化され、姿勢推定が改善されます。最終的に、過酷な運用環境におけるデッドレコニング(自律航法)の精度とINS全体の頑健性が向上します。
