了解我们针对高动态机动操作的解决方案 →
 Stellar-40
 Ellipse-D
 Ekinox Micro
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
加速度计量程
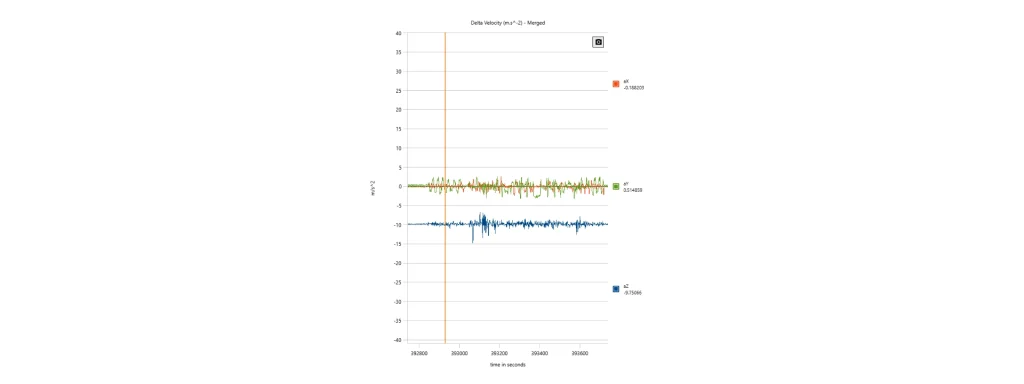
加速度计量程定义了传感器能够准确捕捉而不会饱和的最大可测加速度。制造商将该参数指定为对称的满量程值,例如 ±2 g、±8 g、±16 g、±50 g 或 ±100 g,其中 1 g = 9.80665 m/s²。所选的量程决定了最大输入加速度,同时直接影响测量分辨率、量化和噪声性能。
加速度计使用模数转换器 (ADC) 将惯性质量块的位移转换为数字输出。对于 N 位 ADC,理论量化步长为
其中 是正向满量程范围。增大测量范围会扩大最低有效位(LSB),从而降低传感器的理论分辨率。尽管现代 惯性传感器 通常通过调整内部增益来保持恒定的数字分辨率,而有效噪声密度通常会随着测量范围的增大而增加。
如果选择的量程不足,则每当……时,输出就会饱和
防止传感器反映真实的加速度。饱和会引入削波并破坏惯性积分。这会迅速降低 INS 中的速度和位置估计。相反,选择过大的范围会降低对低水平加速度的灵敏度。这会降低信噪比 (SNR),尤其是在准静态测量期间。
实际应用中的动力学
最佳加速度计量程取决于应用预期的动态特性。精密测绘、移动测绘和稳定海洋平台通常优先考虑低噪声。这些系统在适度量程下运行,通常为 ±2 g 至 ±8 g。高动态平台需要更宽的量程,以防止在激进机动过程中饱和。例如导弹、巡飞弹、竞速无人机、运载火箭和冲击监测系统。
在惯性导航中,绝不能孤立地看待加速度计的量程。必须结合零偏不稳定度、比例因子精度和带宽对其进行评估。其他关键参数包括振动整流误差 (VRE)、采样频率和噪声密度。正确选择量程可确保传感器保持在其线性工作区内。这可最大程度地提高测量保真度并改进姿态估计。最终,它在要求严苛的运营环境中增强了推算定位精度和整体 INS 鲁棒性。
