


Zakres akcelerometru
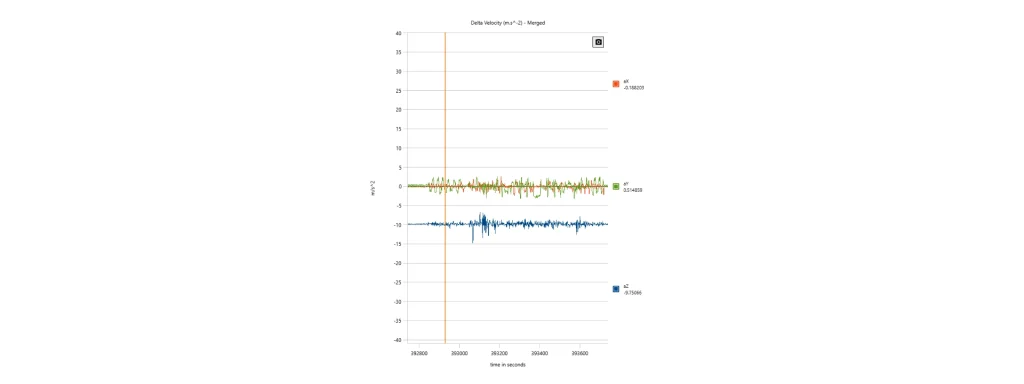
Zakres akcelerometru określa maksymalne mierzalne przyspieszenie, jakie czujnik może dokładnie zarejestrować bez nasycenia. Producenci podają ten parametr jako symetryczną wartość pełnozakresową, taką jak ±2 g, ±8 g, ±16 g, ±50 g lub ±100 g, gdzie 1 g = 9,80665 m/s². Wybrany zakres określa maksymalne przyspieszenie wejściowe, jednocześnie bezpośrednio wpływająć na rozdzielczość pomiaru, kwantyzację oraz poziom szumów.
Przetwornik akcelerometru zamienia przemieszczenie masy sejsmicznej na wyjście cyfrowe za pomocą przetwornika analogowo-cyfrowego (ADC). Dla N-bitowego przetwornika ADC teoretyczny krok kwantyzacji wynosi
gdzie to dodatni zakres pełnej skali. Zwiększenie zakresu pomiarowego powoduje rozszerzenie najmniej znaczącego bitu (LSB), co zmniejsza teoretyczną rozdzielczość czujnika. Chociaż nowoczesne czujniki inercyjne zazwyczaj zachowują stałą rozdzielczość cyfrową poprzez dostosowywanie wewnętrznego wzmocnienia, efektywna gęstość szumu zazwyczaj rośnie wraz z większymi zakresami pomiarowymi.
Wybranie zbyt małego zakresu powoduje nasycenie sygnału wyjściowego za każdym razem, gdy
co uniemożliwia czujnikowi odwzorowanie rzeczywistego przyspieszenia. Nasycenie wprowadza obcięcie (clipping) i zniekształca integrację inercyjną. Szybcko degraduje to estymację prędkości i pozycji w INS. I odwrotnie, wybranie nadmiernie dużego zakresu zmniejsza czułość na przyspieszenia o niskim poziomie. Zmniejsza to stosunek sygnału do szumu (SNR), zwłaszcza podczas pomiarów quasi-statycznych.
Dynamika w rzeczywistych zastosowaniach
Optymalny zakres akcelerometru zależy od oczekiwanej dynamiki aplikacji. Precyzyjne pomiary geodezyjne, mapowanie mobilne i stabilizowane platformy morskie generalnie priorytetowo traktują niski poziom szumów. Systemy te pracują z umiarkowanymi zakresami, zazwyczaj od ±2 g do ±8 g. Platformy o wysokiej dynamice wymagają szerszych zakresów, aby zapobiec nasyceniu podczas agresywnych manewrów. Przykłady obejmują pociski, amunicję krążącą, wyścigowe bezzałogowe statki powietrzne, pojazdy nośne oraz systemy monitorowania uderzeń.
W nawigacji inertialnej zakres akcelerometru nigdy nie powinien być rozpatrywany niezależnie. Należy go oceniać wraz z niestabilnością błędu zerowego (bias), dokładnością współczynnika skalowania i szerokością pasma. Inne krytyczne parametry obejmują błąd prostowania wibracji (VRE), częstotliwość próbkowania oraz gęstość szumów. Odpowiednio wybrany zakres zapewnia, że czujnik pozostaje w swoim liniowym obszarze działania. Maksymalizuje to wierność pomiarów i poprawia estymację orientacji. Ostatecznie zwiększa to dokładność nawigacji zliczeniowej oraz ogólną odporność systemu INS w wymagających środowiskach operacyjnych.
