Autonomer Rennwagen
AMZ hat sich für das leichte und kleine Ellipse-N INS für Bewegung, Gerätesynchronisation und Fahrdynamikanalyse entschieden.
„Wir brauchten ein robustes High-End Inertial Navigation System, das die Aufgabe der Sensorfusion, zum Beispiel mit einem LiDAR, erleichtert.“ | Miguel de la Iglesia Valls, Teammitglied
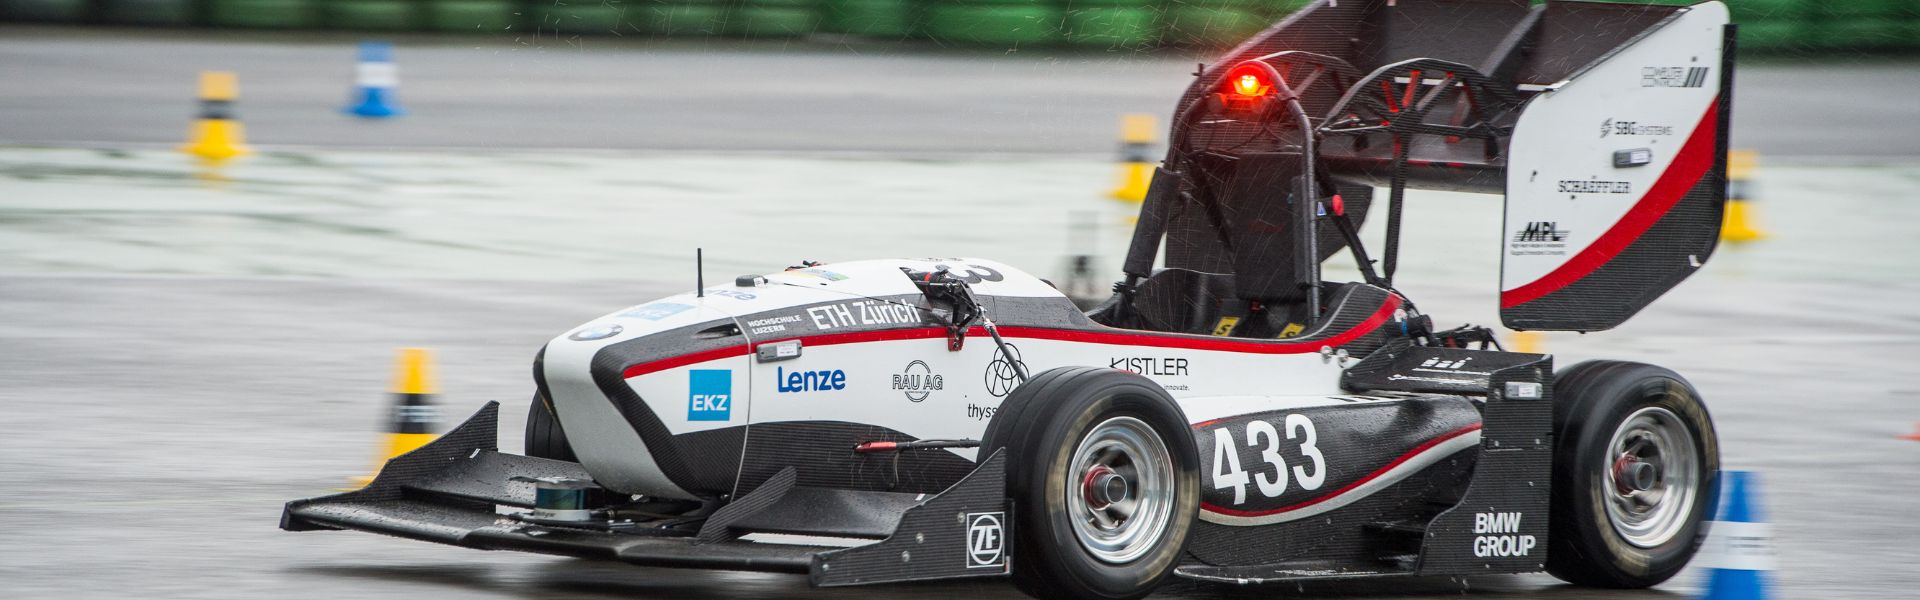
IMU und GPS, Kernkomponenten des autonomen Fahrzeugs
Erstmals führte Formula Student Germany eine treiberlose Kategorie ein, bei der Rennwagen so angepasst werden mussten, dass sie ohne jegliches menschliches Eingreifen fuhren.
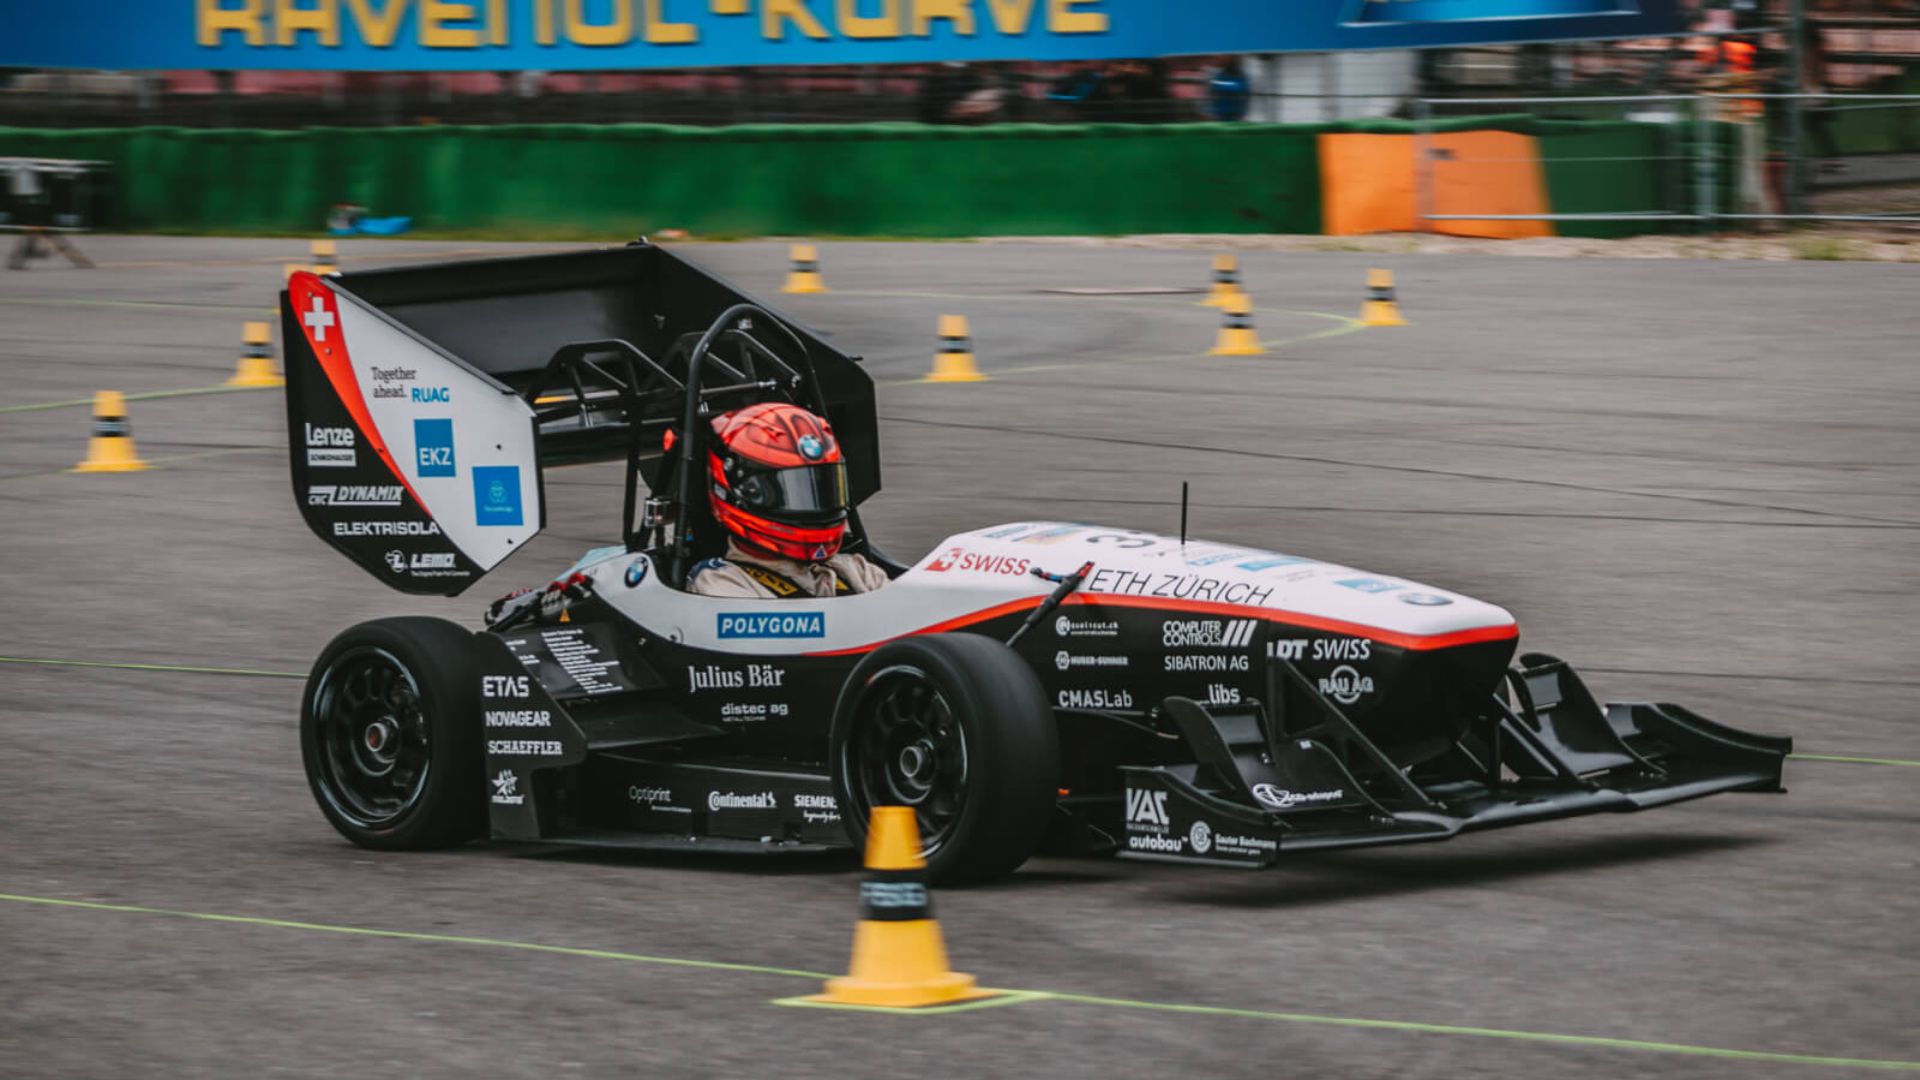
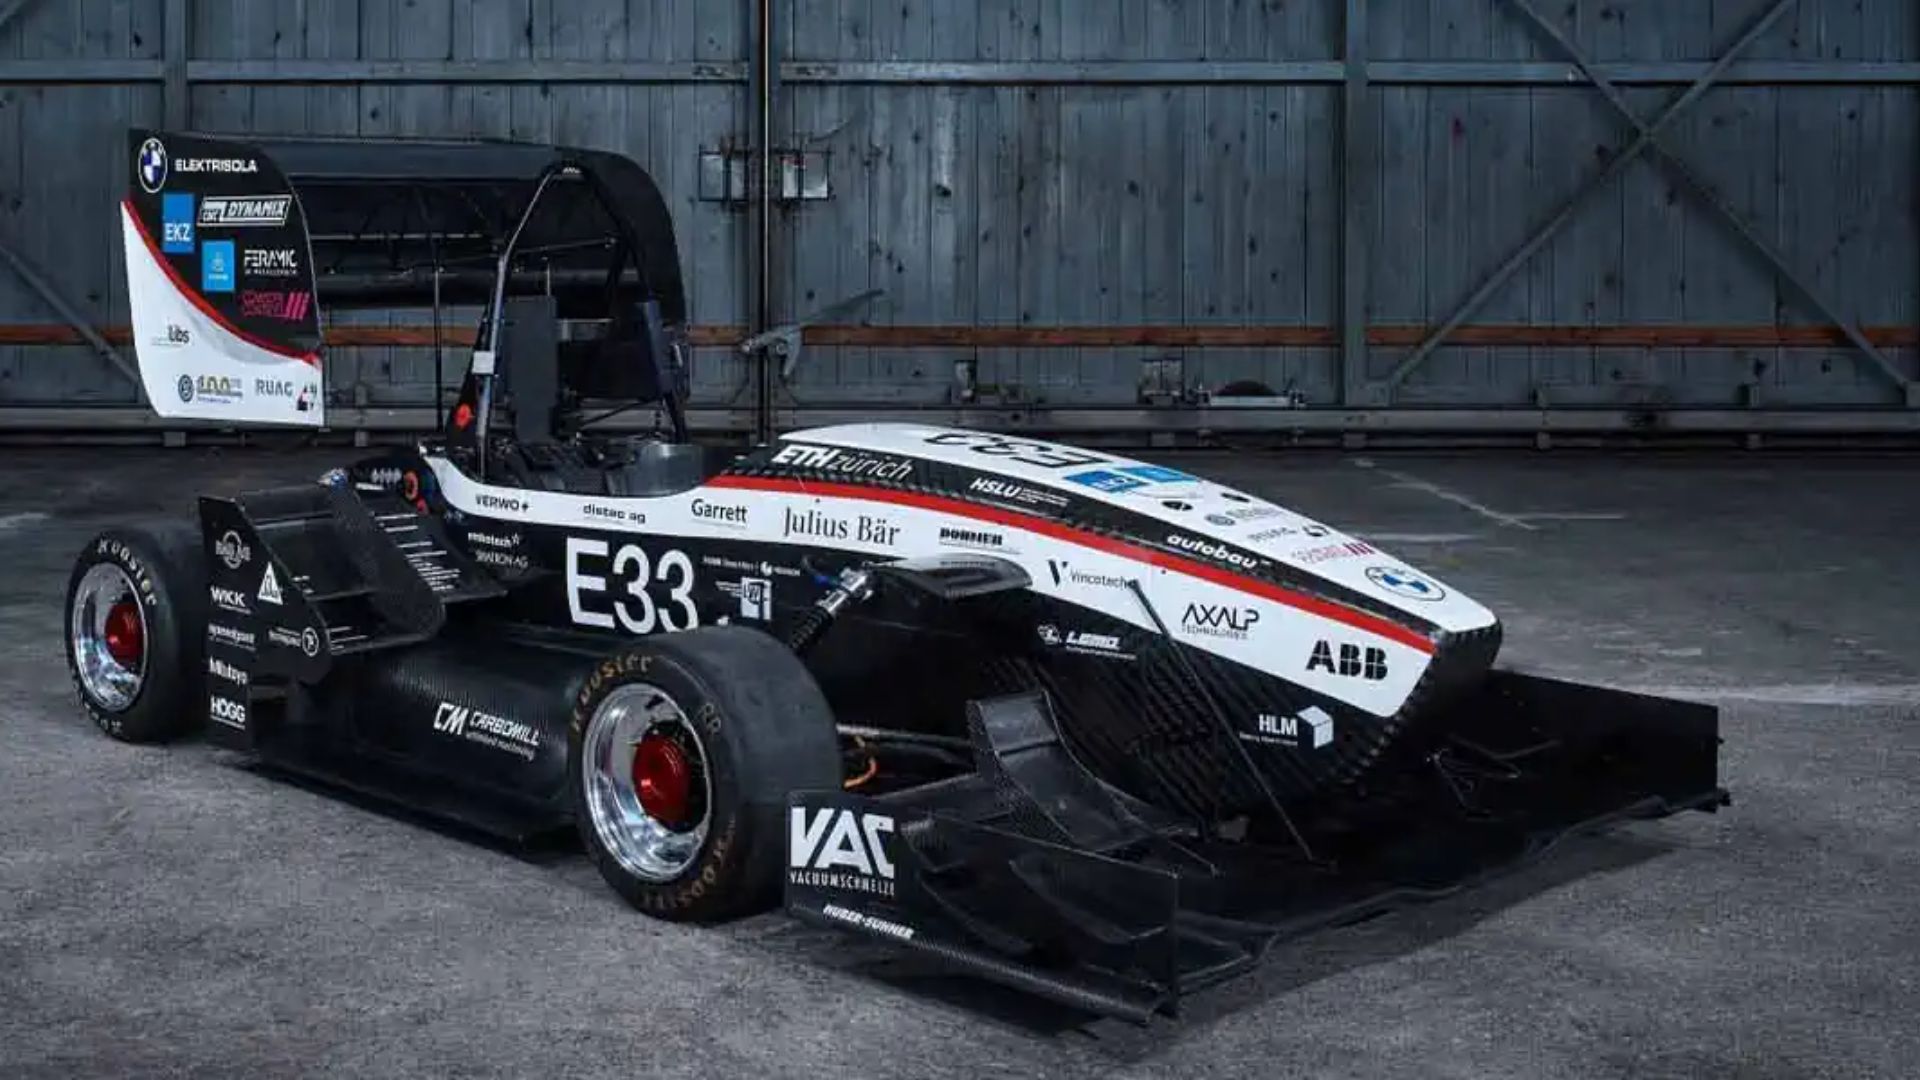
Das AMZ-Team beschloss, sich der Herausforderung zu stellen, und bereitete „flüela“, ihr für den Wettbewerb ab 2015 genutztes Fahrzeug, auf den autonomen Betrieb vor. Bei der Entwicklung eines fahrerlosen Fahrzeugs sind für das AMZ-Team die IMU und das GPS ein zentraler Bestandteil der Sensorik.
Ellipse-N, das von AMZ Racing verwendete INS/GNSS
Leicht und klein – laut dem AMZ-Team ist der Ellipse-N der präziseste seiner Kategorie und am einfachsten anzubinden. Das Team war zudem von der Qualität der ausgegebenen Positionsdaten begeistert. Der Ellipse-N fusioniert Inertialdaten und Positionsinformationen für eine kontinuierliche Trajektorie selbst bei einem GNSS-Ausfall.
Wird unter extrem rauen Bedingungen eingesetzt
Laut dem AMZ-Team war es eine harte Testphase mit sehr heißen Tagen, extrem regnerischen Tagen sowie zahlreichen Vibrationen, Montagen, Demontagen, Ein- und Ausstöpseln. Der Sensor hat nie versagt. Jeder SBG Inertialsensor wird hinsichtlich Dynamik und Temperatur (-40° bis 80°C) kalibriert, um ein konstantes Verhalten unter allen Bedingungen zu gewährleisten.
Erfolg bei AMZ
Das Team konnte Folgendes erreichen:
- Zunächst im Skidpad-Test (Fähigkeit, im stationären Zustand so schnell wie möglich zu wenden)
- zunächst im Trackdrive (Rennen auf einer unbekannten, mit Kegeln markierten Strecke),
- Zweiter in der Beschleunigung (misst die Fähigkeit des Autos, schnell zu beschleunigen).
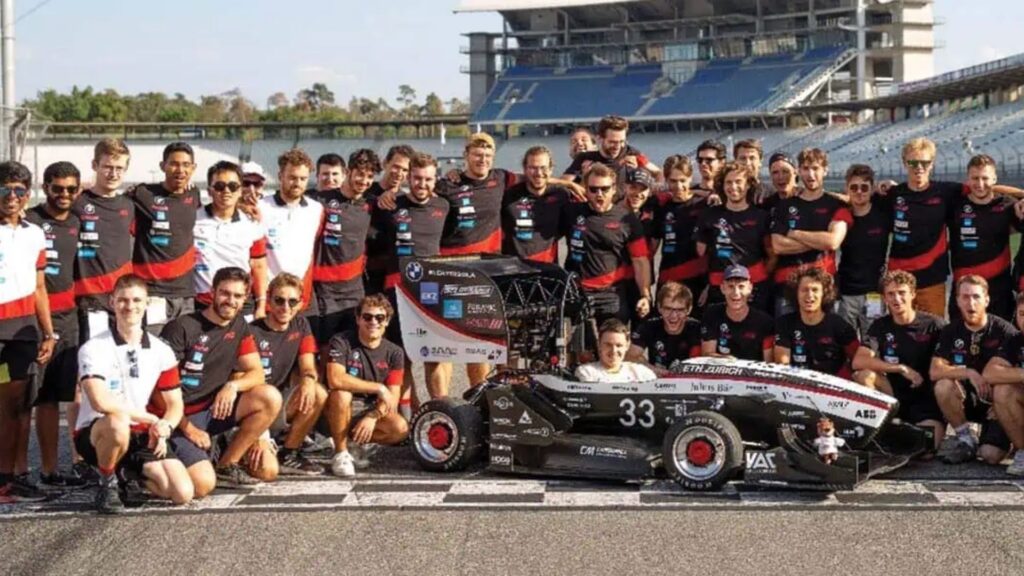
Im Rahmen der Gesamtveranstaltung gab es auch statische Disziplinen, in denen das Team ebenfalls gute Ergebnisse erzielte: den ersten Platz in den Bereichen Konstruktionsentwurf und Kostenkalkulation, den zweiten Platz im Bereich autonomes Design und den dritten Platz bei der Präsentation des Geschäftsplans.
Ellipse-N, das robuste Miniatur-INS/GNSS
Der SBG Ellipse-N bietet 0,1° in Rollen und Neigen (Roll and Pitch), 0,5° GPS-basierten Kurs (Heading) und eine GNSS-Position im Meterbereich (in diesem Fall GPS- + GLONASS-Konstellationen).
„Wir waren begeistert von der Qualität der Gyroskope. Niemand in unserem Team oder an unserer Universität konnte den geringen Drift glauben, den wir verzeichneten“, erklärt Herr De la Iglesia Valls. Das AMZ-Team war zudem von der Qualität der ausgegebenen Positionsdaten fasziniert.
Der Ellipse-N integriert einen GNSS-Empfänger und fusioniert Inertialdaten und Positionsinformationen in Echtzeit für eine kontinuierliche Trajektorie, selbst bei einem GNSS-Ausfall.
Für Landanwendungen wurden zudem zusätzliche Algorithmen entwickelt, um die Leistung und Robustheit der Inertialsensoren noch weiter zu verbessern. Robustheit gehört zu jenen Eigenschaften, die man erst dann schätzt, wenn sie nicht vorhanden sind.
Laut dem AMZ-Team war es eine harte Testphase mit sehr heißen Tagen, extrem regnerischen Tagen sowie zahlreichen Vibrationen, Montagen, Demontagen, Ein- und Ausstöpseln. Der Sensor hat nie versagt.
Diese Zuverlässigkeit ist auch auf die umfangreiche Werkskalibrierung zurückzuführen. Jeder SBG Inertialsensor wird in Bezug auf Dynamik und Temperatur kalibriert; die Offsets der Gyroskope, Beschleunigungsmesser und Magnetometer des Ellipse-N werden von -40° bis 80°C korrigiert und kalibriert, um ein konstantes Verhalten unter allen Bedingungen zu gewährleisten.
Ellipse-N
Das Ellipse-N ist ein kompaktes, leistungsstarkes RTK Inertial Navigation System mit einem integrierten Dual-Band- und Quad-Konstellations-GNSS-Empfänger. Darüber hinaus liefert es Roll-, Nick-, Kurs-, Hebe- und zentimetergenaue GNSS-Positionen.
Der Ellipse-N Sensor eignet sich für dynamische Umgebungen und schwierige GNSS-Bedingungen. Zudem arbeitet er bei weniger dynamischen Anwendungen mit magnetischem Kurs effektiv.

Angebot für Ellipse-N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Worin besteht der Unterschied zwischen AHRS und INS?
Der Hauptunterschied zwischen einem Attitude and Heading Reference System (AHRS) und einem Inertial Navigation System (INS) liegt in ihrer Funktionalität und dem Umfang der bereitgestellten Daten.
Ein AHRS liefert Orientierungsinformationen – genauer gesagt die Lage (Nick-, Rollwinkel) und den Kurs (Gierwinkel) eines Fahrzeugs oder Geräts. Es verwendet typischerweise eine Kombination aus Sensoren wie Gyroskopen, Beschleunigungsmessern und Magnetometern, um die Orientierung zu berechnen und zu stabilisieren. Das AHRS gibt die Winkelposition in drei Achsen (Nick-, Roll- und Gierwinkel) aus, sodass ein System seine Ausrichtung im Raum erfassen kann. Es wird häufig in der Luftfahrt, bei UAVs, in der Robotik und in Schiffssystemen eingesetzt, um genaue Lage- und Kursdaten bereitzustellen, die für die Fahrzeugsteuerung und -stabilisierung unerlässlich sind.
Ein INS liefert nicht nur Lagedaten (wie ein AHRS), sondern verfolgt auch die Position, Geschwindigkeit und Beschleunigung eines Fahrzeugs im Laufe der Zeit. Es nutzt Inertialsensoren, um die Bewegung im 3D-Raum abzuschätzen, ohne auf externe Referenzen wie GNSS angewiesen zu sein. Es kombiniert die in einem AHRS vorhandenen Sensoren (Gyroskope, Beschleunigungsmesser), kann jedoch auch fortschrittlichere Algorithmen für die Positions- und Geschwindigkeitsverfolgung enthalten und wird zur Erhöhung der Genauigkeit häufig mit externen Daten wie GNSS integriert.
Zusammenfassend lässt sich sagen, dass sich das AHRS auf die Orientierung (Lage und Kurs) konzentriert, während das INS eine vollständige Palette von Navigationsdaten einschließlich Position, Geschwindigkeit und Orientierung bereitstellt.
Was ist der Unterschied zwischen IMU und INS?
Der Unterschied zwischen einer Inertial Measurement Unit (IMU) und einem Trägernavigationssystem (INS) liegt in ihrer Funktionalität und Komplexität.
Eine IMU (Trägheitsmesseinheit) liefert Rohdaten zur Linearbeschleunigung und Winkelgeschwindigkeit des Fahrzeugs, gemessen von Beschleunigungsmessern und Gyroskopen. Sie liefert Informationen über Roll-, Nick- und Gierwinkel sowie Bewegungen, berechnet jedoch keine Positions- oder Navigationsdaten. Die IMU ist speziell darauf ausgelegt, wesentliche Daten zu Bewegung und Orientierung für eine externe Verarbeitung zur Bestimmung von Position oder Geschwindigkeit weiterzuleiten.
Andererseits kombiniert ein INS (Trägernavigationssystem) IMU-Daten mit fortschrittlichen Algorithmen, um die Position, Geschwindigkeit und Orientierung eines Fahrzeugs im Laufe der Zeit zu berechnen. Es integriert Navigationsalgorithmen wie die Kalman-Filterung zur Sensorfusion und -integration. Ein INS liefert Echtzeit-Navigationsdaten, einschließlich Position, Geschwindigkeit und Orientierung, ohne auf externe Positionierungssysteme wie GNSS angewiesen zu sein.
Dieses Navigationssystem wird typischerweise in Anwendungen eingesetzt, die umfassende Navigationslösungen erfordern, insbesondere in GNSS-abgedeckten oder -freien Umgebungen wie militärischen UAVs, Schiffen und U-Booten.
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
