Weltrekord im Radfahren gebrochen
Ellipse-N zur Positionierung der offiziellen Chronometerzellen eingesetzt.
„Das beste INS, das wir auf dem Markt finden konnten, war die Ellipse-N von SBG SYSTEMS. Die Ellipse-N musste ein hohes Maß an Genauigkeit für die berechnete Position, die 3D-Geschwindigkeit, Beschleunigungen und Euler-Winkel liefern. Die aufgezeichneten Ergebnisse gaben uns einen detaillierten Einblick in das Verhalten des Fahrrads während der Fahrt.“ | Herr Amerigo, Gründer von Enginova
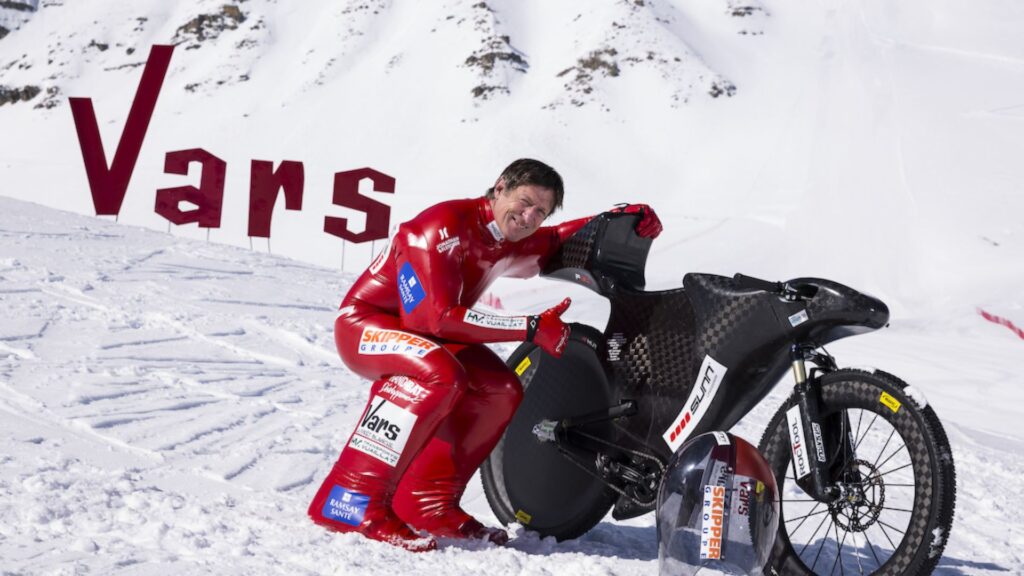
Im Jahr 2000 war Eric Barone der erste Mensch, der von der legendären KL-Piste in Vars (Alpen) startete und mit einer Geschwindigkeit von 222,22 km/h einen Weltrekord aufstellte.
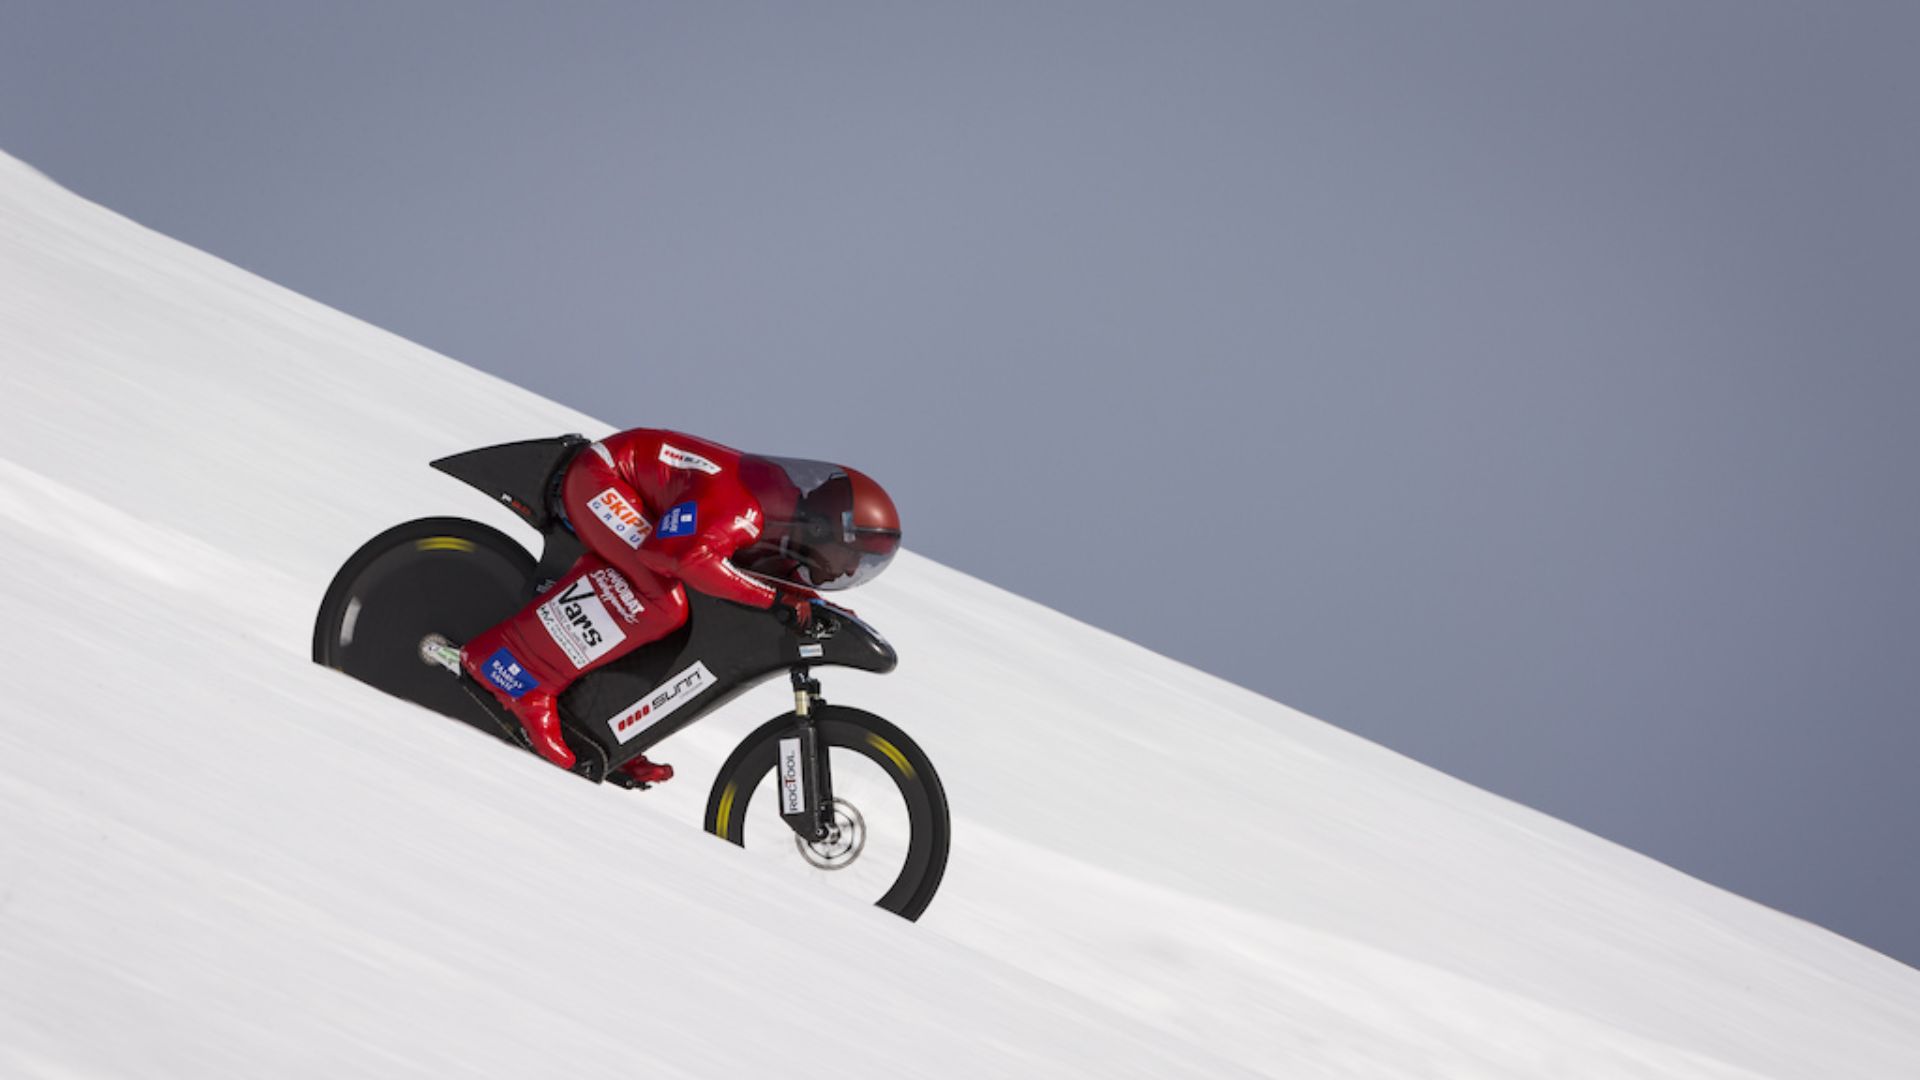
Am 28. März 2015 um 7:30 Uhr morgens brach Eric Barone trotz ungünstiger Wetterbedingungen seinen eigenen Geschwindigkeitsweltrekord auf dem Fahrrad mit 223,30 km/h!
Ein kalter und windiger Tag, um den Geschwindigkeitsweltrekord auf dem Fahrrad zu brechen
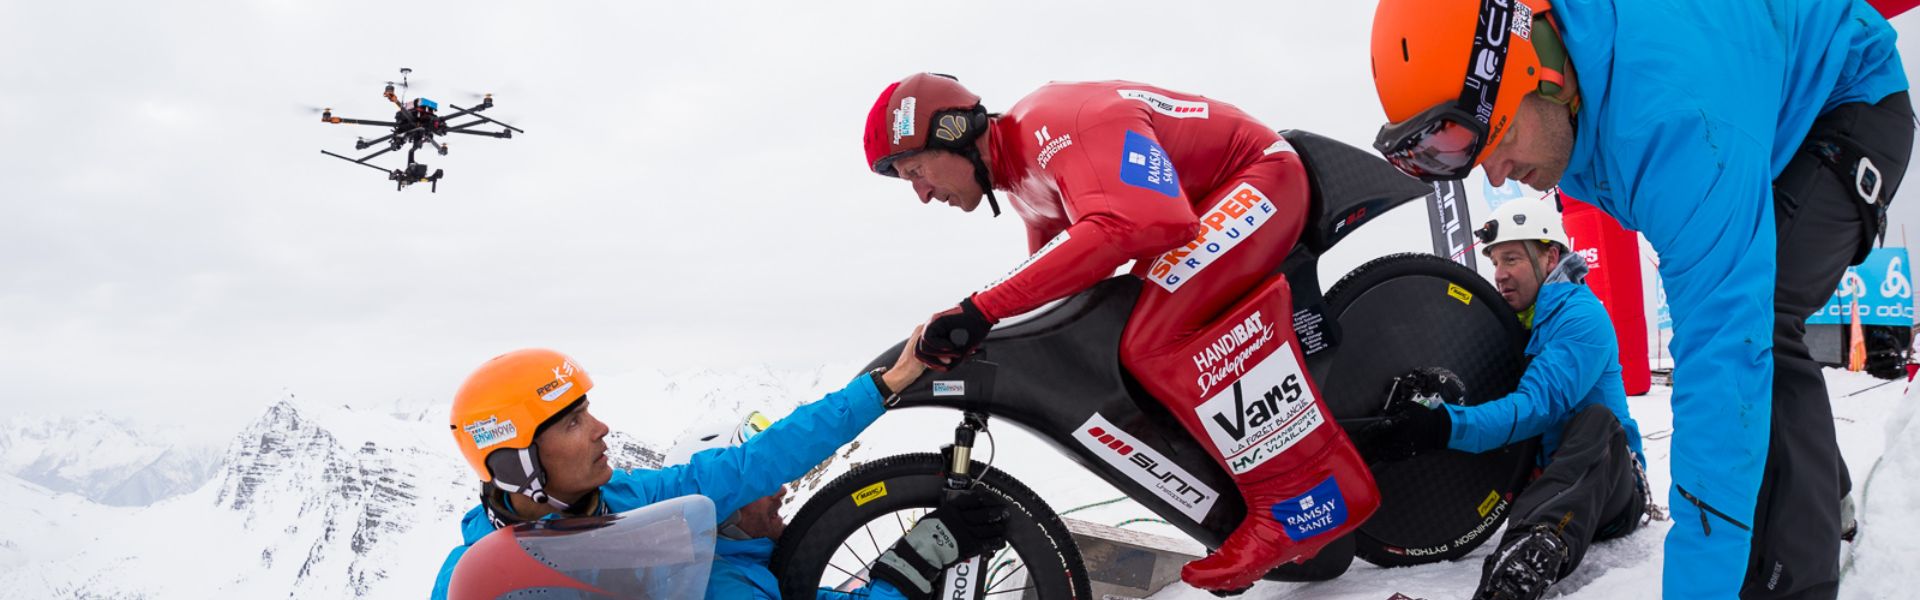
Um 7:30 Uhr macht sich Eric Barone vom Gipfel des berühmten KL-Hangs von Vars namens „Chabrieres“ auf den Weg.
Windböen machen es schwierig, das Fahrrad in der Startposition zu halten. Die gefühlte Temperatur liegt an diesem Samstagmorgen bei -20 °C, als Eric Barone gegen den starken Wind an den Start geht.
Es versteht sich von selbst, dass die Wetterbedingungen alles andere als ideal waren, doch Eric fuhr erfolgreich mit seinem Rad und hielt es den ganzen Weg bis unten in Bewegung.
Auf den letzten 500 m gelang es Eric, seine Fahrlinie zu stabilisieren, das Potenzial seines leistungsstarken, maßgeschneiderten Rads voll auszuschöpfen und seinen eigenen Geschwindigkeitsweltrekord zu brechen: 223,30 km/h.
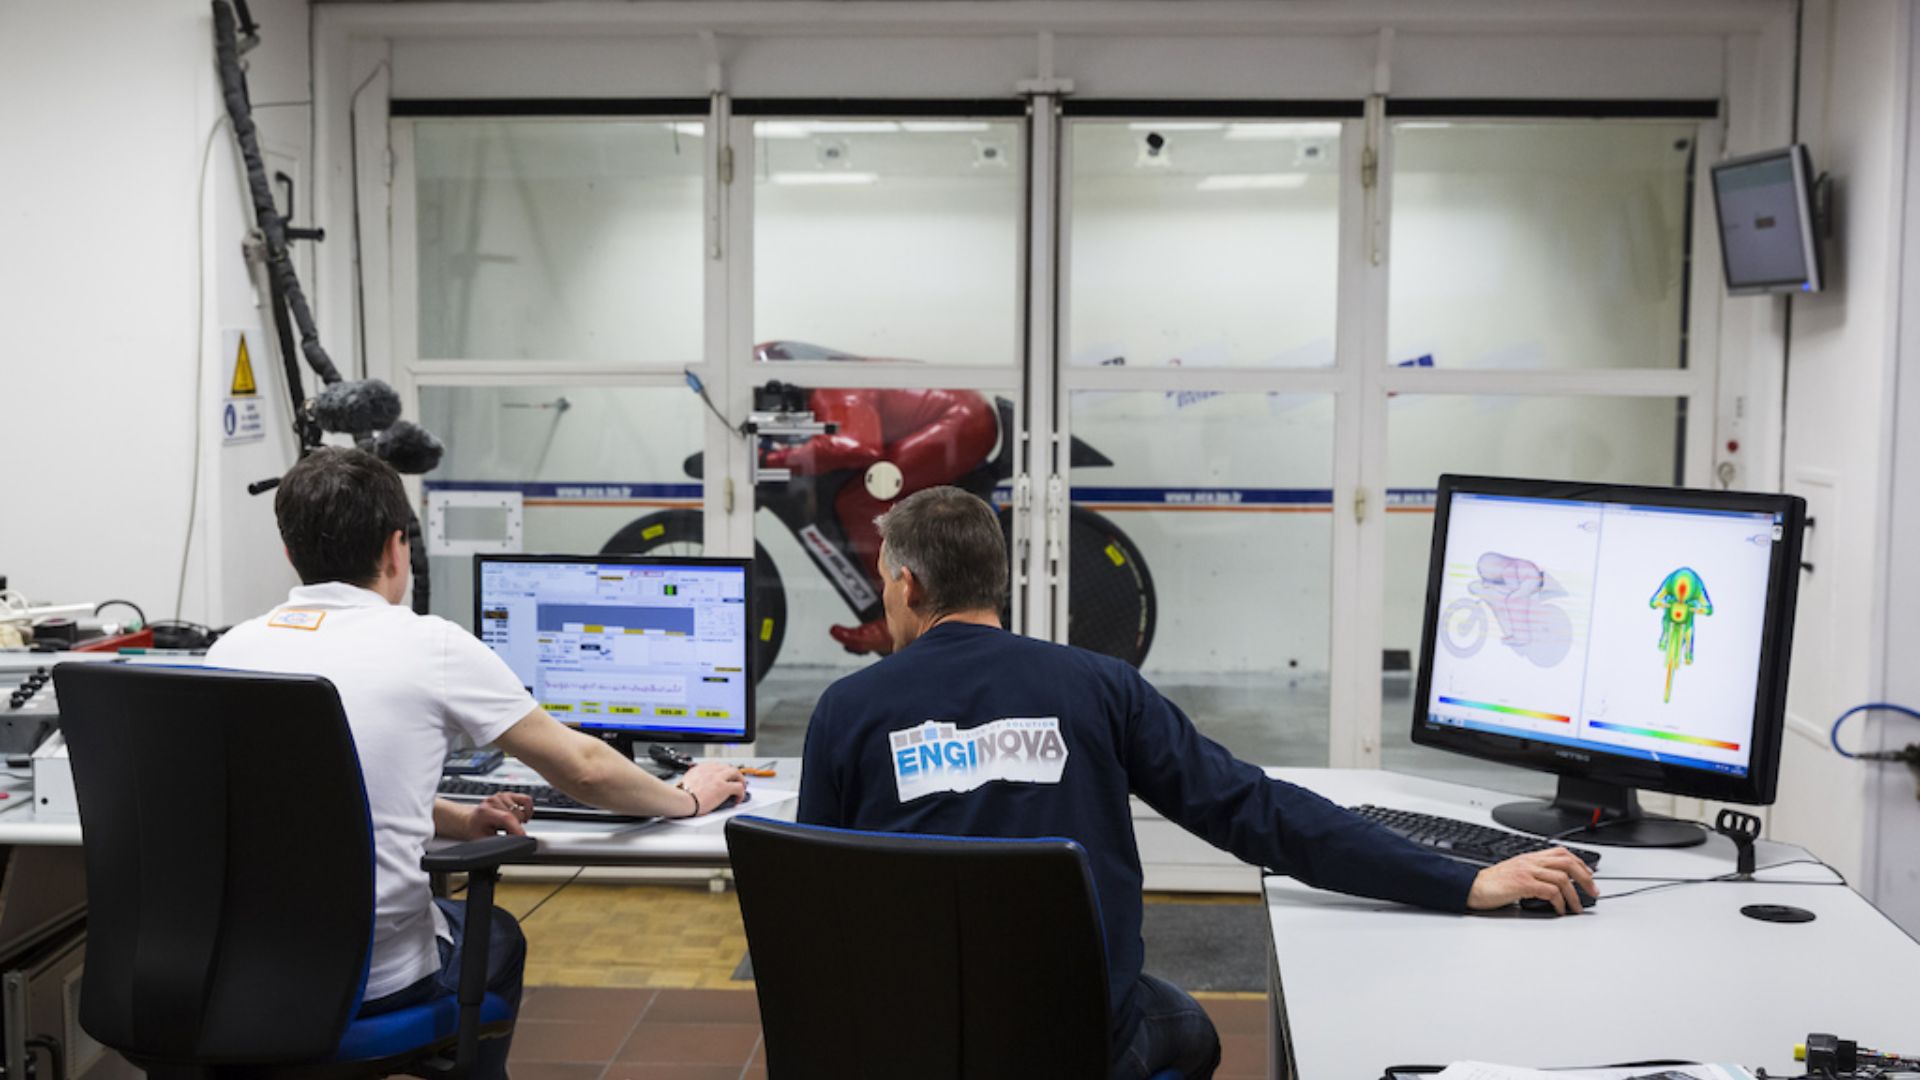
Mit mehr als zwanzig Jahren Erfahrung in der Projektsteuerung und Forschung in der Extremsportbranche (Hochgeschwindigkeitssegeln, Mountainbike, Motorsport usw.) spielte Enginova eine entscheidende Rolle bei dieser Errungenschaft, indem das Unternehmen einen Prototyp mit einem Serienfahrrad kombinierte.
Um die höchstmögliche Geschwindigkeit zu erreichen, basierte die Konstruktion des Fahrradrahmens auf luftfahrttechnischen Theorien, wobei technische Berechnungen durchgeführt, Carbon-Verkleidungen gefertigt und Tests im Windkanal durchgeführt wurden.
Auch die Neigung wurde optimiert, um eine geradlinige Fahrbahn zu gewährleisten.
Ellipse-N zur Positionierung der offiziellen Chronometer-Messzellen
Bei Weltrekordversuchen besteht die Hauptschwierigkeit darin, ohne vollständige Anfahrt zu berechnen, an welchem Punkt Eric seine Höchstgeschwindigkeit erreichen wird. Die Ellipse-N hat diesen kritischen Punkt gelöst.
Die Ellipse-N ist ein miniaturisiertes Trägheitsnavigationssystem mit integriertem GNSS-Empfänger. Auf dem Fahrrad montiert, lieferte sie das genaue Fahrzeugverhalten bei niedrigeren Geschwindigkeiten, beginnend bei etwa 180 km/h in der Streckenmitte. Darüber hinaus nutzten die Ingenieure diese Ergebnisse, um die Software des Geschwindigkeitssimulators zu vergleichen und zu verfeinern.
Aus diesen Aufzeichnungen bei „niedriger Geschwindigkeit“ extrapolierten die ENGINOVA-Ingenieure, wo die Höchstgeschwindigkeit auftreten würde. Schließlich platzierten sie die offiziellen Messzellen im Abstand von 100 Metern an der exakten Position.

“Während dieses langfristig erfolgreichen Projekts haben die Forschungs- und Supportingenieure von SBG Systems ein hohes Maß an Engagement gezeigt, indem sie uns halfen, unsere Überwachungs-Messkette abzustimmen und die Ergebnisse zu analysieren. Diese Teamarbeit hat uns sehr geholfen, unser letztendliches Ziel zu erreichen. Eine hervorragende Arbeit!” | Mr. Amerigo, Enginova
Ellipse-N, das beste INS für derartig raue Bedingungen
Das beste INS, das wir auf dem Markt finden konnten, war die Ellipse-N von SBG Systems. Die Ellipse-N musste ein hohes Maß an Genauigkeit für die berechnete Position, die 3D-Geschwindigkeit, Beschleunigungen und Euler-Winkel liefern. Die aufgezeichneten Ergebnisse gaben uns einen detaillierten Einblick in das Verhalten des Fahrrads während der Fahrt.
Die sbgCenter Software half uns dabei, diese aufgezeichneten Informationen mit den während der Fahrt aufgenommenen Hochfrequenzbildern zu vergleichen. Eine erstaunliche und sehr effiziente Kombination!“, erklärt Herr Amerigo, Gründer von Enginova.
Ein weiterer entscheidender Punkt bei der Wahl von Enginova war die IP-Schutzart und der Betriebstemperaturbereich, was beim Arbeiten in 2.700 m Höhe von entscheidender Bedeutung ist. Mit ihrem IP68-Gehäuse und der Temperaturkalibrierung von –40 bis +85 °C übertraf die Ellipse-N die Anforderungen und funktionierte unter diesen rauen Bedingungen perfekt.
Ellipse-N
Das Ellipse-N ist ein kompaktes und leistungsstarkes RTK-Trägheitsnavigationssystem (INS) mit integriertem Dual-Band- und Quad-Konstellations-GNSS-Empfänger. Es liefert Roll-, Nick-, Gier- und Hebewegungen sowie eine zentimetergenaue GNSS-Position.
Der Ellipse-N Sensor eignet sich am besten für dynamische Umgebungen und schwierige GNSS-Bedingungen, kann aber mit einem magnetischen Kurs auch in Anwendungen mit geringerer Dynamik eingesetzt werden.

Angebot für Ellipse-N anfordern
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich! Hier finden Sie Antworten auf die häufigsten Fragen zu den von uns vorgestellten Anwendungen. Sollten Sie nicht fündig werden, können Sie sich gerne direkt an uns wenden!
Was ist der Unterschied zwischen GNSS und GPS?
GNSS steht für Global Navigation Satellite System und GPS für Global Positioning System. Diese Begriffe werden oft synonym verwendet, aber sie beziehen sich auf unterschiedliche Konzepte innerhalb satellitengestützter Navigationssysteme.
GNSS ist ein Sammelbegriff für alle Satellitennavigationssysteme, während GPS sich speziell auf das US-amerikanische System bezieht. GNSS umfasst mehrere Systeme, die eine umfassendere globale Abdeckung bieten, wobei GPS nur eines dieser Systeme ist.
Durch die Integration von Daten aus mehreren Systemen bietet GNSS eine verbesserte Genauigkeit und Zuverlässigkeit, während GPS allein je nach Satellitenverfügbarkeit und Umgebungsbedingungen Einschränkungen aufweisen kann.
Was ist GNSS-Post-Processing?
GNSS-Post-Processing, oder auch PPK, ist ein Verfahren, bei dem die auf einem GNSS-Empfänger aufgezeichneten Rohdaten nach der Datenerfassung ausgewertet werden. Sie können mit anderen GNSS-Messdatenquellen kombiniert werden, um selbst in anspruchsvollsten Umgebungen die vollständigste und präziseste kinematische Trajektorie für diesen GNSS-Empfänger zu ermitteln.
Bei diesen anderen Quellen kann es sich um eine lokale GNSS-Basisstation am oder in der Nähe des Datenerfassungsprojekts handeln oder um bestehende Referenzstationen (CORS – Continuously Operating Reference Stations), wie sie typischerweise von Behörden und/oder kommerziellen CORS-Netzwerkanbietern bereitgestellt werden.
Eine Post-Processing Kinematic (PPK)-Software kann frei verfügbare GNSS-Satelliten-Umlaufbahn- und Taktinformationen nutzen, um die Genauigkeit weiter zu verbessern. PPK ermöglicht die präzise Bestimmung des Standorts einer lokalen GNSS-Basisstation in einem absoluten globalen Koordinatenreferenzrahmen-Datum, das verwendet wird.
Die PPK-Software kann zudem komplexe Transformationen zwischen verschiedenen Koordinatenreferenzsystemen zur Unterstützung von Ingenieurprojekten durchführen.
Mit anderen Worten: Es ermöglicht den Zugriff auf Korrekturen, erhöht die Genauigkeit des Projekts und kann sogar Datenverluste oder Fehler, die während der Vermessung oder der Installation nach dem Einsatz entstanden sind, beheben.
Was ist die präzise Punktpositionierung?
Precise Point Positioning (PPP) ist eine Satellitennavigationstechnik, die eine hochpräzise Positionierung durch die Korrektur von Satellitensignalfehlern ermöglicht. Im Gegensatz zu herkömmlichen GNSS-Verfahren, die häufig auf bodengestützte Referenzstationen angewiesen sind (wie bei RTK), nutzt PPP globale Satellitendaten und fortschrittliche Algorithmen, um genaue Standortinformationen bereitzustellen.
PPP funktioniert weltweit ohne die Notwendigkeit lokaler Referenzstationen. Damit eignet sich das Verfahren für Anwendungen in abgelegenen oder schwierigen Umgebungen, in denen keine Bodeninfrastruktur vorhanden ist. Durch die Verwendung präziser Satellitenbahn- und -uhrdaten sowie Korrekturen für atmosphärische Effekte und Mehrwegeausbreitung minimiert PPP typische GNSS-Fehler und kann eine zentimetergenaue Positionierung erreichen.
Während PPP für die Nachverarbeitung von Positionierungsdaten eingesetzt werden kann, die die Analyse gesammelter Daten im Nachhinein umfasst, kann es auch Echtzeit-Positionierungslösungen bereitstellen. Echtzeit-PPP (RTPPP) ist zunehmend verfügbar, was es Benutzern ermöglicht, Korrekturen zu empfangen und ihre Position in Echtzeit zu bestimmen.
