Em um cenário cotidiano, a precisão do Sistema Global de Navegação por Satélite (GNSS) autônomo é mais do que suficiente para ajudar alguém a se orientar, mas muitas aplicações exigem maior precisão. Muitas tecnologias de correções diferenciais foram desenvolvidas para melhorar a precisão do GNSS para a faixa de 1 cm, viabilizando uma ampla gama de novas aplicações.
Para alcançar tal precisão, é necessário prestar atenção ao sistema de referência utilizado nos cálculos e nos resultados de posicionamento, um tema abordado em “Geodesia e Transformações de Sistemas de Referência”, que está além do escopo deste artigo.
Correções GNSS
A melhoria da precisão do GNSS depende da correção de vários erros.
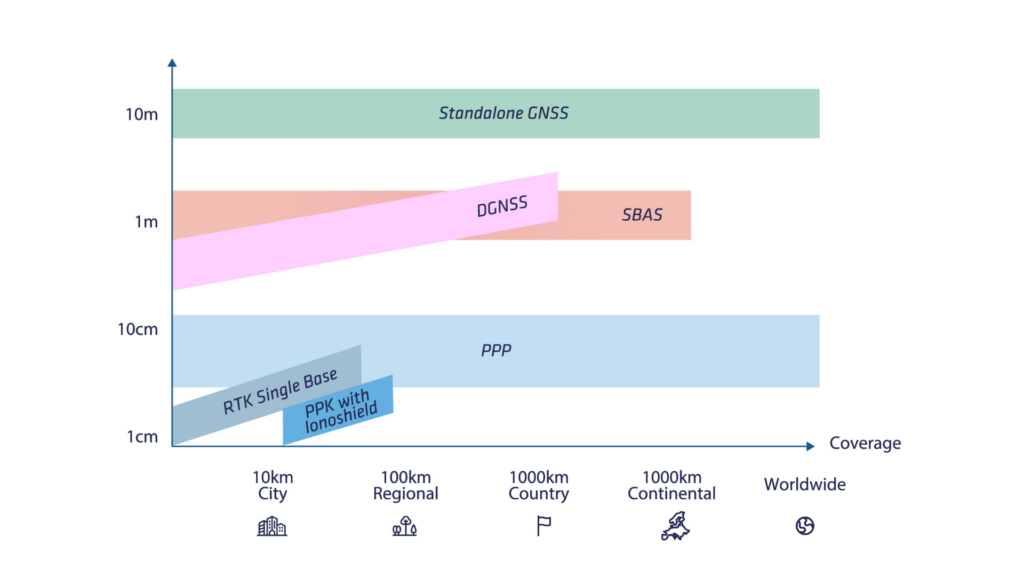
Existem vários tipos de correções que oferecem diferentes níveis de cobertura e desempenho.
As principais estão detalhadas na tabela abaixo. Neste artigo, abordaremos os conceitos básicos das correções mais comuns: uma breve explicação do DGNSS, seguida por explicações detalhadas de SBAS e RTK, além de descrever os benefícios do PPK.
O próximo artigo desta série abordará o Ionoshield e o PPP com mais detalhes.
GNSS Diferencial (DGNSS)
O DGNSS tradicional baseado em código parte de um princípio simples: assume-se que os erros de satélite e os erros atmosféricos locais sejam os mesmos em pequenas áreas. Um par de receptores GPS pode então ser usado para cancelar os erros atmosféricos (ionosféricos e troposféricos) e de satélite, melhorando assim o desempenho de navegação.
Nesse modo de operação, um receptor GNSS de estação base é instalado a poucos quilômetros do alcance operacional do receptor GNSS do rover. A estação base transmite um conjunto de correções para o receptor do rover usando um modem RF ou GSM. O receptor do rover pode então usar essas correções para calcular uma posição diferencial (em relação à estação base).
Esta técnica pode melhorar a precisão da navegação para o nível submétrico, mas agora está obsoleta, pois o RTK tornou-se o padrão para posicionamento de alta precisão.
SBAS (Satellite Based Augmentation System)
O SBAS foi desenvolvido para permitir a navegação segura de aeronaves civis. Desde então, tem sido utilizado em muitas outras aplicações para o usuário final que exigem maior precisão do que um receptor GNSS autônomo.
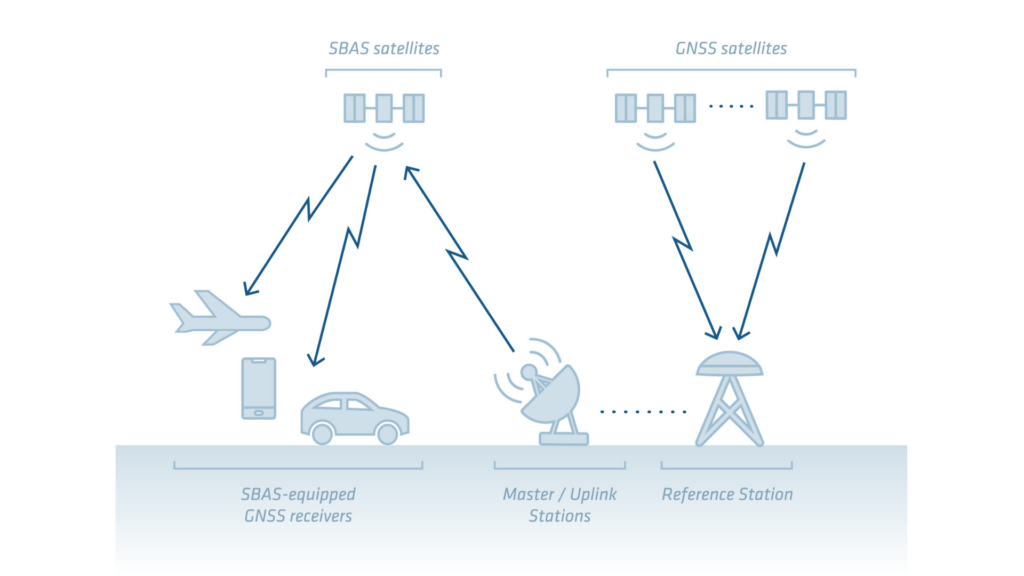
O conceito do SBAS é utilizar uma rede de estações de referência para calcular correções que podem melhorar o desempenho do GPS em uma ampla área (cobertura continental).
Essas correções são então transmitidas por satélites geoestacionários SBAS dedicados. Os receptores GNSS modernos podem rastrear essas correções diretamente por meio de sua antena GNSS regular e usá-las em seu motor de posicionamento, como o SBAS, que entrega uma precisão de 1 metro.
O principal objetivo de todas as constelações SBAS não é atingir a precisão máxima, mas permitir que o GNSS alcance a precisão mínima para a aplicação pretendida (navegação e pouso de aeronaves), com um conceito adicional de integridade (medição precisa do erro de posição).
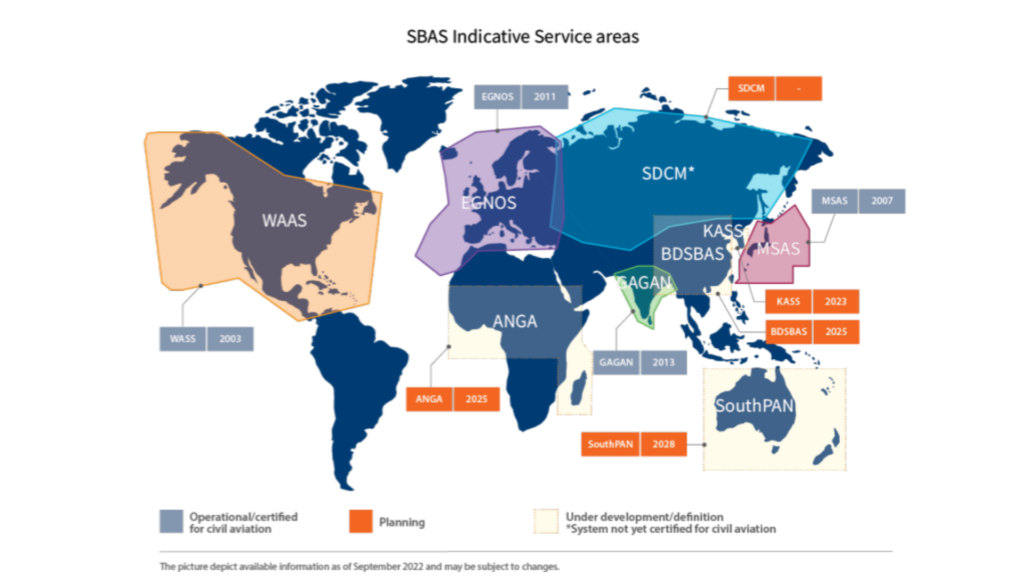
Os SBAS atualmente em uso incluem:
- WAAS para os países do norte da América
- EGNOS para a Europa
- GAGAN pela Índia
- MSAS para o Japão
No entanto, a maioria dos SBAS atuais fornece apenas correções para a constelação GPS, tornando-os subótimos para navegação terrestre. Futuras soluções SBAS (ex: EGNOS V2) fornecerão correções de constelação múltipla.
A tecnologia por trás do SBAS
As várias soluções SBAS utilizam a mesma tecnologia subjacente para fornecer correções. Elas fornecem correções para:
- Erros de relógio do satélite
- Desvios de órbita do satélite
- Erros atmosféricos
O SBAS também fornece informações de integridade dos satélites que podem ser usadas para rejeitar dados de satélites com mau funcionamento.
Correções atmosféricas também são calculadas utilizando a rede de estações base para fornecer um padrão dos erros atmosféricos. O valor do erro transferido corresponde ao atraso vertical introduzido pela atmosfera em pontos específicos chamados IGP (Ionospheric Grid Points). O receptor pode então corrigir o atraso para os diferentes sinais de cada satélite.
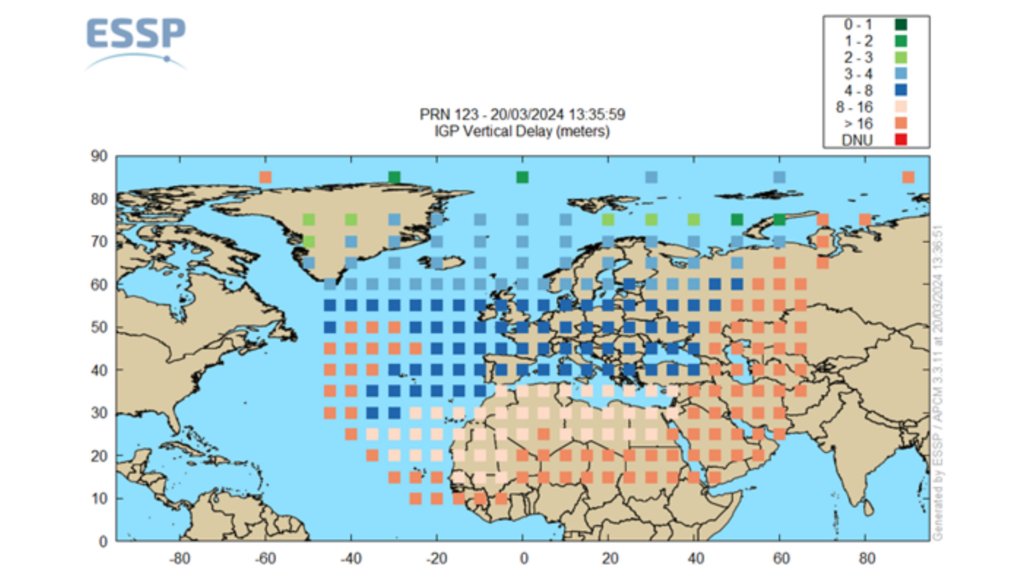
Usando as informações fornecidas pelo SBAS, o receptor pode corrigir erros na medição baseada em pseudorrange, melhorando a precisão da posição para aproximadamente 1,2 m RMS na horizontal e 1,6 m RMS na vertical. Esta é uma melhoria significativa em relação ao GNSS autônomo, especialmente para o componente vertical.
Real Time Kinematic (RTK) e Post-Processed Kinematic (PPK)
A tecnologia RTK foi introduzida pela primeira vez para aplicações de agrimensura em meados da década de 1990. Assim como o sistema tradicional Differential Global Positioning System (DGPS), o RTK depende de uma estação base posicionada com precisão e de receptores GNSS móveis (rover).
Duas etapas fundamentais de cálculo permitem o posicionamento com precisão centimétrica:
- Diferença dupla
- Medição da fase da portadora e resolução de ambiguidades
Diferença dupla
O DGPS geralmente utiliza apenas medidas de código e diferença simples.
Por outro lado, o RTK adiciona medidas de fase e utiliza uma abordagem de “dupla diferença”. Nesse método, as medidas da base são subtraídas das medidas do rover, e todas as medidas dos satélites de navegação são subtraídas de um satélite pivô.
Essa abordagem pode compensar todos os erros induzidos por satélites, erros induzidos por receptores, bem como os erros atmosféricos que são considerados constantes nas proximidades da estação base.
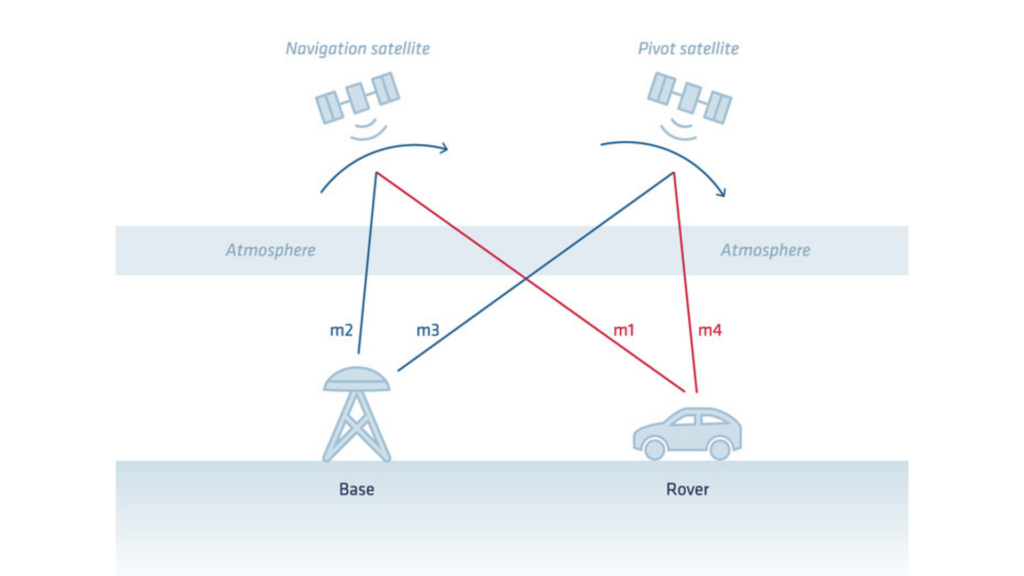
A partir deste cálculo, obtemos:
- A posição do rover (latitude/longitude/altitude) no sistema de referência da estação base
- A era do rover
A distância entre a estação base e o rover é chamada de linha de base (baseline) e é um fator chave no RTK. À medida que a linha de base aumenta, o orçamento de erro aumenta marginalmente porque os erros atmosféricos comuns e os erros de órbita de satélite comuns não são completamente cancelados. Este é o típico "+1 ppm" visto nas especificações de precisão de posição do RTK.
Medição da fase da portadora e resolução de ambiguidades
A medição da fase da portadora, introduzida em nosso artigo anterior, é necessária para reduzir os erros ao nível do centímetro.
O desafio com as medições da fase da portadora é que elas são inerentemente ambíguas (ou incompletas). Há um número inteiro de ciclos da fase da portadora faltando na medição. Essa parte ausente também é conhecida como “ambiguidade”.
O processo de posicionamento Real-Time Kinematic (RTK) começa estimando essas ambiguidades. Esse processo também é conhecido como modo “RTK Float”. Nesse modo, as ambiguidades convergem lentamente, mas não são valores inteiros. Isso permite que o receptor suavize a posição e alcance uma precisão de aproximadamente nível de decímetro.
Para atingir a máxima precisão e robustez, o próximo passo é identificar o valor inteiro para cada uma dessas ambiguidades em tempo real. Esse processo é chamado de resolução de ambiguidade inteira.
O resultado da resolução de ambiguidade maximiza a precisão RTK e proporciona maior robustez. Isso é comumente referido como modo “RTK Fixed”.
Se o rastreamento de fase para um satélite específico for interrompido, ocorre um evento de ‘cycle slip’ e a ambiguidade inteira para esse satélite deve ser resolvida novamente. Por essa razão, muitos cycle slips (e especialmente cycle slips em todos os satélites ao mesmo tempo) têm um efeito negativo no desempenho do RTK. Uma boa antena, seu posicionamento e um ambiente de RF limpo são essenciais para limitar esses eventos.
Cinética de pós-processamento
Como vimos, o RTK é a aplicação dessas correções "em tempo real", o que significa que o rover deve ter uma conexão de link de dados com a estação base para calcular o processamento RTK em campo.
Algumas aplicações não precisam da trajetória em tempo real, mas podem se beneficiar de uma maior precisão ou de uma configuração mais simples. O Post Processing Kinematic (PPK) pode atender a essas necessidades. Com o PPK, o rover coleta seus próprios dados brutos de GNSS durante a coleta de dados, sem receber correções em tempo real. Posteriormente, esses dados são pós-processados usando informações precisas de uma estação base ou de uma rede de estações de referência.
O PPK oferece maior flexibilidade na coleta de dados, pois não depende de correções em tempo real. É frequentemente utilizado em cenários onde a comunicação em tempo real é difícil ou desnecessária, como mapeamento aéreo, levantamentos com drones ou pesquisas científicas.
Vantagens do uso de PPK para correções diferenciais.
O PPK oferece os seguintes principais benefícios ao processar GNSS:
- Fluxo de trabalho de campo aprimorado: um custo importante de uma missão baseada em RTK é garantir que haja uma estação base nas proximidades, configurar uma estação base se necessário, garantir uma conexão de dados confiável, etc. O Qinertia possui um grande número de redes CORS integradas e acesso direto a redes de terceiros. Isso elimina a complexidade de garantir a disponibilidade de uma base e configurar uma conexão de dados confiável.
- Controle de qualidade aprimorado: Muitos indicadores de qualidade ajudam a avaliar o desempenho real de um processamento. Isso inclui estatísticas avançadas, separação (diferença entre a posição/atitude calculada durante o processamento direto e reverso), bem como indicadores de sinais GNSS.
- Desempenho geral aprimorado: A resolução de ambiguidades no RTK pode levar algum tempo (de alguns segundos a alguns minutos, dependendo da distância até a estação base e das condições atmosféricas). Isso pode ser significativo no início de uma aquisição ou em condições desafiadoras de GNSS. O PPK mitiga esses efeitos processando nasdireções direta e reversa para maximizar a taxa de correção (fix rate). O desempenho também pode ser aprimorado usando algoritmos mais avançados ou utilizando efemérides precisas de satélites.
