Otimização de observações de alta precisão das condições de vento
” A qualidade e o desempenho excepcionais do INS Ellipse-D da SBG Systems nos dão a confiança de medições confiáveis em condições desafiadoras. Além disso, o suporte excepcional e o profissionalismo de suas equipes de vendas e suporte têm sido de grande ajuda.” | Jun-ichi Furumoto, Presidente, Diretor Representante e CEO
Visão geral do negócio
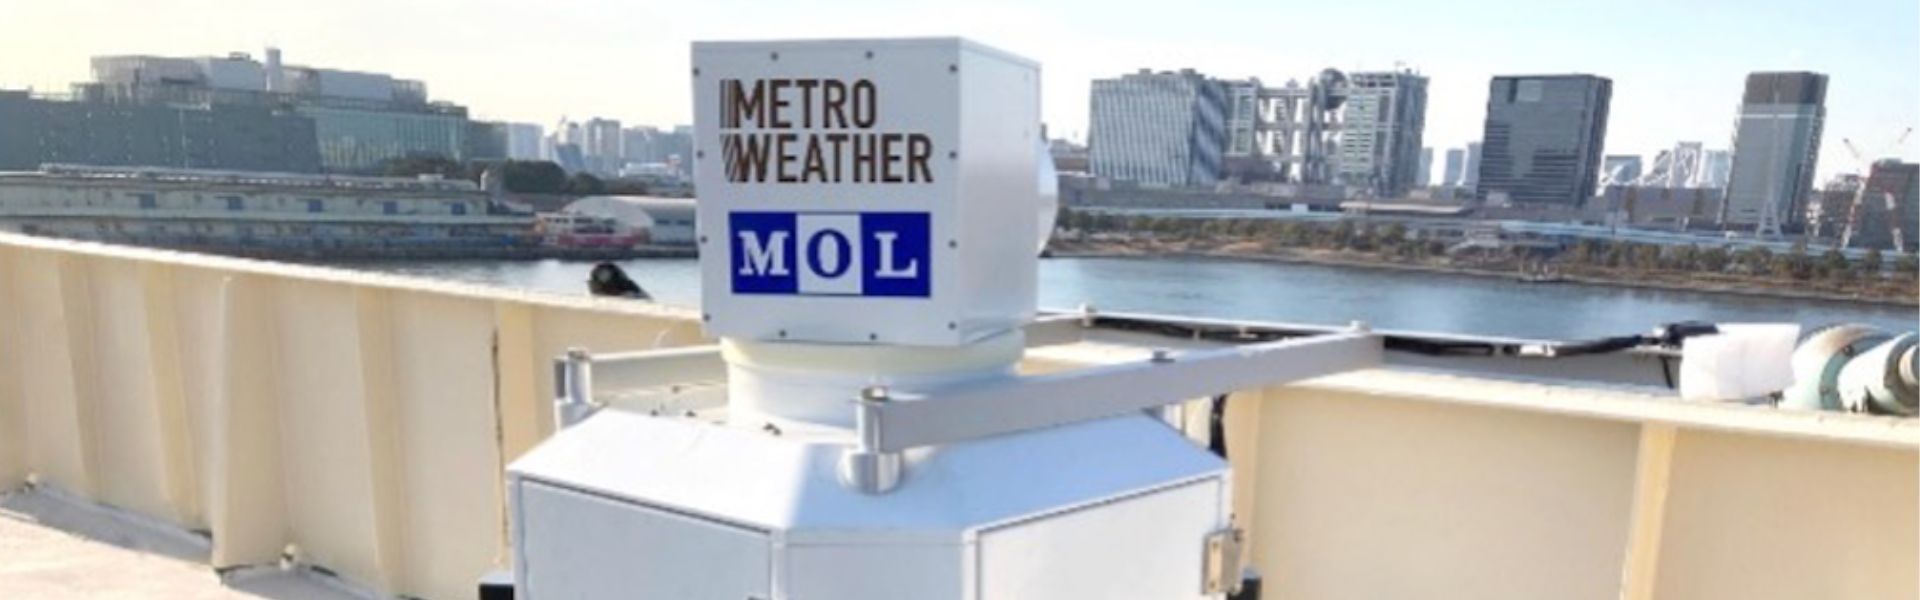
A Metro Weather é especializada na observação de alta precisão das condições do vento usando tecnologia de sensoriamento remoto, simulação preditiva das condições do vento e detecção e reconhecimento de drones não identificados. Seu principal produto, um LiDAR Doppler de ultra-alta resolução, fornece medições precisas da velocidade e direção do vento, essenciais para prever riscos meteorológicos e aumentar a segurança.
Produto e princípio de funcionamento da Metro Weather
A Metro Weather fornece “observação de condições de vento de alta precisão” utilizando seu LiDAR Doppler de ultra-alta resolução. Essa tecnologia avançada utiliza o efeito Doppler, um fenômeno em que a frequência de uma onda muda ao atingir um objeto em movimento.
O LiDAR Doppler emite um laser na atmosfera que interage com aerossóis (como poeira e partículas finas como PM2.5). Ao detectar o desvio de frequência (desvio Doppler) na luz refletida desses aerossóis, o dispositivo pode determinar a velocidade deles. Como essas partículas se movem com o vento, a velocidade delas é diretamente igual ao movimento do vento.
Essa capacidade de medição precisa permite que a Metro Weather:
- Evitar rotas de voo com ventos fortes, melhorando assim a segurança da aviação.
- Detectar a convergência de ventos. Isso ajuda a prever eventos climáticos severos, como temporais repentinos, reduzindo desastres relacionados ao clima.
- Detectar objetos, estendendo assim a utilidade da tecnologia além da detecção de ventos para identificar e rastrear objetos.
Aplicações
As aplicações para esta tecnologia integrada abrangem vários setores, incluindo:
- Observação das condições do vento em tempo real para as indústrias aeronáutica e de defesa.
- Monitoramento ambiental e iniciativas de tecnologia verde.
- Apoiando grandes eventos como a EXPO 2025 Osaka, Kansai, Japão, onde as observações da velocidade e direção do vento em tempo real são cruciais.
Requisitos técnicos da Metro Weather
A tecnologia Doppler LiDAR da Metro Weather depende de capacidades precisas de medição e ajuste para operar de forma eficaz, especialmente quando instalada em plataformas móveis. Os requisitos específicos para a integração de sua tecnologia Doppler LiDAR com nossa INS incluíram:
- Posicionamento GPS/GNSS: Para garantir o rastreamento preciso da localização.
- Sincronização de tempo GPS/GNSS: Para sincronizar a coleta de dados.
- Aquisição da velocidade de movimento: Crucial para instalações móveis para ajustar as leituras de velocidade do vento.
- Detecção de inclinação: Para compensar o movimento e manter o alinhamento preciso do feixe.
- Suporte a Ethernet: Para transferência de dados contínua.
- Compatibilidade com SO: Forte suporte para Linux/Mac.
Engajamento e integração do produto
Na SBG Systems, priorizamos a colaboração e a inovação para garantir um processo de integração tranquilo para nossas soluções avançadas de navegação.
Da consulta inicial à implantação completa, nossa equipe trabalha em estreita colaboração com você para adaptar nossos produtos às suas necessidades específicas.
Início da parceria entre a SBG Systems e a Metro Weather
A Metro Weather foi apresentada a nós por meio de uma indicação da Creact Corporation. O relacionamento começou de forma tranquila, com nossa empresa fornecendo o suporte técnico e a orientação necessários durante todo o processo de integração. Após analisar os requisitos da Metro Weather, Kyoki, nosso gerente de vendas para o Japão, sugeriu o Ellipse-D devido ao seu baixo consumo de energia e alta precisão.
Melhorias significativas após a integração do produto
O Ellipse-D forneceu a solução perfeita ao disponibilizar dados precisos de velocidade de movimento e inclinação que puderam ser usados para ajustar as leituras do LiDAR para a velocidade real do vento.
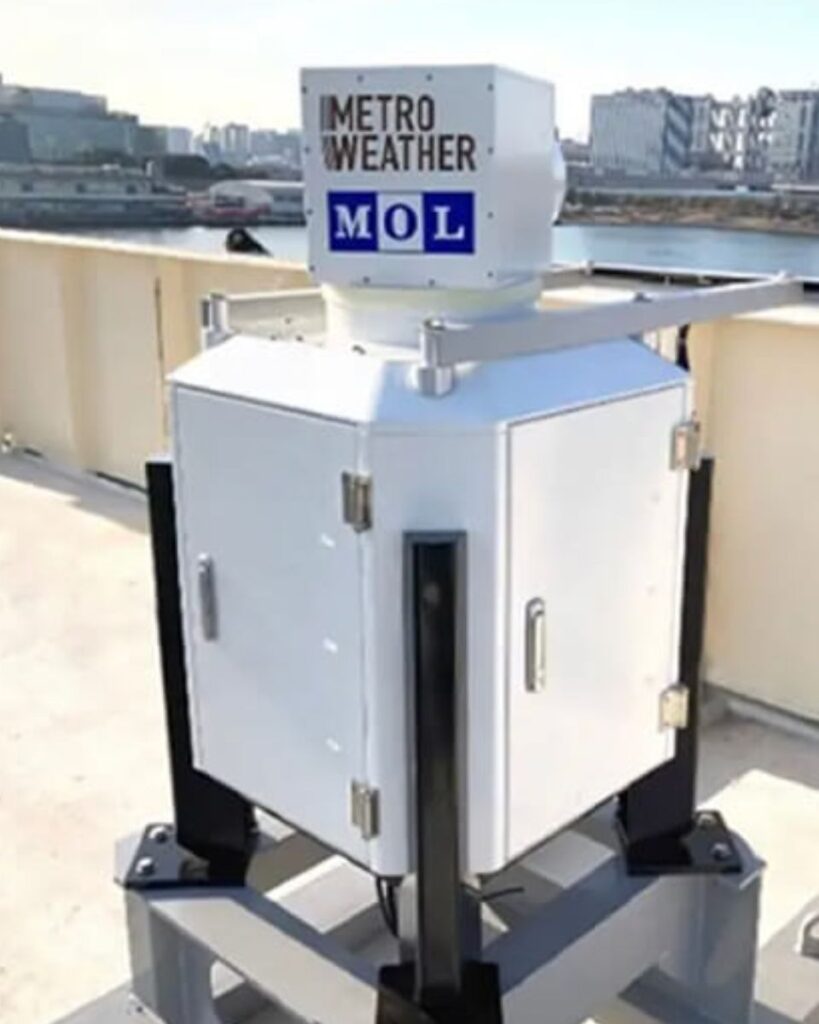
Ao integrar nossa tecnologia INS, a Metro Weather melhorou significativamente suas capacidades de observação das condições do vento:
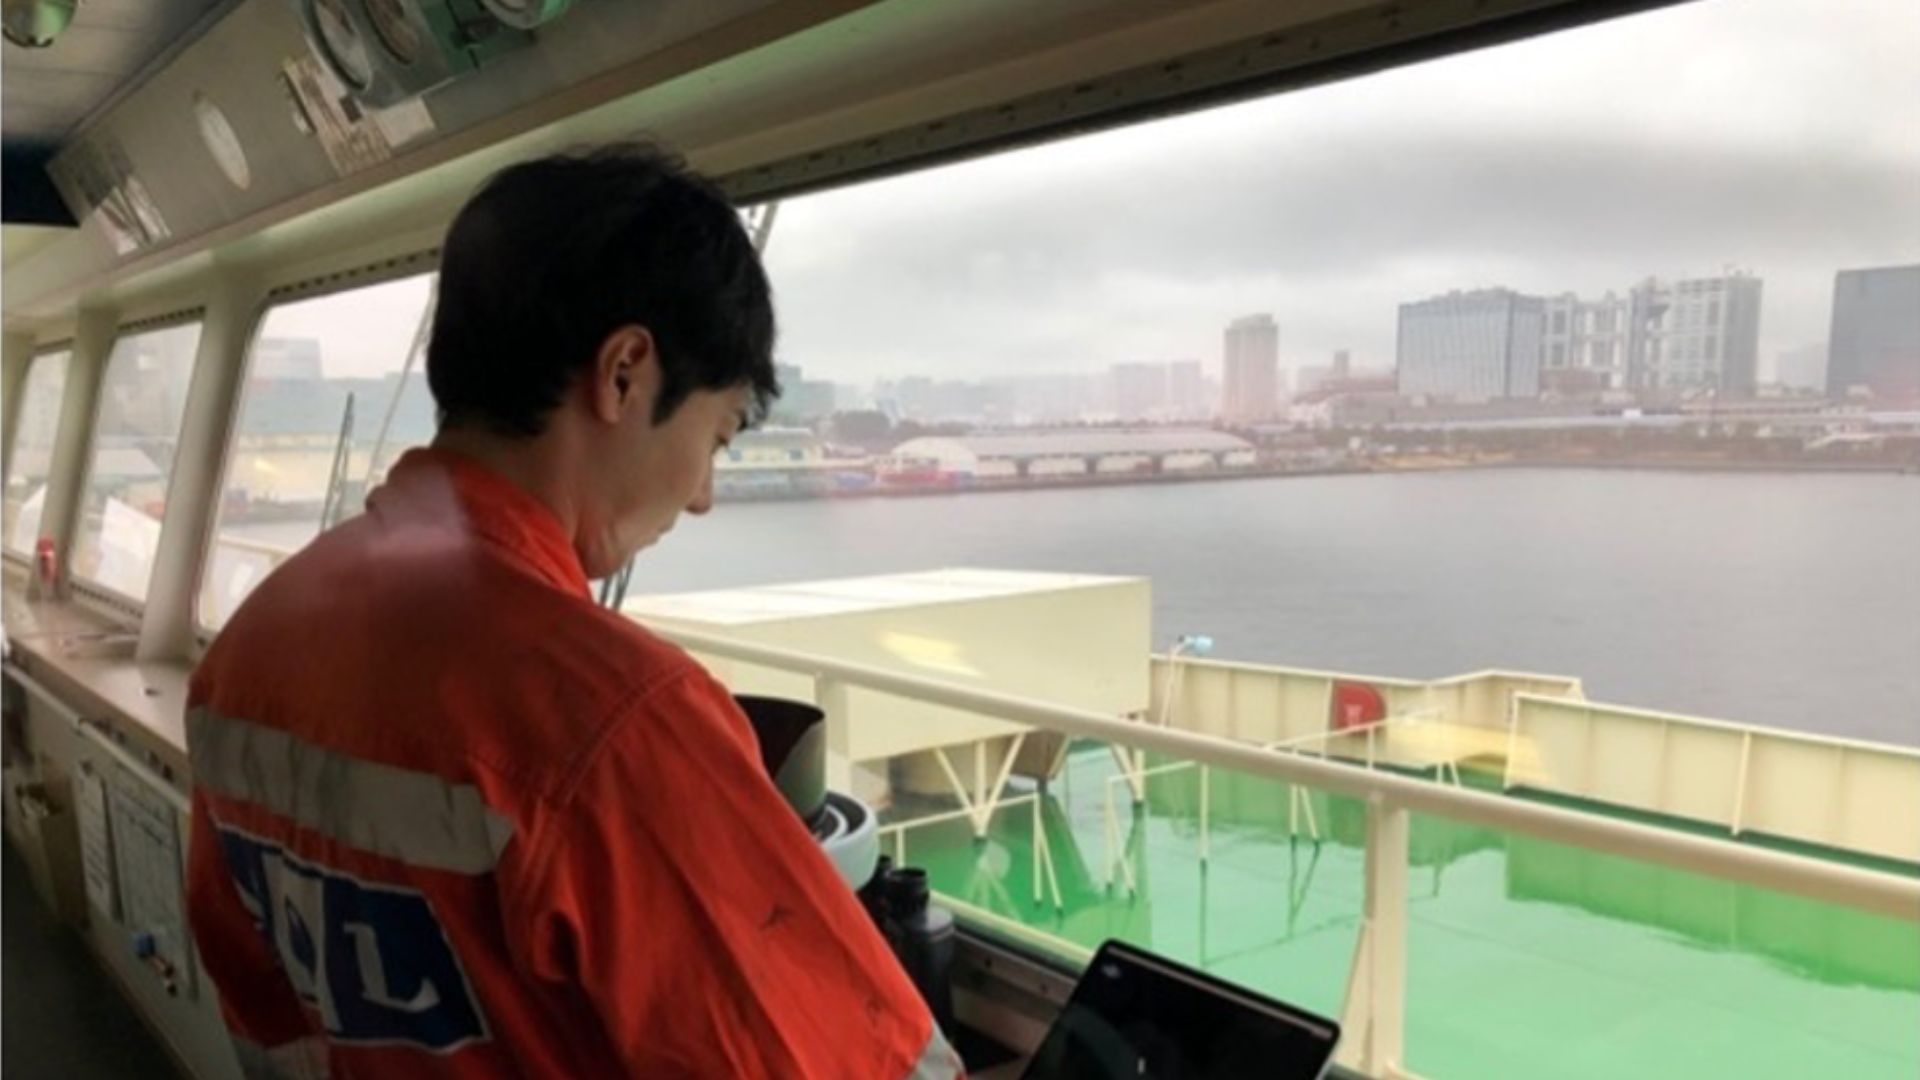
- Medição precisa da velocidade do vento: O LiDAR Doppler instalado em objetos em movimento, como navios, enfrentava anteriormente desafios para calcular com precisão a velocidade do vento devido à velocidade de movimento adicional. Nosso Ellipse-D forneceu os dados necessários para subtrair a velocidade de movimento dos valores observados, garantindo uma medição precisa da velocidade do vento.
- Maior precisão dos dados: O Ellipse-D também forneceu dados sobre a inclinação e o ângulo do objeto em movimento. Isso permitiu que a Metro Weather ajustasse o ângulo do feixe de laser de acordo, mantendo alta precisão de medição, independentemente do movimento da plataforma.
- Aumento do valor do produto: A adição da tecnologia da SBG Systems aumentou o valor geral e a comercialização das soluções da Metro Weather.
- Coleta valiosa de dados meteorológicos: O Ellipse-D possibilitou a coleta de dados meteorológicos precisos com a instalação de LiDARs Doppler em navios. Isso permitiu coletar dados abrangentes de velocidade do vento em baixa altitude sobre o mar em um raio de 15 km e diâmetro de 30 km, áreas onde as medições reais eram praticamente inexistentes anteriormente.
Suporte e colaboração
A Metro Weather recebeu suporte abrangente da nossa equipe de suporte durante todo o processo de integração. Isso incluiu:
- Acesso a uma biblioteca de software bem documentada.
- Resolução rápida de problemas técnicos por e-mail, reuniões online e visitas presenciais de nossos engenheiros.
- Colaboração contínua para enfrentar desafios atuais, como a rotação do azimute quando instalado em embarcações.
Feedback positivo
A Metro Weather destacou vários benefícios importantes de trabalhar conosco:
- A melhoria mensurável no valor do produto.
- A qualidade e o desempenho excepcionais do nosso INS Ellipse-D.
- O suporte excepcional e o profissionalismo de nossas equipes de Vendas e Suporte.
Continuamos comprometidos em apoiar a Metro Weather enquanto eles continuam a expandir suas capacidades na observação de condições de vento de alta precisão.
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra antena dupla e RTK GNSS de frequência dupla, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada de odômetro com Pulse ou CAN OBDII para maior precisão de navegação estimada (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
O que é o pós-processamento GNSS?
O pós-processamento GNSS, ou PPK, é uma abordagem em que as medições de dados GNSS brutos registradas em um receptor GNSS são processadas após a atividade de aquisição de dados. Eles podem ser combinados com outras fontes de medições GNSS para fornecer a trajetória cinemática mais completa e precisa para esse receptor GNSS, mesmo nos ambientes mais desafiadores.
Essas outras fontes podem ser uma estação base GNSS local no projeto de aquisição de dados ou próximo a ele, ou estações de referência operadas continuamente (CORS) existentes, normalmente oferecidas por órgãos governamentais e/ou provedores comerciais de redes CORS.
Um software de Pós-Processamento Cinemático (PPK) pode utilizar informações de órbita e relógio de satélites GNSS disponíveis gratuitamente para ajudar a melhorar ainda mais a precisão. O PPK permite a determinação precisa da localização de uma estação base GNSS local em um datum de sistema de referência de coordenadas global absoluto, que é utilizado.
O software PPK também é capaz de realizar transformações complexas entre diferentes sistemas de referência de coordenadas, auxiliando em projetos de engenharia.
Em outras palavras, permite acessar correções, aumenta a precisão do projeto e pode até mesmo reparar perdas de dados ou erros ocorridos durante o levantamento ou a instalação após a missão.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
