


升沉
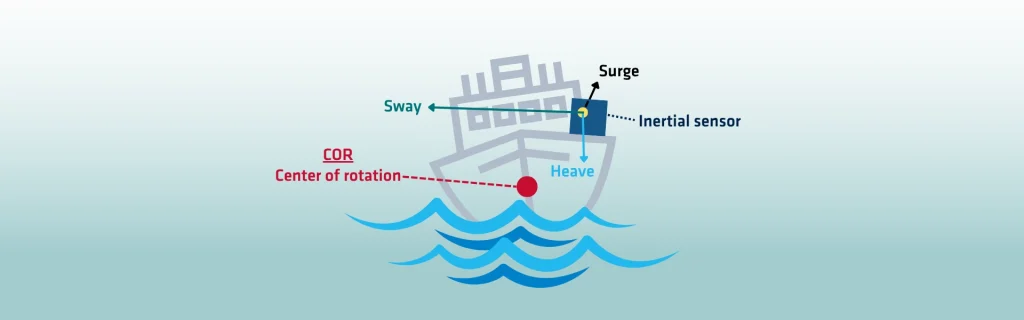
升沉是指由海浪引起的船舶或平台的垂直运动。与涉及旋转运动的俯仰或横滚不同,它涉及上下位移。与涉及角运动的俯仰或横滚不同,升沉是严格垂直的。升沉是导航和海上作业中的一个关键因素。过大的升沉会直接影响船舶稳定性、准确性和船员安全。
波高是影响升沉的主要因素。较大的海浪会产生更强的垂直位移,从而增加运动振幅。波浪周期也会影响升沉特征。较长的周期会导致更平稳的垂直运动,而较短的周期会导致快速振荡。波浪方向会改变升沉的体验方式。从船首或船尾接近的波浪与撞击侧面的波浪产生的影响不同。船舶设计在船舶对升沉的响应方式中也起着至关重要的作用。船体形状、排水量和重量分布决定了运动的吸收方式。
升沉显着影响船舶稳定性。持续的垂直振荡会影响舒适度、设备性能和安全性。对于较小的船舶,强烈的升沉会造成危险状况。在海上作业中,它对钻探和平台稳定性构成了挑战。垂直运动会干扰钻柱和海底锚固的操作。因此,精确的补偿系统对于海上活动至关重要。
它还会影响导航精度。垂直位移会影响对接、测量或施工过程中的精确定位。运动会扰乱 GNSS 和惯性测量,因此需要进行高级校正。因此,准确的监测对于任务成功至关重要。
最佳垂荡测量方法和技术
先进的测量工具可提供准确的数据。加速度计、波浪传感器和运动单元可提供实时监测。理解并管理船舶的垂直运动对于确保海事和海上作业的安全、稳定和效率至关重要。
采用多种方法和技术来修正偏差:
1 – 实时升沉补偿
加速度计、陀螺仪和 GNSS 耦合 INS 等传感器可实时测量船舶运动.系统计算升沉位移,并立即对测深仪或钻井隔水管等设备应用修正。
2 – 延迟升沉处理
一些先进系统使用延迟升沉算法。这些算法以很短的时间延迟处理运动数据以提高精度。这种方法在不规则波浪条件下特别有效。
3 – 主动升沉补偿 (AHC)
AHC 系统使用液压或电动致动器来物理抵消垂直运动。它们广泛用于起重机、钻井平台和遥控潜水器 (ROV)。通过连续调整设备位置,它们能够在波浪引起的升沉中保持稳定。
4 – 被动升沉补偿 (PHC)
PHC 依靠弹簧或阻尼器等机械系统来吸收这些力。虽然精度不及 AHC,但在不需要完全补偿的应用中,它可以减少运动影响。
5 – 动力定位系统 (DP)
DP 系统将数据与推进器控制相结合。它们可以稳定船舶的整体位置并减少运动影响。当与其他传感器结合使用时,DP 可增强海上作业中的定点保持性能。
6 – 后处理修正
在水深测量中,这些修正通常在数据采集之后应用。运动传感器数据与声纳或激光雷达测量同步。然后软件去除升沉效应以生成精确的水深测量图。
探索我们专为实时波浪监测而设计的一系列海事解决方案。水文应用导航解决方案
