


逆順処理
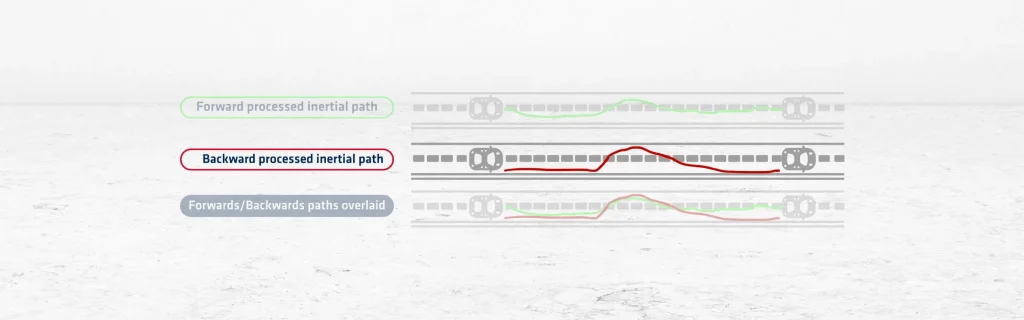
後方処理は、データセットの終わりから始まりに向かって位置と軌道を計算するGNSSポストプロセッシング技術です。前方処理と同じ原則に従いますが、逆の時間順序で行われます。この方法では、生GNSSデータと基準局の補正を使用して、位置、速度、姿勢を推定します。
アルゴリズムは最後のエポックから開始し、収集されたデータを逆方向に移動します(逆処理された慣性のパス)。衛星軌道モデル、クロック補正、大気モデルを適用します。計算された各位置は、後のタイムステップのデータを使用して前の位置を洗練します。この方向は、一時的な信号損失や劣化があるセクションでの精度向上に役立ちます。
後方処理は、前方処理と組み合わせると特に効果的です。両方のソリューションをマージすることで、エラーの少ないより頑健な軌道を作成できます。このマージされたアプローチは、両方の方向の強みを利用して、それぞれの弱点を補います。たとえば、データセットの終わりで前方処理が困難な場合、後方処理でそれを修正できます。
慣性航法システム (INS)と組み合わせると、位置特定がさらに強化されます。システムはカルマンフィルタリングを使用してGNSSと慣性データをブレンドします。この組み合わせにより、GNSSが困難な環境でも高精度が実現します。UAV、モービルマッピング、海洋調査に特に役立ちます。
また、後方処理により、ユーザーは前方結果を検証できます。両者を比較することで、ユーザーは矛盾を検出し、データの信頼性を向上させることができます。一部のソフトウェアソリューションは、データの品質に基づいて、前方モードと後方モードを自動的に切り替えます。
この方法では完全なデータセットへのアクセスが必要であるため、ポストミッション分析でのみ使用されます。リアルタイムの補正を提供することはできません。それにもかかわらず、高精度アプリケーションにおいて貴重なツールであり続けます。
結論として、精度を向上させ、データのギャップを埋め、最初から最後まで軌道の推定値を洗練させることにより、GNSSベースの位置特定を強化します。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。生の位置データを後処理することで、ワークフローで比類のない精度を実現します。
すべての機能を見る
