


Rückwärtsverarbeitung
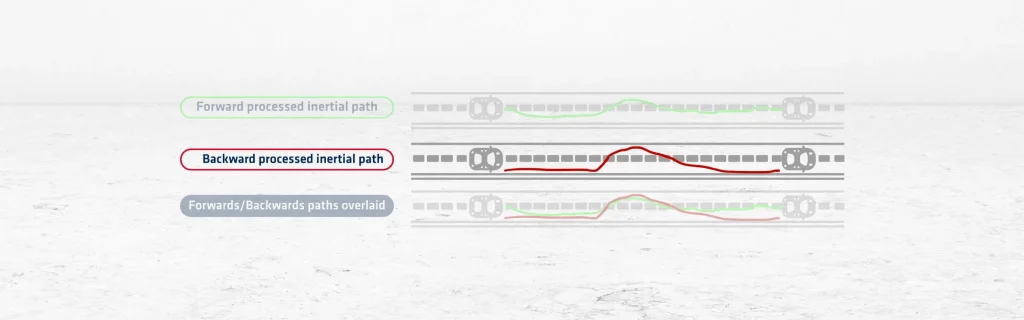
Die Rückwärtsverarbeitung (Backward Processing) ist eine GNSS-Post-Processing-Technik, die Position und Trajektorie vom Ende zum Anfang eines Datensatzes berechnet. Sie folgt denselben Prinzipien wie die Vorwärtsverarbeitung, jedoch in umgekehrter chronologischer Reihenfolge. Diese Methode nutzt rohe GNSS-Daten und Referenzstationskorrekturen, um Position, Geschwindigkeit und Orientierung zu bestimmen.
Der Algorithmus beginnt an der letzten Epoche und bewegt sich rückwärts durch die gesammelten Daten (rückwärts verarbeiteter Trägheitspfad). Dabei werden Satellitenbahnmodelle, Taktkorrekturen und atmosphärische Modelle angewendet. Jede berechnete Position nutzt Daten von späteren Zeitschritten, um frühere zu verfeinern. Diese Richtung kann dazu beitragen, die Genauigkeit in Abschnitten mit temporärem Signalverlust oder einer Verschlechterung des Signals zu verbessern.
Die Rückwärtsverarbeitung ist besonders effektiv in Kombination mit der Vorwärtsverarbeitung. Das Zusammenführen beider Lösungen erzeugt eine robustere Trajektorie mit weniger Fehlern. Dieser zusammengeführte Ansatz nutzt die Stärken beider Richtungen, um Schwächen auszugleichen. Wenn beispielsweise die Vorwärtsverarbeitung am Ende eines Datensatzes Schwierigkeiten hat, kann die Rückwärtsverarbeitung dies korrigieren.
In Verbindung mit einem Inertial Navigation System (INS) wird die Positionsbestimmung weiter verbessert. Das System nutzt die Kalman-Filterung, um GNSS- und Inertialdaten zu verschmelzen. Diese Kombination liefert eine hohe Genauigkeit, selbst in GNSS-erschwerten Umgebungen. Sie ist besonders nützlich für UAVs, Mobile Mapping und marine Vermessungen.
Die Rückwärtsverarbeitung ermöglicht es Benutzern zudem, die Ergebnisse der Vorwärtsverarbeitung zu validieren. Durch den Vergleich beider Ergebnisse können Unstimmigkeiten erkannt und die Datenzuverlässigkeit verbessert werden. Einige Softwarelösungen schalten je nach Datenqualität automatisch zwischen Vorwärts- und Rückwärtsmodus um.
Diese Methode erfordert Zugriff auf den vollständigen Datensatz und wird daher nur in der Post-Mission-Analyse verwendet. Sie kann keine Echtzeitkorrekturen liefern. Dennoch bleibt sie ein wertvolles Werkzeug für Hochpräzisionsanwendungen.
Zusammenfassend lässt sich sagen, dass sie die GNSS-basierte Positionsbestimmung stärkt, indem sie die Genauigkeit erhöht, Datenlücken schließt und Trajektorienschätzungen vom Ende bis zum Anfang verfeinert.
Qinertia GNSS+INS PPK-Software
Die Qinertia PPK-Software bietet ein völlig neues Niveau an hochpräzisen Positionierungslösungen. Erzielen Sie eine beispiellose Genauigkeit in Ihren Arbeitsabläufen durch die Nachbearbeitung Ihrer rohen Positionsdaten.
Entdecken Sie alle Funktionen
