


Traitement vers l'arrière
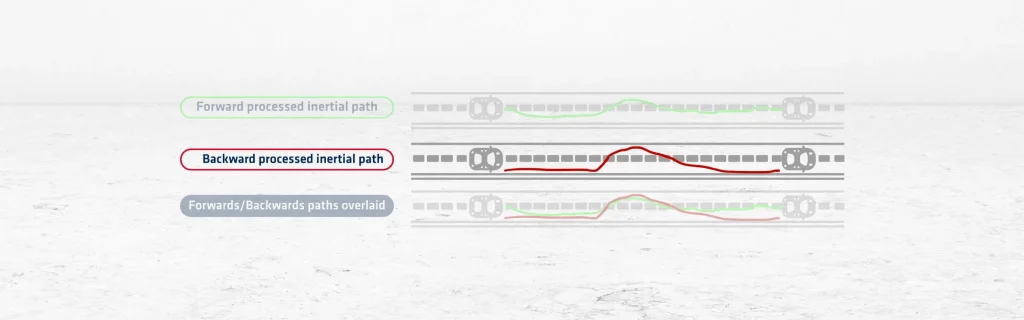
Le traitement en sens inverse (backward processing) est une technique de post-traitement GNSS qui calcule la position et la trajectoire de la fin d'un ensemble de données vers le début. Il suit les mêmes principes que le traitement vers l'avant, mais dans l'ordre chronologique inverse. Cette méthode utilise des données GNSS brutes et des corrections de stations de référence pour estimer la position, la vitesse et l'orientation.
L'algorithme commence à la dernière époque et remonte les données collectées (trajectoire inertielle traitée en sens inverse). Il applique des modèles d'orbite de satellites, des corrections d'horloge et des modèles atmosphériques. Chaque position calculée utilise des données issues d'instants ultérieurs pour affiner les précédentes. Cette direction peut aider à améliorer la précision dans les sections présentant une perte ou une dégradation temporaire du signal.
Le traitement en sens inverse est particulièrement efficace lorsqu'il est combiné au traitement vers l'avant. La fusion des deux solutions crée une trajectoire plus robuste avec moins d'erreurs. Cette approche fusionnée utilise les points forts des deux directions pour compenser les faiblesses de chacune. Par exemple, si le traitement vers l'avant éprouve des difficultés à la fin d'un ensemble de données, le traitement en sens inverse peut les corriger.
Lorsqu'il est associé à un système de navigation inertielle (INS), il améliore encore le positionnement. Le système utilise le filtrage de Kalman pour fusionner les données GNSS et inertielles. Cette combinaison offre une haute précision, même dans les environnements où le GNSS est mis à l'épreuve. Elle est particulièrement utile pour les UAV, la cartographie mobile et les levés maritimes.
Le traitement en sens inverse permet également aux utilisateurs de valider les résultats vers l'avant. En comparant les deux, les utilisateurs peuvent détecter des incohérences et améliorer la fiabilité des données. Certaines solutions logicielles basculent automatiquement entre les modes aller et retour en fonction de la qualité des données.
Cette méthode nécessite l'accès à l'ensemble complet des données, elle n'est donc utilisée que lors de l'analyse post-mission. Elle ne peut pas fournir de corrections en temps réel. Malgré cela, elle reste un outil précieux dans les applications de haute précision.
En conclusion, elle renforce le positionnement basé sur le GNSS en améliorant la précision, en comblant les lacunes de données et en affinant les estimations de trajectoire de la fin vers le début.
Logiciel PPK GNSS+INS Qinertia
Le logiciel PPK Qinertia offre un tout nouveau niveau de solutions de positionnement de haute précision. Atteignez une précision inégalée dans vos flux de travail en post-traitant vos données de position brutes.
Découvrir toutes les fonctionnalités
