


Achterwaartse verwerking
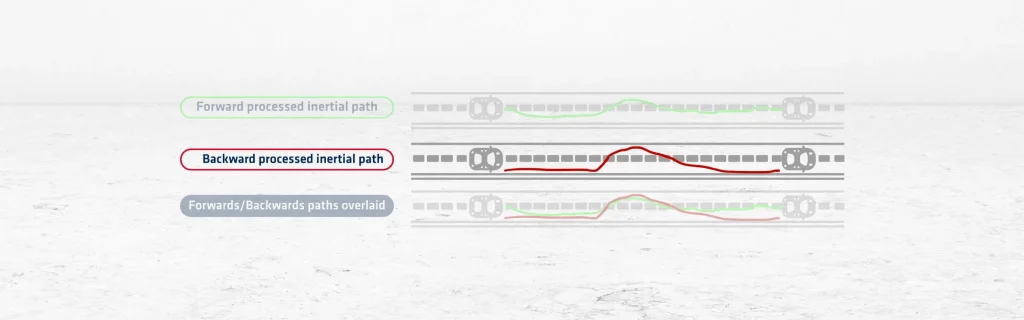
Achterwaartse verwerking is een postverwerkingstechniek voor de „ GNSS ” die de positie en het traject berekent vanaf het einde van een dataset naar het begin. Deze techniek volgt dezelfde principes als voorwaartse verwerking, maar dan in omgekeerde chronologische volgorde. Deze methode maakt gebruik van ruwe gegevens van het „ GNSS ” en correcties van referentiestations om de positie, snelheid en oriëntatie te schatten.
Het algoritme begint bij het laatste tijdstip en werkt terug door de verzamelde gegevens (achterwaarts verwerkt inertiaalpad). Het past satellietbaanmodellen, klokcorrecties en atmosferische modellen toe. Elke berekende positie maakt gebruik van gegevens uit latere tijdstappen om eerdere stappen te verfijnen. Deze aanpak kan helpen de nauwkeurigheid te verbeteren in delen met tijdelijk signaalverlies of signaalverslechtering.
Achterwaartse verwerking is vooral effectief in combinatie met voorwaartse verwerking. Door beide oplossingen samen te voegen ontstaat een robuuster traject met minder fouten. Deze gecombineerde aanpak maakt gebruik van de sterke punten van beide richtingen om de zwakke punten van elk te compenseren. Als voorwaartse verwerking bijvoorbeeld moeite heeft met het einde van een dataset, kan achterwaartse verwerking dit corrigeren.
In combinatie met een inertiaal navigatiesysteem (INS) wordt de positionering nog verder verbeterd. Het systeem maakt gebruik van Kalman-filtering om GNSS en inertiële gegevens te combineren. Deze combinatie levert een hoge nauwkeurigheid op, zelfs in omgevingen met een slecht GNSS. Dit is met name nuttig voor UAV’s, mobiele kartering en maritieme onderzoeken.
Achterwaartse verwerking stelt gebruikers ook in staat om de resultaten van voorwaartse verwerking te valideren. Door beide met elkaar te vergelijken, kunnen gebruikers inconsistenties opsporen en de betrouwbaarheid van de gegevens verbeteren. Sommige softwareoplossingen schakelen automatisch tussen de voorwaartse en achterwaartse modus op basis van de gegevenskwaliteit.
Deze methode vereist toegang tot de volledige dataset en wordt daarom alleen gebruikt bij analyse na afloop van de missie. Het biedt geen realtime correcties. Desondanks blijft het een waardevol hulpmiddel bij zeer nauwkeurige toepassingen.
Kortom, het versterkt de op GNSS gebaseerde positionering door de nauwkeurigheid te verbeteren, gegevenslacunes op te vullen en trajectschattingen van het einde naar het begin te verfijnen.
Qinertia GNSS+INS PPK-software
De Qinertia PPK-software biedt een geheel nieuw niveau op het gebied van uiterst nauwkeurige positioneringsoplossingen. Bereik een ongeëvenaarde nauwkeurigheid in uw werkprocessen door uw ruwe locatiegegevens achteraf te verwerken.
Ontdek alle functies
