


Przetwarzanie wsteczne
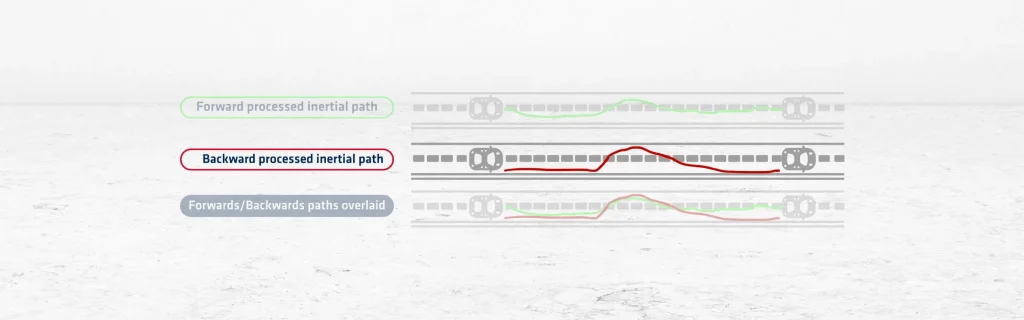
Przetwarzanie wsteczne to technika post-processingu GNSS, która oblicza pozycję i trajektorię od końca zbioru danych do jego początku. Działa na tych samych zasadach co przetwarzanie w przód, ale w odwrotnej kolejności chronologicznej. Metoda ta wykorzystuje surowe dane GNSS i poprawki ze stacji referencyjnych do oszacowania pozycji, prędkości i orientacji.
Algorytm rozpoczyna się w ostatniej epoce i przesuwa się wstecz przez zebrane dane (przetwarzana wstecznie ścieżka inercyjna). Stosuje modele orbit satelitarnych, korekcje zegara i modele atmosferyczne. Każda obliczona pozycja wykorzystuje dane z późniejszych przedziałów czasowych, aby doprecyzować wcześniejsze. Taki kierunek przetwarzania może pomóc w poprawie dokładności w sekcjach z tymczasową utratą lub degradacją sygnału.
Przetwarzanie wsteczne jest szczególnie skuteczne w połączeniu z przetwarzaniem w przód. Połączenie obu rozwiązań tworzy bardziej niezawodną trajektorię z mniejszą liczbą błędów. To scalone podejście wykorzystuje mocne strony obu kierunków, aby zrekompensować słabości każdego z nich. Na przykład, jeśli przetwarzanie w przód ma problemy na końcu zbioru danych, przetwarzanie wsteczne może to skorygować.
W połączeniu z inercyjnym systemem nawigacyjnym (INS) dodatkowo zwiększa dokładność pozycjonowania. System wykorzystuje filtr Kalmana do łączenia danych GNSS i inercyjnych. Takie połączenie zapewnia wysoką dokładność, nawet w środowiskach o utrudnionym dostępie do sygnału GNSS. Jest to szczególnie przydatne w przypadku UAV, mobilnego mapowania i badań morskich.
Przetwarzanie wsteczne pozwala również użytkownikom walidować wyniki przetwarzania w przód. Porównując oba wyniki, użytkownicy mogą wykryć niespójności i poprawić wiarygodność danych. Niektóre rozwiązania programowe automatycznie przełączają się między trybem przetwarzania w przód i wstecz na podstawie jakości danych.
Ta metoda wymaga dostępu do kompletnego zbioru danych, dlatego jest używana tylko w analizie po zakończeniu misji. Nie może zapewnić korekcji w czasie rzeczywistym. Mimo to pozostaje cennym narzędziem w zastosowaniach wymagających wysokiej precyzji.
Podsumowując, wzmacnia pozycjonowanie oparte na GNSS poprzez poprawę dokładności, wypełnianie luk w danych i doprecyzowywanie estymacji trajektorii od końca do początku.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wprowadza całkowicie nowy poziom w rozwiązaniach pozycjonowania o wysokiej dokładności. Uzyskaj niezrównaną dokładność w swoich procesach roboczych poprzez post-processing surowych danych o położeniu.
Odkryj wszystkie funkcje
