


Processamento retroativo
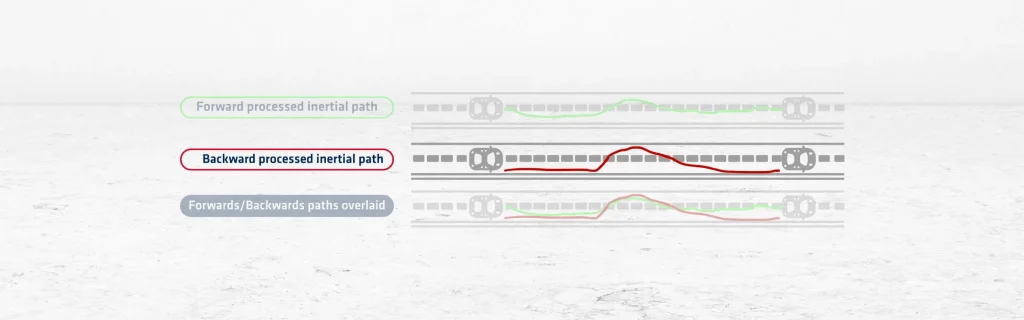
O processamento reverso (backward processing) é uma técnica de pós-processamento GNSS que calcula a posição e a trajetória desde o final de um conjunto de dados até o início. Ele segue os mesmos princípios do processamento direto, mas em ordem cronológica inversa. Este método utiliza dados brutos de GNSS e correções de estações de referência para estimar posição, velocidade e orientação.
O algoritmo começa na época final e retrocede através dos dados coletados (caminho inercial processado inversamente). Ele aplica modelos de órbita de satélites, correções de relógio e modelos atmosféricos. Cada posição calculada utiliza dados de passos de tempo posteriores para refinar os anteriores. Essa direção pode ajudar a melhorar a precisão em seções com perda temporária ou degradação de sinal.
O processamento reverso é especialmente eficaz quando combinado com o processamento direto (forward processing). Mesclar ambas as soluções cria uma trajetória mais robusta com menos erros. Esta abordagem combinada utiliza os pontos fortes de ambas as direções para compensar as fraquezas de cada uma. Por exemplo, se o processamento direto apresentar dificuldades no final de um conjunto de dados, o processamento reverso pode corrigi-lo.
Quando associado a um Sistema de Navegação Inercial (INS), ele aprimora ainda mais o posicionamento. O sistema utiliza a filtragem de Kalman para fundir dados GNSS e inerciais. Essa combinação entrega alta precisão, mesmo em ambientes com desafios de GNSS. É particularmente útil para UAVs, mapeamento móvel e levantamentos marinhos.
O processamento reverso também permite que os usuários validem os resultados diretos. Ao comparar os dois, os usuários podem detectar inconsistências e melhorar a confiabilidade dos dados. Algumas soluções de software alternam automaticamente entre os modos direto e reverso com base na qualidade dos dados.
Este método requer acesso ao conjunto de dados completo, sendo utilizado apenas em análises pós-missão. Ele não pode fornecer correções em tempo real. Apesar disso, continua sendo uma ferramenta valiosa em aplicações de alta precisão.
Em conclusão, ele fortalece o posicionamento baseado em GNSS ao melhorar a precisão, preencher lacunas de dados e refinar as estimativas de trajetória do fim ao início.
Software Qinertia GNSS+INS PPK
O software Qinertia PPK oferece um nível totalmente novo em soluções de posicionamento de alta precisão. Alcance precisão incomparável em seus fluxos de trabalho pós-processando seus dados brutos de localização.
Descubra todos os recursos
