


후방 처리
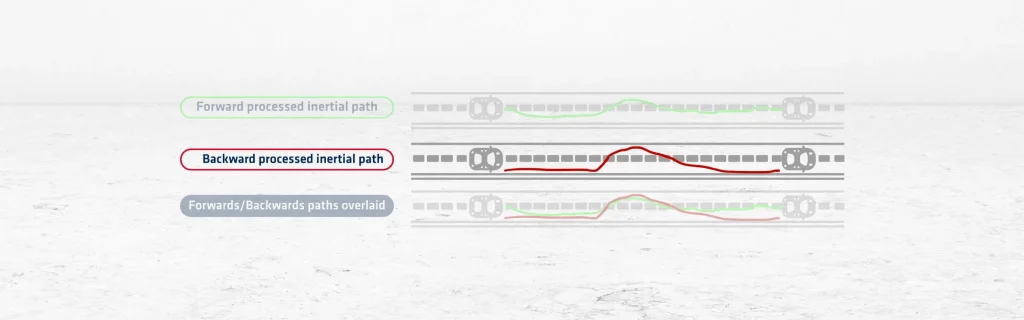
역방향 처리는 데이터 세트의 끝에서 시작 부분까지 위치와 궤적을 계산하는 GNSS 후처리 기술입니다. 이는 순방향 처리와 동일한 원리를 따르되 시간순서의 반대 방향으로 진행됩니다. 이 방법은 원시 GNSS 데이터와 기준국 보정값을 사용하여 위치, 속도, 방위를 추정합니다.
알고리즘은 마지막 에포크(epoch)에서 시작하여 수집된 데이터를 거꾸로 거슬러 올라갑니다(역방향 처리된 관성 경로). 여기에는 위성 궤도 모델, 시계 오차 보정, 대기 모델이 적용됩니다. 계산된 각 위치는 이후 시간대의 데이터를 사용하여 이전 데이터를 정밀하게 다듬습니다. 이 방향은 일시적인 신호 손실이나 저하가 발생한 구간에서 정확도를 향상시키는 데 도움이 될 수 있습니다.
역방향 처리는 순방향 처리와 결합될 때 특히 효과적입니다. 두 솔루션을 병합하면 오차가 적고 더 견고한 궤적이 생성됩니다. 이 병합된 접근 방식은 양방향의 강점을 활용하여 각각의 약점을 보완합니다. 예를 들어, 데이터 세트의 끝부분에서 순방향 처리가 어려움을 겪는 경우 역방향 처리를 통해 이를 바로잡을 수 있습니다.
관성 항법 시스템(INS)과 결합할 때 위치 측정이 더욱 향상됩니다. 시스템은 칼만 필터링(Kalman filtering)을 사용하여 GNSS와 관성 데이터를 혼합합니다. 이러한 조합은 GNSS 사용이 어려운 환경에서도 높은 정확도를 제공합니다. 이는 UAV, 모바일 맵핑, 해양 측량에 특히 유용합니다.
역방향 처리를 통해 사용자는 순방향 결과의 유효성을 검증할 수도 있습니다. 두 가지를 비교하여 불일치를 감지하고 데이터 신뢰성을 높일 수 있습니다. 일부 소프트웨어 솔루션은 데이터 품질에 따라 순방향 모드와 역방향 모드 사이를 자동으로 전환합니다.
이 방법은 전체 데이터 세트에 대한 접근이 필요하므로 미션 후 분석에만 사용됩니다. 실시간 보정은 제공할 수 없습니다. 그럼에도 불구하고 고정밀 애플리케이션에서 귀중한 도구로 남아 있습니다.
결론적으로, 이 방법은 끝에서 시작 부분까지의 정확도를 높이고, 데이터 공백을 메우며, 궤적 추정값을 정밀하게 다듬어 GNSS 기반 측위 성능을 강화합니다.
Qinertia GNSS+INS PPK 소프트웨어
Qinertia PPK 소프트웨어는 고정밀 측위 솔루션의 완전히 새로운 수준을 제공합니다. 원시 위치 데이터를 후처리하여 워크플로우에서 비교할 수 없는 정확도를 달성하세요.
모든 기능 살펴보기
