


航空摄影测量
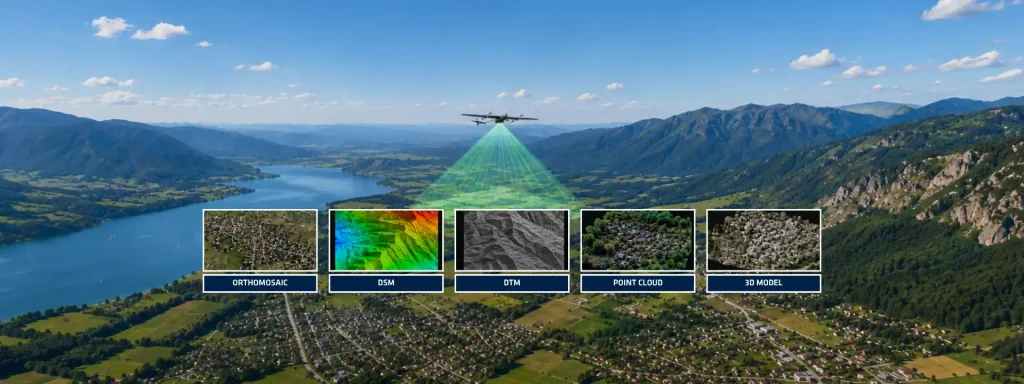
航空摄影测量已从纯粹基于图像的测绘技术演变为一个高度集成的地理空间工作流,它将光学传感器、全球导航卫星系统 (GNSS) 和惯性导航技术结合在一起。现代摄影测量任务不再完全依赖地面控制点 (GCP) 来获得测绘级成果。相反,先进的直接地理定位方法利用高度同步的 GNSS 和惯性测量数据,为每一张捕获的图像提供高精度的定位和定向。从核心上看,航空摄影测量将重叠的航空影像转化为可测量的地理空间产品,例如正射影像图、数字表面模型 (DSM)、数字地形模型 (DTM)、点云和三维重建。与主要侧重于视觉呈现的航空摄影不同,摄影测量通过几何重建和影像匹配算法从影像中提取定量的空间信息。
摄影测量工作流从任务规划开始。操作人员根据项目要求定义飞行高度、重叠率、地面采样距离 (GSD) 和相机触发间隔。典型的测绘任务将目标纵向重叠率设定在 75% 以上、横向重叠率设定在 60% 以上,以确保在区域网平差和密集重建期间有足够的冗余度。
数据采集构成了下一个关键阶段。在飞行过程中,有效载荷记录图像帧,而导航子系统则持续估算平台轨迹。该导航解决方案将 GNSS 观测值与从 IMU、AHRS、INS 或运动参考系统中收集的惯性测量值相结合,具体取决于任务要求。
惯性传感器在航空摄影测量中的重要性
惯性技术的作用在直接地理定位过程中起着决定性作用。每张图像都需要精确的外部定向参数 (EOP):位置(X、Y、Z)和姿态(横滚、俯仰、偏航)。传统工作流通过辅以大量 GCP 部署的空中三角测量来估算这些参数。现代系统通过将 GNSS 与惯性导航相结合,减少了对 GCP 的这种依赖。
GNSS 提供绝对定位,而惯性子系统则在两次 GNSS 更新之间提供高频率的姿态和运动信息。这种融合补偿了暂时的卫星信号退化,提高了轨迹平滑度,并确保了整个飞行过程中连续的姿态估算。相机快门事件与导航数据之间准确的时间同步至关重要,因为毫秒级的时间偏移会直接转化为地理定位误差。
后处理进一步增强了性能。后处理动态 (PPK) 工作流在采集后精炼原始 GNSS 测量数据,以实现厘米级定位。PPK 不再仅仅依赖实时校正,而是通过参考基准站或精确校正服务重新处理观测数据,以减少大气、轨道和多路径效应。先进的 GNSS/INS 后处理平台可以将图像触发事件与修正后的轨迹相关联,并自动更新带有精炼位置和完整定向信息的图像元数据。这种方法显著提高了航空测绘精度,同时简化了外业作业。
惯性导航如何变革航空测绘
对于使用无人机或混合机载平台的专业人员来说,集成惯性导航带来了可观的操作优势。减少对 GCP 的依赖降低了外业劳动强度,加快了偏远环境中的部署,并提高了大规模测绘的重复性。此外,高级别的惯性传感器在激烈的机动飞行、暂时的 GNSS 遮挡或动态飞行条件下也能保持轨迹的连续性。
传感器质量直接影响最终交付成果。偏置稳定性、角度随机游走、抗振动性、同步延迟和校准质量都会影响定向精度。即使是先进的重建算法也无法弥补糟糕的轨迹估算。轨迹误差会导致几何畸变、高程不准确和点云不一致。航空摄影测量在多个行业中不断扩展。这些行业包括走廊测绘、采矿、精准农业、基础设施检查和数字孪生生成。
光学传感器与 GNSS 及惯性技术的融合仍然至关重要。这种融合实现了可扩展、可重复且达到测绘级精度的地理空间情报。机载测绘的未来不再以图像为中心,而是由导航驱动。
