为您的ISR平台选择合适的INS →
 Qinertia GNSS-INS
 Ellipse-D
 Stellar-40
Qinertia GNSS-INS
GNSS + IMU 后处理
大地测量引擎
PPK 和 PPP-RTK 处理
直接访问 CORS 网络
探索
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Stellar-40
INS
先进的抗干扰和抗欺骗能力
在 GNSS 受限环境下,定位误差低至 0.2% DT
0.05° 航向角(RTK)
探索
ISR 导航
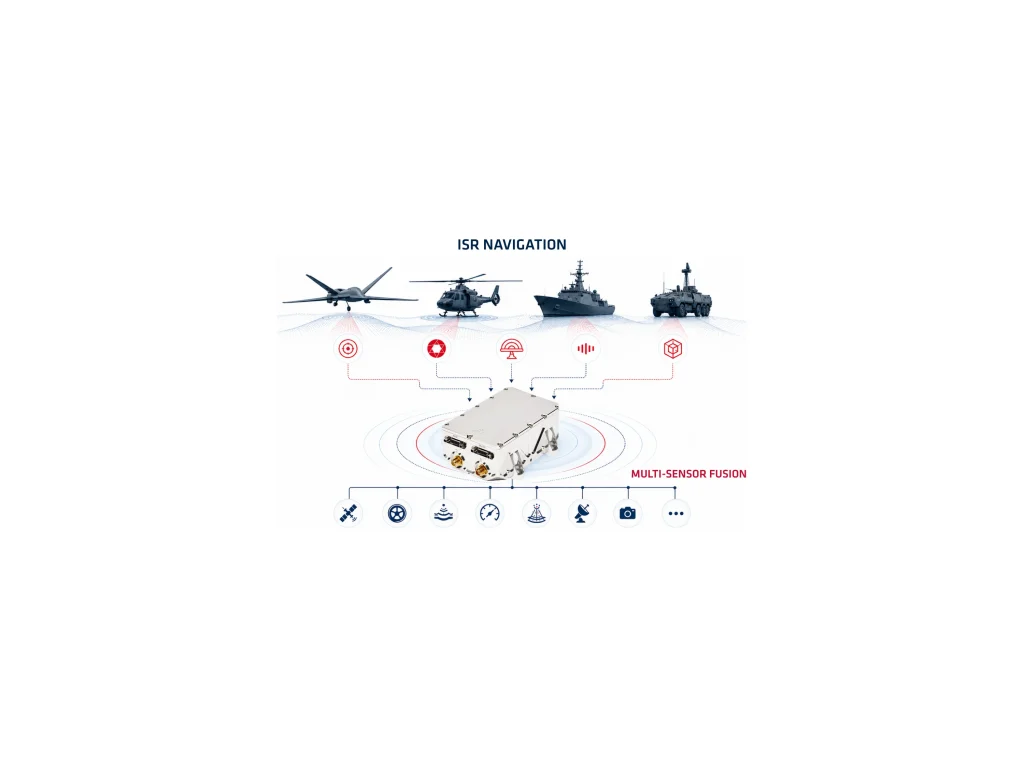
ISR 导航是指使情报、监视和侦察(ISR)任务能够在整个行动过程中确定准确位置、速度、姿态和航向的导航技术与方法。与主要依赖 GNSS 的传统导航系统不同,ISR 导航将惯性传感器、GNSS 接收器和传感器融合算法结合在一起,以确保在宽松和对抗环境中均能进行连续导航。
每个 ISR 导航解决方案都依赖于配备高性能 IMU 的 INS。IMU 使用精密 MEMS 或 FOG 来测量线加速度和角速率。每个 INS 都通过惯性解算集成这些测量值。先进的 EKF 持续将惯性数据与 GNSS 测量值进行融合。EKF 还结合了来自里程计、DVL、大气数据传感器、LiDAR、雷达、摄像机和其他任务传感器的的数据。这种传感器融合可最大限度地减少导航漂移,并提高 GNSS 中断期间的定位精度。
现代 ISR 平台包括无人机、战术无人机、地面车辆、海事船只、飞机和便携式侦察系统。这些平台需要高度可靠的导航,因为任务的成功取决于影像、雷达测量、电子情报和其他 ISR 传感系统的 精确地理参照。精确的导航可直接改善多个资产之间的目标定位、传感器指向和数据关联。
随着电子战能力的不断发展,ISR 系统必须能够承受干扰、欺骗和卫星接收退化的考验。高性能惯性导航提供了在长时间无 GNSS 运行期间保持态势感知所需的弹性。低漂移、快速对准、罗经对准和多星座 GNSS 兼容性等特性显著提高了任务可用性。
机构越来越多地选择部署带有 免 ITAR(ITAR-Free) 导航解决方案的 ISR,以简化国际采购流程,同时保持高性能的导航。免 ITAR 的惯性导航系统减少了出口限制,加快了部署速度,并支持多国国防、安全、边境监视和情报计划。结合强大的传感器融合,这些系统为全球要求严格的 ISR 任务提供可靠的导航。
