


AUV – autonomiczny pojazd podwodny
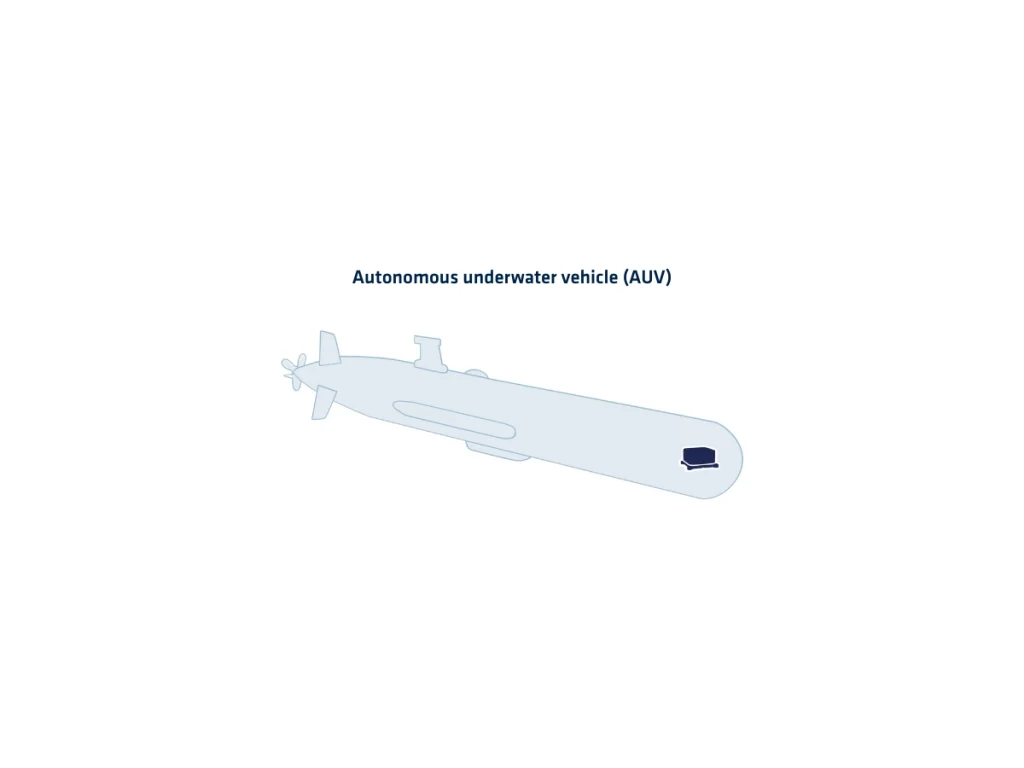
Autonomiczne pojazdy podwodne (AUV) to samosterujące systemy morskie zaprojektowane do niezależnego działania pod powierzchnią oceanu bez kontroli człowieka w czasie rzeczywistym i bez połączenia kablowego. Pojazdy te aktywnie zbierają dane, inspekcjonują podwodne konstrukcje, mapują dna mórz i wykonują złożone misje, opierając się na zaawansowanych technologiach percepcyjnych, nawigacyjnych i sterowania. Ich autonomia wynika z integracji precyzyjnych czujników inercyjnych, akustycznych systemów pozycjonowania, zaawansowanych algorytmów oraz logiki sterowania opartej na celach misji.
W przeciwieństwie do pojazdów sterowanych zdalnie, AUV swobodnie poruszają się w trójwymiarowym środowisku podwodnym. Przenoszą własne źródło zasilania, wykonują zaprogramowane plany misji i inteligentnie dostosowują się do zmian środowiskowych. Pojazd stale szacuje swoją pozycję, prędkość i orientację, łącząc podczas pracy dane z IMU, DVL i czujników głębokości. Po wynurzeniu aktywnie integruje dostępne sygnały GNSS, aby poprawić ogólną wydajność nawigacji i skorygować skumulowany dryf inercyjny.
Pod wodą, gdzie sygnały GNSS są niedostępne, wbudowany system nawigacji inercyjnej (INS) staje się główną referencją umożliwiającą niezawodną nawigację zliczeniową. Wysokiej klasy fuzja danych inercyjnych odgrywa decydującą rolę w utrzymaniu niezawodnego śledzenia trajektorii i zapewnieniu autonomii oczekiwanej od nowoczesnych operacji AUV.
Pojazdy AUV operują w różnych dziedzinach: naukowa eksploracja oceanów, ocena wydobycia z dna morskiego, rozpoznanie wojskowe, inspekcja rurociągów, monitorowanie środowiska czy poszukiwanie i ratownictwo. Ich zdolność do zanurzania się na duże głębokości, pokonywania trudnych prądów i gromadzenia danych o wysokiej rozdzielczości znacznie zmniejsza ryzyko dla ludzi i koszty operacyjne. Dzięki lepszemu komputerowi pokładowemu i zarządzaniu energią wykonują obecnie dłuższe i bardziej złożone misje w trudnych środowiskach pozbawionych GNSS.
Z punktu widzenia nawigacji, sukces misji zależy od precyzyjnej integracji czujników i niezawodnej estymacji stanu. INS musi aktywnie tłumić dryf i utrzymywać stabilność podczas dynamicznych manewrów w trudnych warunkach podwodnych. System ten konsekwentnie dostarcza dokładne informacje o sytuacji algorytmom prowadzenia i sterowania, umożliwiając precyzyjne i autonomiczne podejmowanie decyzji podczas misji.
