


AUV – Veículo Subaquático Autônomo
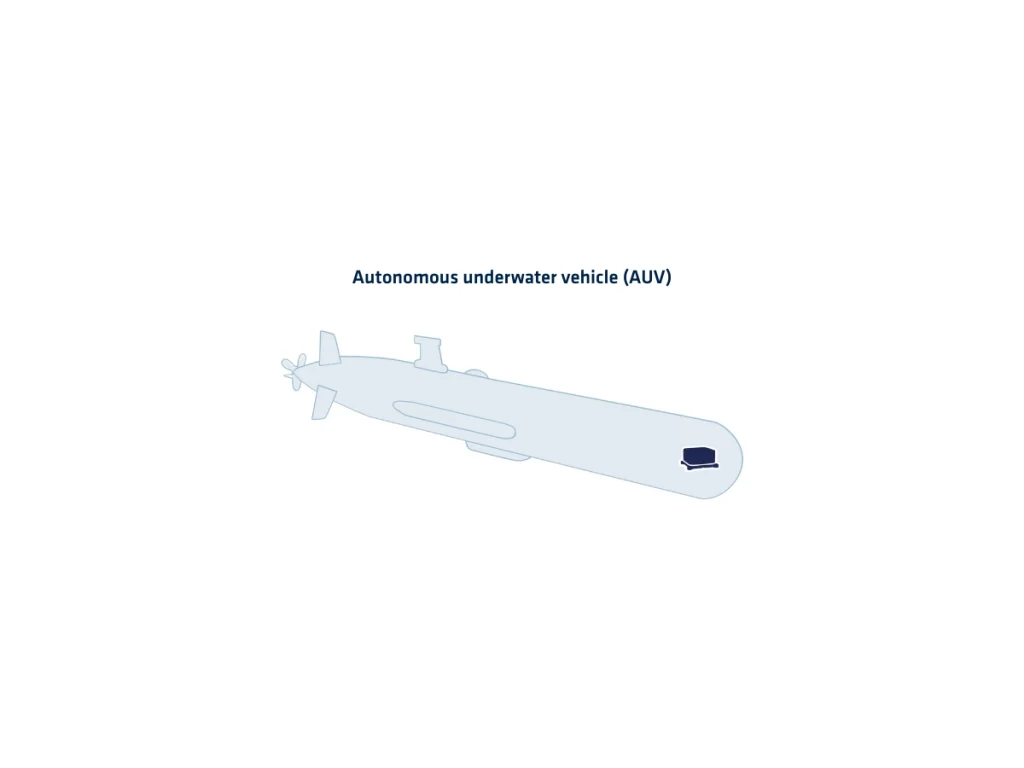
Os Veículos Autônomos Subaquáticos (AUVs) são sistemas marinhos autoguiados projetados para operar de forma independente sob a superfície do oceano, sem controle humano em tempo real ou comunicação por cabo. Esses veículos coletam dados ativamente, inspecionam estruturas subaquáticas, mapeiam o fundo do mar e executam missões complexas contando com tecnologias avançadas de percepção, navegação e controle. Sua autonomia decorre da integração de sensores inerciais precisos, sistemas de posicionamento acústico, algoritmos avançados e lógica de controle orientada por missão.
Ao contrário dos veículos operados remotamente, os AUVs navegam livremente por ambientes subaquáticos tridimensionais. Eles carregam sua própria fonte de energia, executam planos de missão pré-programados e se adaptam inteligentemente às mudanças ambientais. O veículo estima continuamente sua posição, velocidade e atitude, fundindo dados de IMUs, DVLs e sensores de profundidade durante a operação. Quando na superfície, ele integra ativamente os sinais de GNSS disponíveis para aprimorar o desempenho geral da navegação e corrigir o desvio inercial acumulado.
Debaixo d'água, onde os sinais de GNSS não estão disponíveis, o sistema de navegação inercial (INS) embarcado torna-se a referência central, permitindo uma navegação por estimativa robusta. A fusão de dados inerciais de alta qualidade desempenha um papel decisivo na manutenção do rastreamento de trajetória confiável e na garantia da autonomia esperada nas operações modernas de AUVs.
Os AUVs operam em diversos domínios: exploração científica dos oceanos, avaliação de mineração no leito marinho, reconhecimento militar, inspeção de dutos, monitoramento ambiental ou busca e salvamento. Sua capacidade de mergulhar fundo, navegar por correntes desafiadoras e coletar dados de alta resolução reduz significativamente o risco humano e os custos operacionais. Com a melhoria da computação embarcada e do gerenciamento de energia, eles agora realizam missões mais longas e complexas em ambientes severos e sem cobertura de GNSS.
Do ponto de vista da navegação, o sucesso da missão depende da integração precisa dos sensores e da estimativa confiável do estado. O INS deve suprimir ativamente o desvio e manter a estabilidade durante manobras dinâmicas em ambientes subaquáticos desafiadores. Ele fornece consistentemente consciência situacional precisa para os algoritmos de orientação e controle, permitindo a tomada de decisões precisa e autônoma durante as missões.
