

AUV – Autonomous Underwater Vehicle
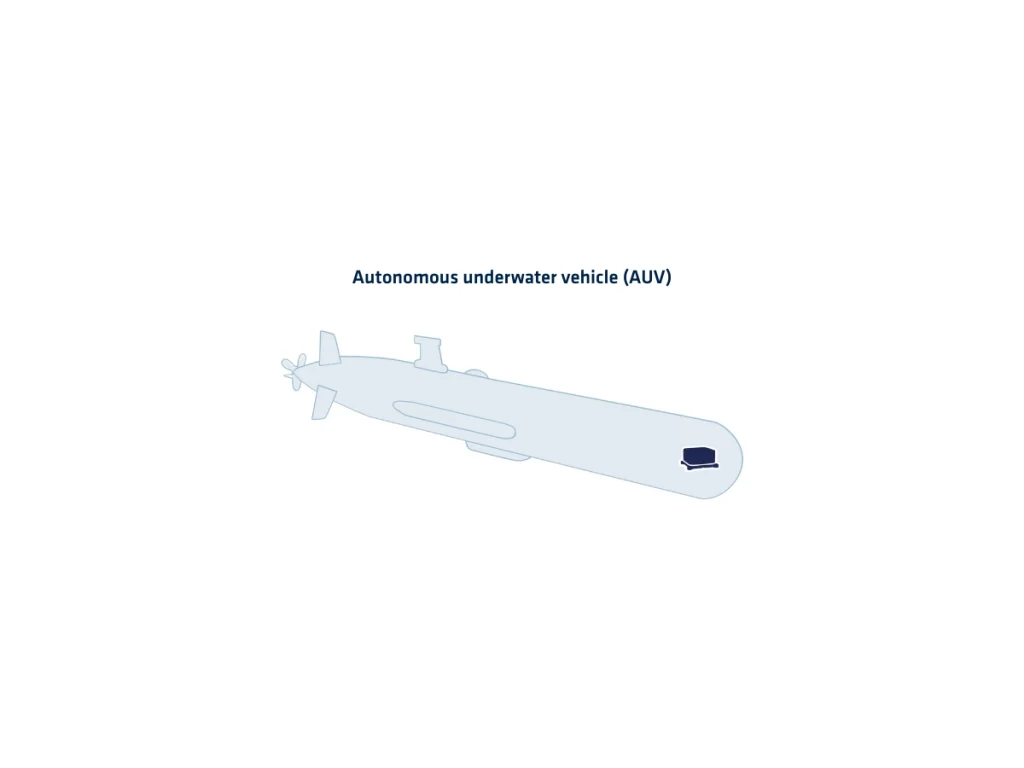
Autonoma undervattensfarkoster (AUV:er) är självstyrda marina system som är konstruerade för att arbeta självständigt under havsytan utan mänsklig styrning i realtid eller fast förbindelse. Dessa farkoster samlar aktivt in data, inspekterar undervattensstrukturer, karterar havsbottnar och utför komplexa uppdrag genom att förlita sig på avancerad teknik för perception, navigering och kontroll. Deras autonomi kommer från integrationen av exakta tröghetssensorer, akustiska positioneringssystem, avancerade algoritmer och uppdragsdrivna styrlogik.
Till skillnad från fjärrstyrda undervattensfarkoster navigerar AUV:er fritt i tredimensionella undervattensmiljöer. De har en egen energikälla, utför förprogrammerade uppdragsplaner och anpassar sig intelligent till miljöförändringar. Farkosten beräknar kontinuerligt sin position, hastighet och attityd genom att integrera data från IMU:er, DVL:er och djupensorer under drift. När den kommer upp till ytan integrerar den aktivt tillgängliga GNSS-signaler för att förbättra den totala navigeringsprestandan och korrigera den ackumulerade tröghetsdriften.
Under vattnet, där GNSS-signaler saknas, blir det ombordvarande tröghetsnavigeringssystemet (INS) den centrala referensen som möjliggör robust död räkning (dead reckoning). Tröghetsdataintegrering av hög kvalitet spelar en avgörande roll för att upprätthålla tillförlitlig banövervakning och möjliggöra den autonomi som förväntas vid moderna AUV-operationer.
AUV:er verkar inom en rad olika områden: vetenskaplig havsutforskning, bedömning av havsbottenbrytning, militär spaning, rörledningsinspektion, miljöövervakning eller sök- och räddningsinsatser. Deras förmåga att dyka djupt, navigera i utmanande strömmar och samla in högupplöst data minskar avsevärt riskerna för människor och driftskostnaderna. Med förbättrad beräkningskapacitet ombord och effektiv energihantering utför de nu längre och mer komplexa uppdrag i tuffa miljöer där GNSS saknas.
Ur ett navigeringsperspektiv är uppdragets framgång beroende av exakt sensorintegration och tillförlitlig tillståndsuppskattning. INS måste aktivt motverka drift och bibehålla stabilitet under dynamiska manövrar i krävande undervattensmiljöer. Den ger konsekvent noggrann lägesmedvetenhet till styr- och regleralgoritmerna, vilket möjliggör exakt och autonomt beslutsfattande under uppdragen.
