

AUV – Autonomt undervannsfartøy
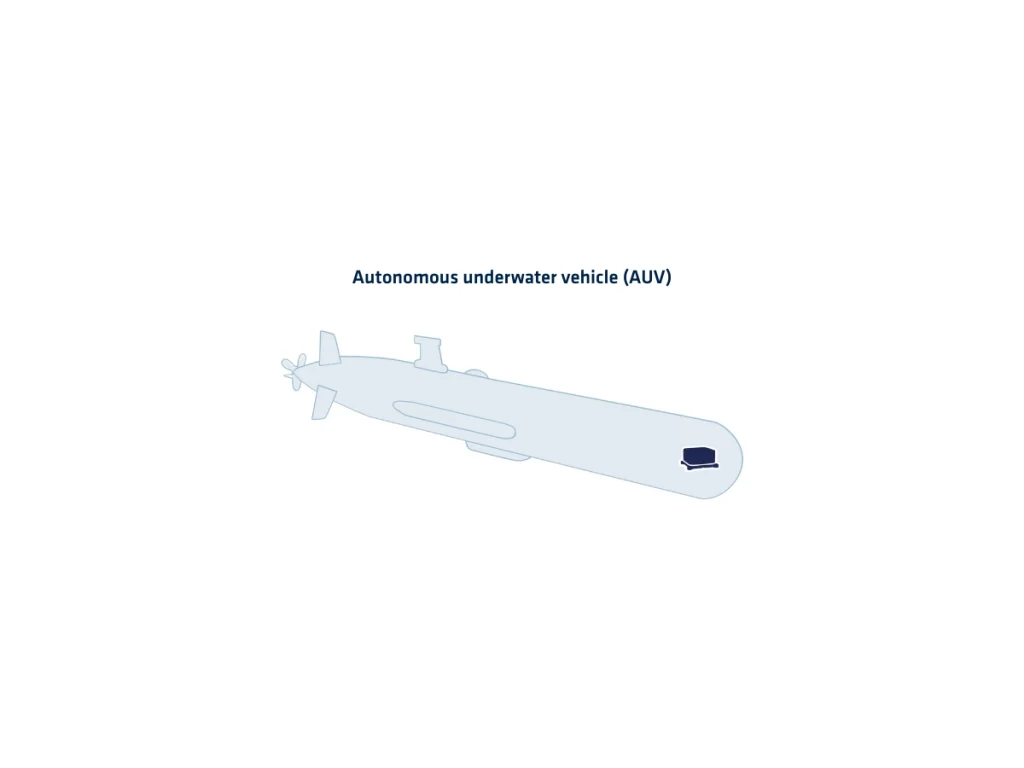
Autonome undervannsfartøy (AUV-er) er selvstyrte marine systemer som er utviklet for å operere uavhengig under havoverflaten uten menneskelig kontroll i sanntid eller kabelforbundet kommunikasjon. Disse fartøyene samler aktivt inn data, inspiserer undervannsstrukturer, kartlegger havbunnen og utfører komplekse oppdrag ved hjelp av avansert teknologi for persepsjon, navigasjon og styring. Deres autonomi bygger på integrering av presise treghetssensorer, akustiske posisjoneringssystemer, avanserte algoritmer og oppdragsstyrt kontrollogikk.
I motsetning til fjernstyrte undervannsfartøy (ROV) navigerer AUV-er fritt gjennom tredimensjonale undervannsmiljøer. De har sin egen energikilde, utfører forhåndsprogrammerte oppdragsplaner og tilpasser seg miljøendringer på en intelligent måte. Fartøyet beregner kontinuerlig sin posisjon, hastighet og orientering ved å fusjonere data fra IMU-er, DVL-er og dybdesensorer under drift. Når det er på overflaten, integrerer det aktivt tilgjengelige GNSS -signaler for å forbedre den generelle navigasjonsytelsen og korrigere akkumulert inertialdrift.
Under vann, der GNSS -signaler ikke er tilgjengelige, blir det innebygde inertialnavigasjonssystemet (INS) den sentrale referansen som muliggjør robust dødregning. Høykvalitets fusjon av inertialdata spiller en avgjørende rolle for å opprettholde pålitelig banesporing og muliggjøre den autonomien som forventes av moderne AUV-operasjoner.
AUV-er opererer innenfor ulike områder: vitenskapelig havutforskning, vurdering av havbunnsutvinning, militær rekognosering, rørledningsinspeksjon, miljøovervåking eller søk og redning. Deres evne til å dykke dypt, navigere i utfordrende strømforhold og samle inn data med høy oppløsning reduserer menneskelig risiko og driftskostnader betydelig. Med forbedret databehandling og energistyring om bord utfører de nå lengre og mer komplekse oppdrag i tøffe miljøer uten tilgang til « GNSS ».
Fra et navigasjonsperspektiv avhenger oppdragets suksess av presis sensorintegrasjon og pålitelig tilstandsestimering. Det « INS » må aktivt dempe avdrift og opprettholde stabilitet gjennom dynamiske manøvrer i utfordrende undervannsmiljøer. Det gir kontinuerlig nøyaktig situasjonsforståelse til styrings- og kontrollalgoritmene, noe som muliggjør presis og autonom beslutningstaking under oppdragene.
