


AUV — автономний підводний апарат
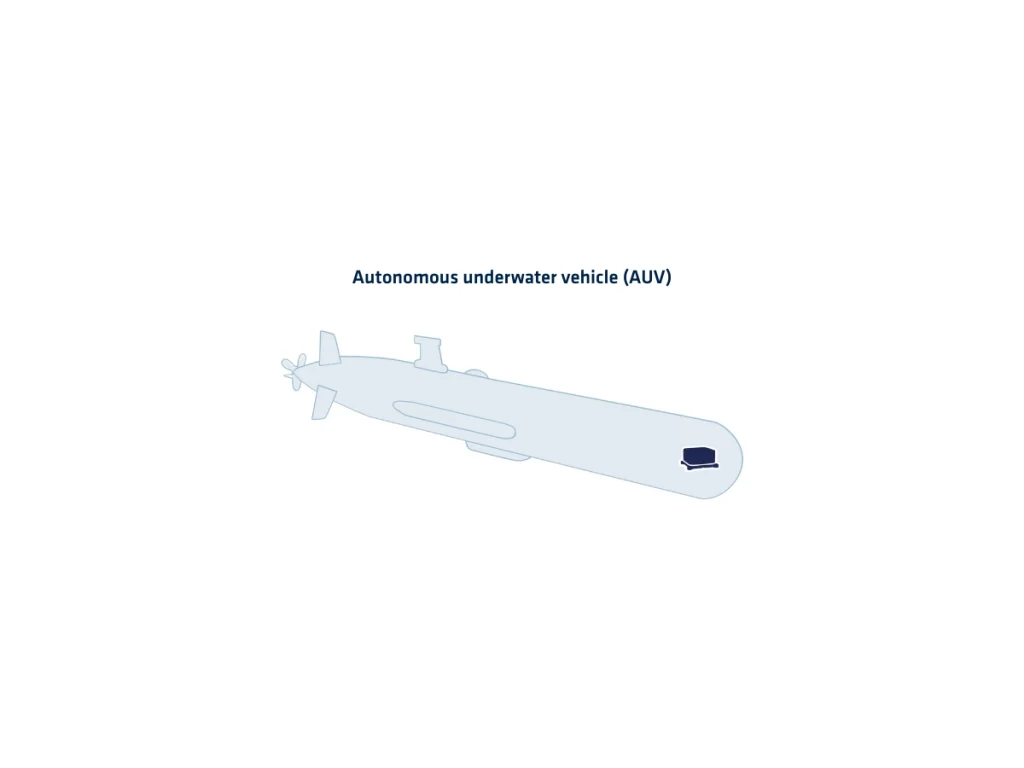
Автономні підводні апарати (AUV) — це самонавідні морські системи, розроблені для автономної роботи під поверхнею океану без реального часу контролю людиною чи прив'язаного зв'язку. Ці транспортні засоби активно збирають дані, інспектують підводні конструкції, картування морського дна та виконують складні місії, спираючись на передові технології сприйняття, навігації та керування. Їхня автономність зумовлена інтеграцією точних інерціальних датчиків, акустичних систем позиціонування, вдосконалених алгоритмів та місійно-орієнтованої логіки керування.
На відміну від дистанційно керованих апаратів, AUV вільно переміщуються в тривимірному підводному середовищі. Вони несуть власне джерело енергії, виконують запрограмовані плани місій та інтелектуально адаптуються до змін довкілля. Під час роботи транспортний засіб безперервно оцінює своє положення, швидкість та просторове положення шляхом злиття даних від IMU, DVL та датчиків глибини. У спливчному стані він активно інтегрує доступні сигнали GNSS для підвищення загальної продуктивності навігації та корекції накопиченого інерціального дрейфу.
Під водою, де сигнали GNSS недоступні, бортова інерціальна навігаційна система (INS) стає основним орієнтиром, що забезпечує надійне dead reckoning. Високоякісне злиття інерціальних даних відіграє вирішальну роль у підтриманні надійного відстеження траєкторії та забезпеченні автономності, якої очікують від сучасних операцій AUV.
AUV працюють у різних сферах: наукові дослідження океану, оцінка видобутку корисних копалин на морському дні, військова розвідка, інспекція трубопроводів, екологічний моніторинг або пошуково-рятувальні операції. Їхня здатність занурюватися на глибину, долати складні течії та збирати високоточні дані суттєво зменшує ризики для людини та операційні витрати. Завдяки вдосконаленим бортовим обчисленням та управлінню енергоспоживанням вони тепер виконують триваліші й складніші місії в суворих умовах та умовах GNSS-denied.
З погляду навігації успіх місії залежить від точної інтеграції датчиків та надійного оцінювання стану. INS повинна активно придушувати дрейф і підтримувати стабільність під час динамічних маневрів у складних підводних умовах. Вона послідовно надає точне розуміння ситуації алгоритмам наведення та керування, забезпечуючи точне та автономне прийняття рішень під час місій.
