

AUV – Autonoom onderwatervoertuig
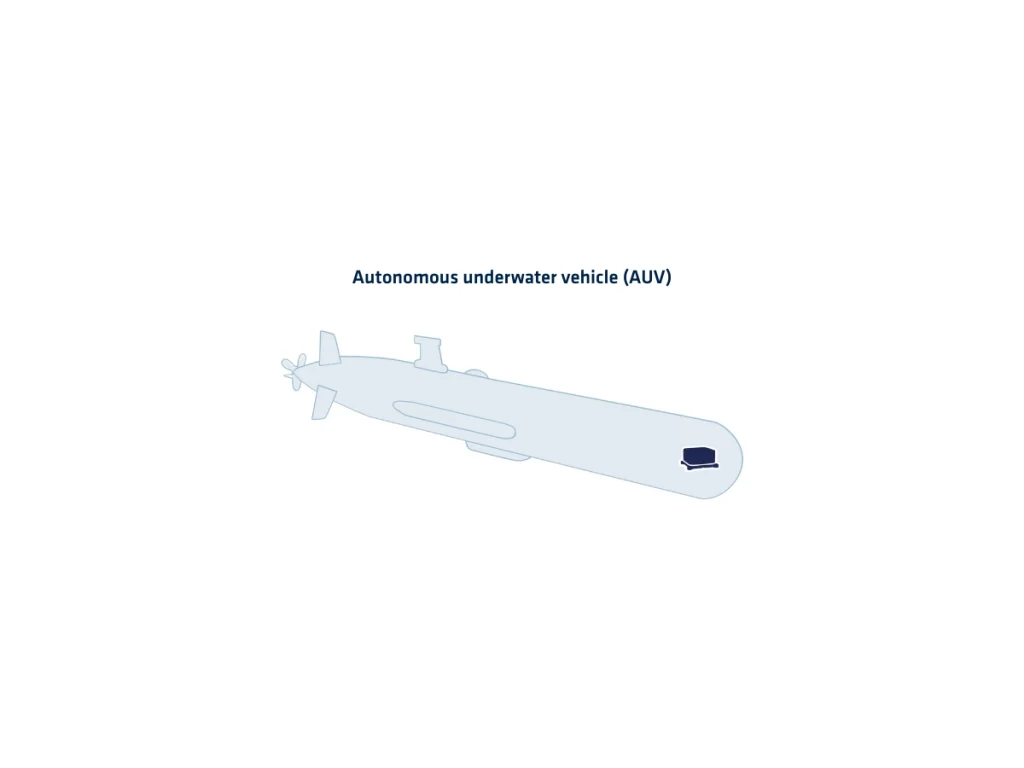
Autonome onderwatervoertuigen (AUV’s) zijn zelfsturende maritieme systemen die zijn ontworpen om zelfstandig onder het oceaanoppervlak te opereren, zonder realtime menselijke besturing of communicatie via een kabel. Deze voertuigen verzamelen actief gegevens, inspecteren onderwaterconstructies, brengen de zeebodem in kaart en voeren complexe missies uit met behulp van geavanceerde waarnemings-, navigatie- en besturingstechnologieën. Hun autonomie is te danken aan de integratie van nauwkeurige traagheidssensoren, akoestische positioneringssystemen, geavanceerde algoritmen en missiegerichte besturingslogica.
In tegenstelling tot op afstand bediende voertuigen (ROV’s) navigeren AUV’s vrij door driedimensionale onderwateromgevingen. Ze beschikken over een eigen energiebron, voeren voorgeprogrammeerde missieplannen uit en passen zich op intelligente wijze aan veranderingen in de omgeving aan. Het voertuig schat tijdens het gebruik continu zijn positie, snelheid en oriëntatie in door gegevens van IMU’s, DVL’s en dieptesensoren te combineren. Wanneer het aan de oppervlakte is, integreert het actief beschikbare signalen van het GNSS om de algehele navigatieprestaties te verbeteren en de opgebouwde inertiële afwijking te corrigeren.
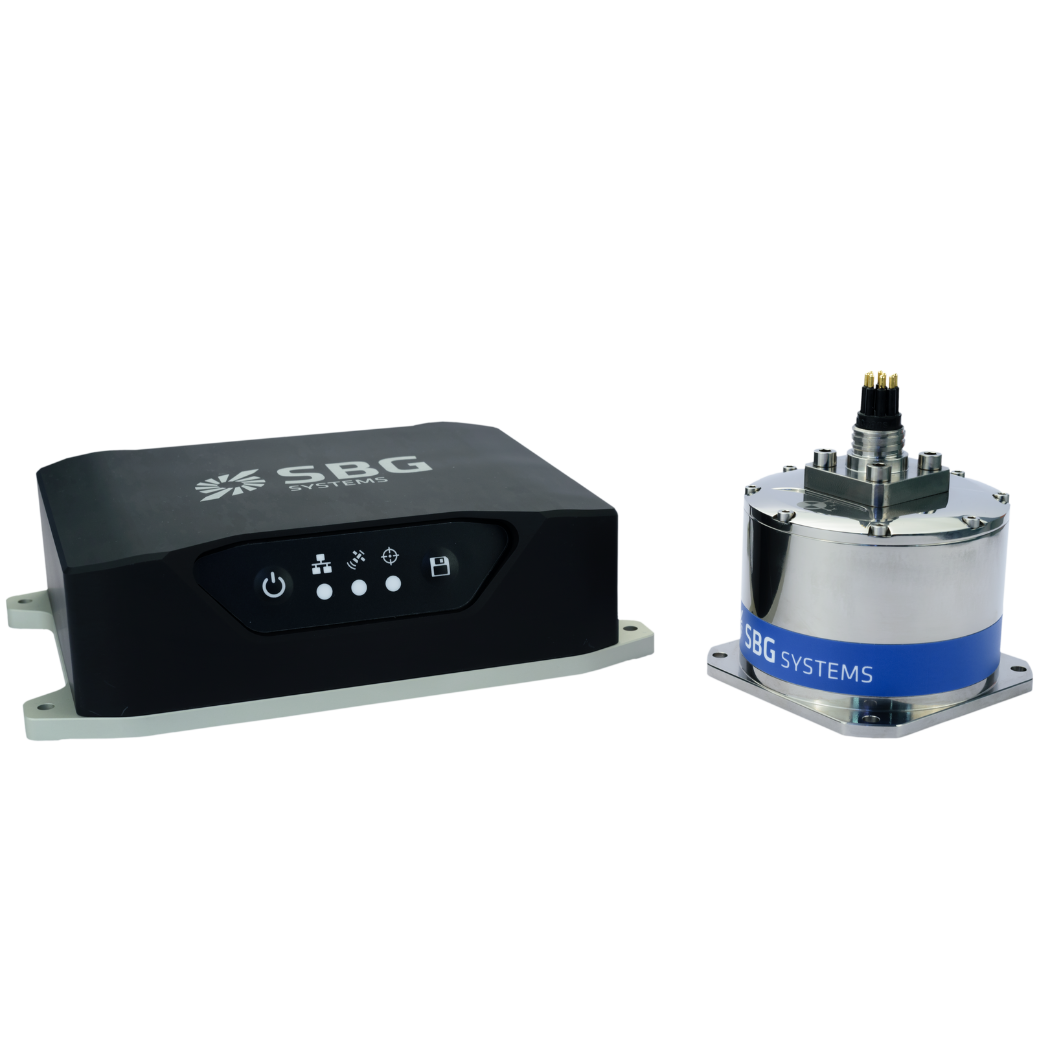
Onder water, waar GNSS -signalen niet beschikbaar zijn, wordt het ingebouwde inertiële navigatiesysteem (INS) de belangrijkste referentie voor robuuste navigatie op basis van schatting. Hoogwaardige fusie van inertiële gegevens speelt een doorslaggevende rol bij het handhaven van betrouwbare trajectvolging en het mogelijk maken van de autonomie die van moderne AUV-operaties wordt verwacht.
AUV’s worden ingezet in diverse domeinen: wetenschappelijke oceaanverkenning, beoordeling van zeebodemwinning, militaire verkenning, pijpleidinginspectie, milieumonitoring of zoek- en reddingsacties. Hun vermogen om diep te duiken, door uitdagende stromingen te navigeren en gegevens met hoge resolutie te verzamelen, vermindert het risico voor mensen en de operationele kosten aanzienlijk. Dankzij verbeterde rekenkracht aan boord en energiebeheer voeren ze nu langere, complexere missies uit in ruwe en „ GNSS ”-omgevingen.
Vanuit navigatieoogpunt hangt het succes van een missie af van nauwkeurige sensorintegratie en betrouwbare toestandsschatting. Het „ INS ” moet actief afwijkingen onderdrukken en stabiliteit handhaven tijdens dynamische manoeuvres in uitdagende onderwateromgevingen. Het biedt de geleidings- en besturingsalgoritmen voortdurend nauwkeurig situationeel bewustzijn, waardoor nauwkeurige en autonome besluitvorming tijdens missies mogelijk wordt.
