

AUV – Otonom Sualtı Aracı
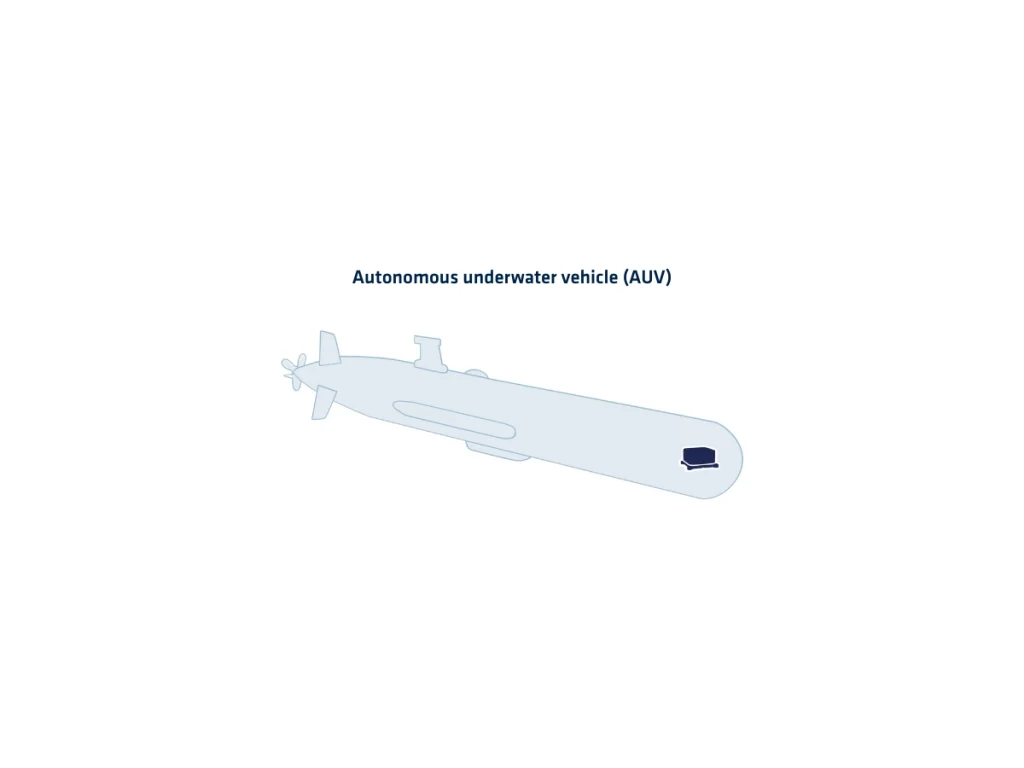
Otonom Sualtı Araçları (AUV’ler), gerçek zamanlı insan kontrolü veya kablolu iletişim olmadan okyanus yüzeyinin altında bağımsız olarak çalışmak üzere tasarlanmış, kendi kendini yönlendiren deniz sistemleridir. Bu araçlar, gelişmiş algılama, seyrüsefer ve kontrol teknolojilerine dayanarak aktif olarak veri toplar, sualtı yapılarını inceler, deniz tabanlarını haritalandırır ve karmaşık görevleri yerine getirir. Otonomlukları, hassas atalet sensörleri, akustik konumlandırma sistemleri, gelişmiş algoritmalar ve görev odaklı kontrol mantığının entegrasyonundan kaynaklanır.
Uzaktan kumandalı araçların aksine, AUV'ler üç boyutlu su altı ortamlarında serbestçe seyreder. Kendi enerji kaynaklarını taşır, önceden programlanmış görev planlarını yürütür ve çevresel değişikliklere akıllı bir şekilde uyum sağlar. Araç, çalışma sırasında IMU'lar, DVL'ler ve derinlik sensörlerinden gelen verileri birleştirerek konumunu, hızını ve yönünü sürekli olarak tahmin eder. Yüzeye çıktığında, genel navigasyon performansını artırmak ve biriken atalet sapmasını düzeltmek için mevcut GNSS sinyallerini aktif olarak entegre eder.
GNSS sinyallerinin bulunmadığı sualtında, araçtaki atalet navigasyon sistemi (INS) sağlam bir kestirim navigasyonu sağlayan temel referans haline gelir. Yüksek kaliteli atalet verisi füzyonu, güvenilir yörünge takibini sürdürmede ve modern AUV operasyonlarından beklenen otonomiyi sağlamada belirleyici bir rol oynar.
AUV’ler, bilimsel okyanus keşfi, deniz yatağı madenciliği değerlendirmesi, askeri keşif, boru hattı denetimi, çevresel izleme veya arama ve kurtarma gibi çeşitli alanlarda faaliyet gösterir. Derinlere dalma, zorlu akıntılarda seyir yapma ve yüksek çözünürlüklü veri toplama yetenekleri, insan riskini ve operasyonel maliyetleri önemli ölçüde azaltır. Geliştirilmiş yerleşik bilgi işlem ve enerji yönetimi sayesinde, artık zorlu ve “ GNSS ” (Görüş Engelli) ortamlarda daha uzun ve daha karmaşık görevler gerçekleştirebiliyorlar.
Navigasyon açısından bakıldığında, görevin başarısı hassas sensör entegrasyonuna ve güvenilir durum tahminine bağlıdır. INS zorlu sualtı ortamlarındaki dinamik manevralar boyunca sapmayı aktif olarak bastırmalı ve istikrarı korumalıdır. Rehberlik ve kontrol algoritmalarına tutarlı bir şekilde doğru durum farkındalığı sağlar ve görevler sırasında hassas ve otonom karar vermeyi mümkün kılar.
