


AUV – Veicolo subacqueo autonomo
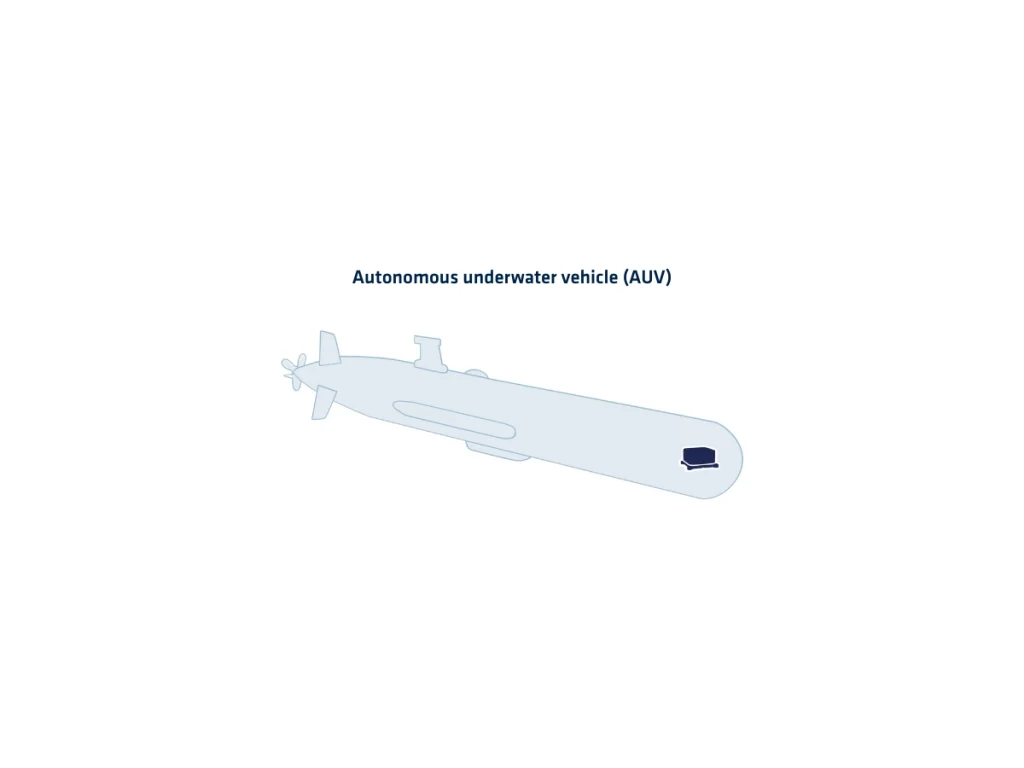
I veicoli autonomi subacquei (AUV) sono sistemi marini autoguidati progettati per operare in modo indipendente sotto la superficie dell'oceano senza controllo umano in tempo reale o comunicazione vincolata. Questi veicoli raccolgono attivamente dati, ispezionano strutture sottomarine, mappano i fondali oceanici ed eseguono missioni complesse affidandosi a tecnologie avanzate di percezione, navigazione e controllo. La loro autonomia deriva dall'integrazione di sensori inerziali precisi, sistemi di posizionamento acustico, algoritmi avanzati e logica di controllo orientata alla missione.
A differenza dei veicoli a pilotaggio remoto, gli AUV navigano liberamente attraverso ambienti subacquei tridimensionali. Trasportano la propria fonte di energia, eseguono piani di missione preprogrammati e si adattano intelligentemente ai cambiamenti ambientali. Il veicolo stima continuamente la propria posizione, velocità e assetto fondendo i dati di IMU, DVL e sensori di profondità durante il funzionamento. Quando riemerge, integra attivamente i segnali GNSS disponibili per migliorare le prestazioni di navigazione complessive e correggere la deriva inerziale accumulata.
Sott'acqua, dove i segnali GNSS non sono disponibili, il sistema di navigazione inerziale (INS) di bordo diventa il riferimento principale che consente una robusta navigazione stimata. La fusione di dati inerziali di alta qualità svolge un ruolo decisivo nel mantenere un tracciamento affidabile della traiettoria e nel consentire l'autonomia prevista dalle moderne operazioni degli AUV.
Gli AUV operano in vari ambiti: esplorazione oceanica scientifica, valutazione mineraria dei fondali marini, ricognizione militare, ispezione di condutture, monitoraggio ambientale o ricerca e soccorso. La loro capacità di immergersi in profondità, navigare in correnti difficili e raccogliere dati ad alta risoluzione riduce significativamente il rischio umano e i costi operativi. Con una migliore elaborazione di bordo e gestione dell'energia, ora eseguono missioni più lunghe e complesse in ambienti ostili e privi di GNSS.
Dal punto di vista della navigazione, il successo della missione si basa su una precisa integrazione dei sensori e su una stima affidabile dello stato. L'INS deve attivamente sopprimere la deriva e mantenere la stabilità durante le manovre dinamiche in ambienti subacquei difficili. Fornisce costantemente una consapevolezza situazionale accurata agli algoritmi di guida e controllo, consentendo un processo decisionale preciso e autonomo durante le missioni.
