探索我们针对高动态机动的解决方案 ↓

Ellipse-D
INS
双天线 RTK INS
0.05 ° 横滚和俯仰
0.2 ° 航向精度
发现

Ekinox Micro
INS
内部 GNSS 单/双天线
0.015 ° 横滚和纵倾
0.05 ° 航向精度
发现
陀螺仪量程
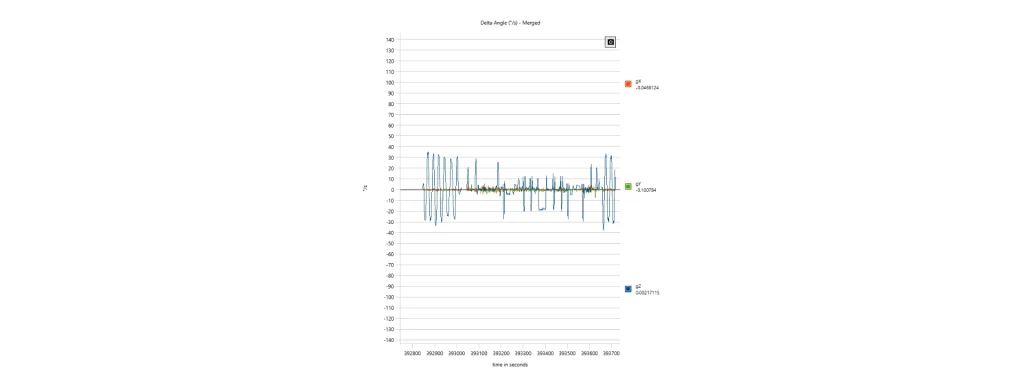
陀螺仪量程定义了陀螺仪在维持线性运行的同时能够测量的最大角速度。它通常以度每秒 (°/s) 或弧度每秒 (rad/s) 为单位来指定,常见值从用于精密稳定的 ±50°/s 到用于导弹、无人机或汽车碰撞测试等高动态应用的 ±12,000°/s 甚至更高不等。
所选的测量范围直接影响传感器捕获旋转动态的能力。当施加的角速率超出指定范围时,陀螺仪就会饱和,从而导致测量被削波并丢失角信息。这种饱和会通过姿态估计算法和惯性导航计算传播开来,导致定向和位置误差不断累积。
陀螺仪输出测得的角速率,可表示为:
其中 ω 为真实角速度,b 为陀螺仪零偏,n 表示测量噪声。对测得的角速度进行时间积分即可估计出方向:
由饱和、零偏或噪声引入的任何测量误差都会通过此积分过程累积,这凸显了选择合适量程的重要性。
提高陀螺仪量程通常会降低灵敏度,因为模数转换器将其量化级分配在更宽的测量跨度上对于 N 位转换器,角分辨率可近似为
其中 ωmax 为满量程角速率。除非转换器也提高其分辨率,否则增加满量程范围会增大最小可检测角增量。
选择最佳解决方案的重要性
选择最佳的陀螺仪量程需要在动态能力与测量精度之间取得平衡。平台稳定和水文测量等低动态应用受益于可最大化分辨率并最小化噪声的窄量程。相反,诸如战术无人机、制导武器和自主赛车等高度动态的系统则需要更宽的量程,以防止在快速旋转机动过程中发生饱和。
现代战术级 MEMS 陀螺仪通常采用可编程测量范围和自适应信号调理,使单一传感器架构能够满足多种任务剖面,同时保持高零偏稳定性、低角度随机游走以及优异的标度因数精度。
